轮式机器人关节选型指南:3KG与5KG整机方案拆解
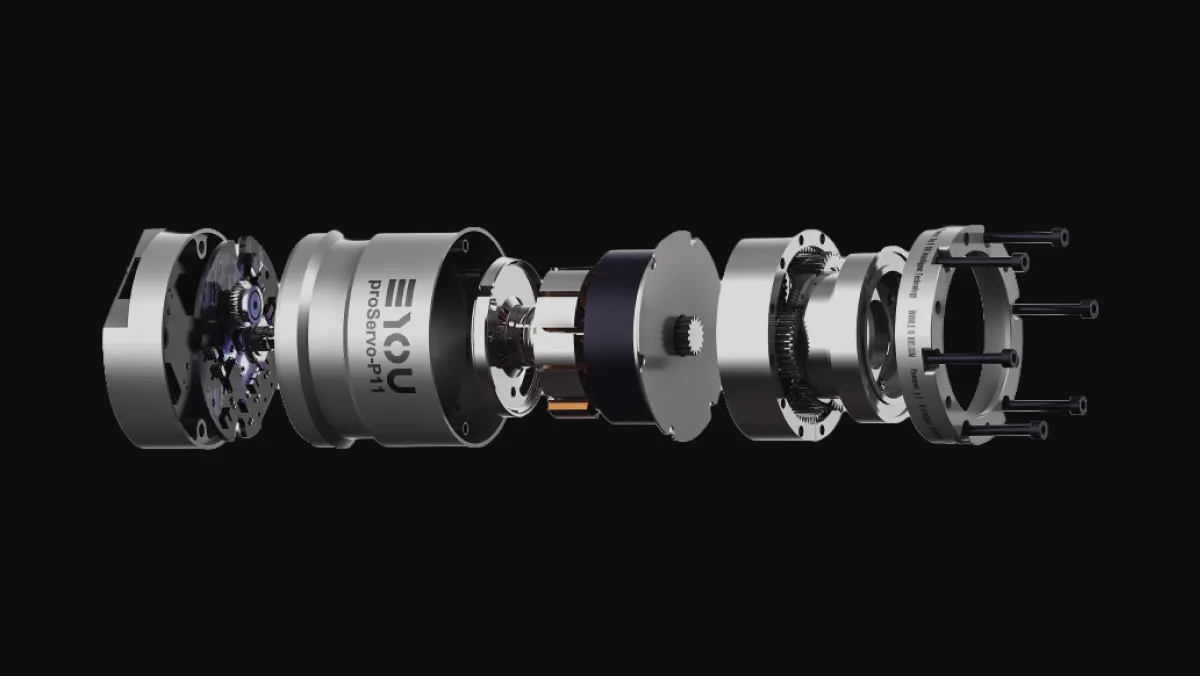
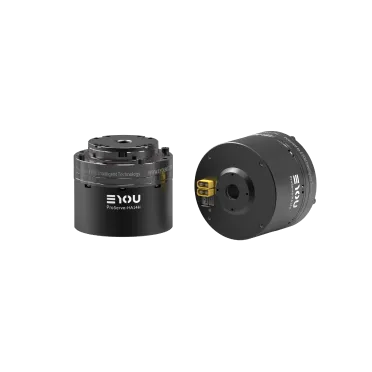
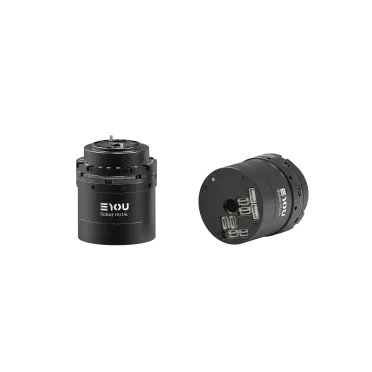
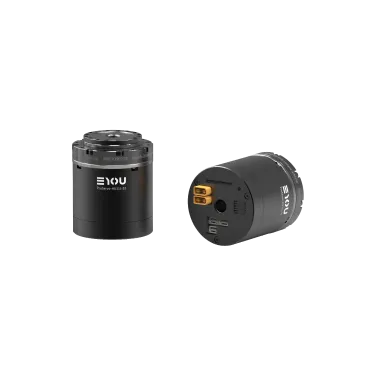
轮式机器人将移动功能交由底盘实现,关节选型的重心集中在上半身关节。本文整理意优五套轮式机器人整机关节选型方案:PHU谐波系列3KG、PHU谐波系列5KG(方案一、方案二)、RHU谐波系列3KG、RHU谐波系列5KG,按方案列出整机参数、关节布置与关节型号参数表,供整机选型参考。
五套方案整机身高均为175 cm、全身自由度均为20,覆盖3 kg与5 kg两档手臂最大负载;全部关节统一48 VDC(±10%)供电,通信协议为EtherCAT / CANopen。PHU系列方案面向重载、工业制造场景,RHU系列方案面向轻载、商用场景。
五套轮式方案总览
| 方案 | 整机身高 | 整机重量 | 全身自由度 | 手臂最大负载 | 手臂关节最大峰值扭矩 | 腿关节最大峰值扭矩 | 应用场景 |
|---|---|---|---|---|---|---|---|
| PHU谐波系列3KG轮式机器人关节选型方案 | 175 cm | ≈120 kg | 20 | 3 kg | 86 N.m | 848 N.m | 重载、工业制造 |
| PHU谐波系列5KG轮式机器人关节选型方案(一) | 175 cm | ≈150 kg | 20 | 5 kg | 182 N.m | 848 N.m | 重载、工业制造 |
| PHU谐波系列5KG轮式机器人关节选型方案(二) | 175 cm | ≈160 kg | 20 | 5 kg | 182 N.m | 1458 N.m | 重载、工业制造 |
| RHU谐波系列3KG轮式机器人关节选型方案 | 175 cm | ≈120 kg | 20 | 3 kg | 89 N.m | 848 N.m | 轻载、商用 |
| RHU谐波系列5KG轮式机器人关节选型方案 | 175 cm | ≈150 kg | 20 | 5 kg | 184 N.m | 848 N.m | 轻载、商用 |
PHU谐波系列3KG轮式机器人关节选型方案
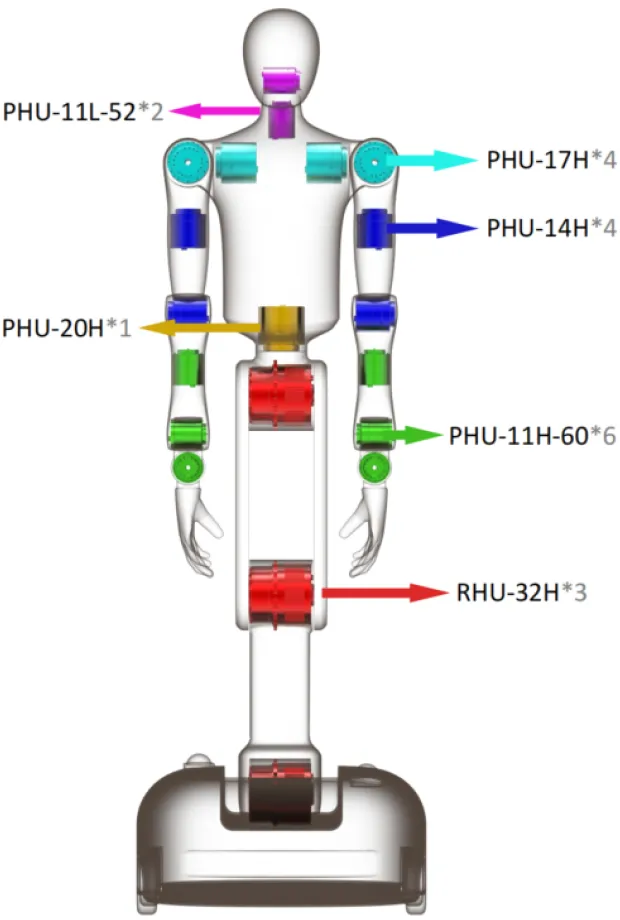
整机身高175 cm,整机重量≈120 kg,全身自由度20,手臂最大负载3 kg,手臂关节最大峰值扭矩86 N.m,腿关节最大峰值扭矩848 N.m;应用场景:重载、工业制造。
关节布置:PHU-11L-52 ×2、PHU-11H-60 ×6、PHU-14H ×4、PHU-17H ×4、PHU-20H ×1、RHU-32H ×3,共20个关节。
| 参数 | PHU-11L-52 | PHU-11H-60 | PHU-14H | PHU-17H | PHU-20H | RHU-32H | |||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 51 | 101 | 51 | 101 | 51 | 101 | 51 | 101 | 81 | 101 | 121 | 120 | 160 | |
| 减速器方式 | 谐波减速器 | ||||||||||||
| 额定扭矩 (N.m) | 3.5 | 5.5 | 5.5 | 8.9 | 8.6 | 13.5 | 32 | 49 | 58 | 61 | 61 | 197 | 267 |
| 峰值扭矩 (N.m) | 11.5 | 15 | 17 | 25 | 43 | 66 | 86 | 134 | 158 | 182 | 182 | 848 | 848 |
| 关节额定功率 (W) | 10 | 6 | 14 | 10 | 27 | 20 | 81 | 62 | 109 | 104 | 87 | 216 | 221 |
| 输出端额定转速 (rpm) | 39 | 20 | 39 | 20 | 39 | 20 | 39 | 20 | 25 | 20 | 17 | 17 | 12.5 |
| 输出端峰值转速 (rpm) | 100 | 50 | 100 | 50 | 90 | 45 | 88 | 44 | 38 | 31 | 25 | 22 | 16.25 |
| 尺寸 (外径x轴向) (mm) | Φ52 x 65 | Φ60 x 68.5 | Φ70 x 75.4 | Φ80 x 78 | Φ90 x 85.8 | Φ120*126 | |||||||
| 重量 (Kg) (B/N) | 0.39 / 0.35 | 0.59 / 0.54 | 0.89 / 0.81 | 1.25 / 1.14 | 1.74 / 1.58 | 4.36/4.08 | |||||||
| 中空直径 (mm) | 8 | 8 | 10.8 | 10.8 | 13 | 22 | |||||||
| 输出端径向 (动/静) 允许载荷 (N) | 130 | 130 | 270 | 400 | 650 | 1350 | |||||||
| 输出端轴向 (动/静) 允许载荷 (N) | 130 | 130 | 270 | 400 | 650 | 1350 | |||||||
| 工作电压 (VDC) | 48±10% | ||||||||||||
| 通讯协议 | EtherCAT / CANopen | ||||||||||||
PHU谐波系列5KG轮式机器人关节选型方案(一)
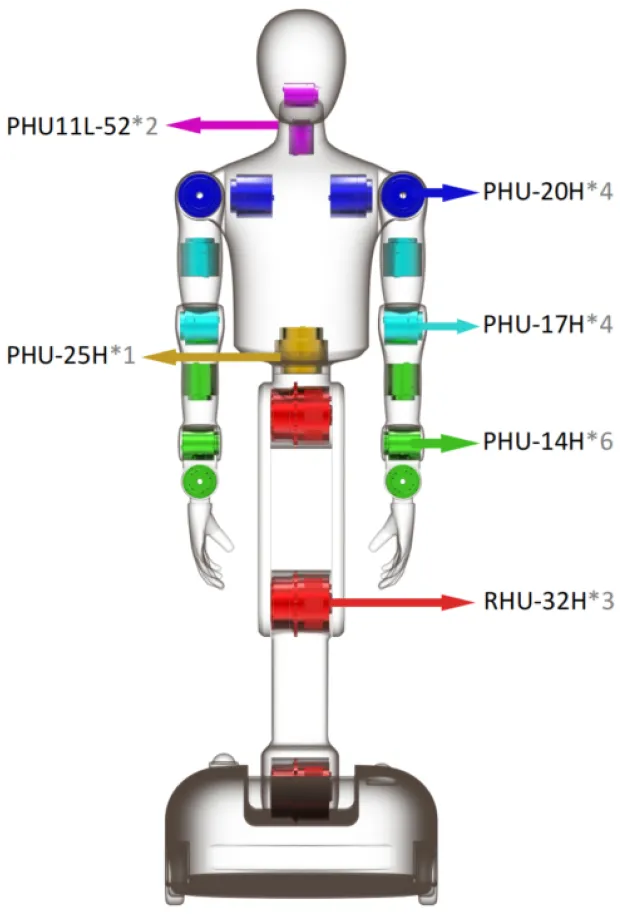
整机身高175 cm,整机重量≈150 kg,全身自由度20,手臂最大负载5 kg,手臂关节最大峰值扭矩182 N.m,腿关节最大峰值扭矩848 N.m;应用场景:重载、工业制造。
关节布置:PHU-14H ×6、PHU-20H ×4、PHU-17H ×4、PHU-11L-52 ×2、PHU-25H ×1、RHU-32H ×3,共20个关节。
| 参数 | PHU-11L-52 | PHU-14H | PHU-17H | PHU-20H | PHU-25H | RHU-32H | ||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 51 | 101 | 51 | 101 | 51 | 101 | 81 | 101 | 121 | 81 | 101 | 121 | 120 | 160 | |
| 减速器方式 | 谐波减速器 | |||||||||||||
| 额定扭矩 (N.m) | 3.5 | 5.5 | 8.6 | 13.5 | 32 | 49 | 58 | 61 | 61 | 107 | 133 | 133 | 197 | 267 |
| 峰值扭矩 (N.m) | 11.5 | 15 | 43 | 66 | 86 | 134 | 158 | 182 | 182 | 315 | 351 | 376 | 848 | 848 |
| 关节额定功率 (W) | 10 | 6 | 27 | 20 | 81 | 62 | 109 | 104 | 87 | 202 | 174 | 145 | 216 | 221 |
| 输出端额定转速 (rpm) | 39 | 20 | 39 | 20 | 39 | 20 | 25 | 20 | 17 | 25 | 20 | 17 | 17 | 12.5 |
| 输出端峰值转速 (rpm) | 100 | 50 | 90 | 45 | 88 | 44 | 38 | 31 | 25 | 44 | 36 | 30 | 22 | 16.25 |
| 尺寸 (外径x轴向) (mm) | Φ52 x 65 | Φ70 x 75.4 | Φ80 x 78 | Φ90 x 85.8 | Φ110 x 94 | Φ120*126 | ||||||||
| 重量 (Kg) (B/N) | 0.39 / 0.35 | 0.89 / 0.81 | 1.25 / 1.14 | 1.74 / 1.58 | 2.54 / 2.35 | 4.36/4.08 | ||||||||
| 中空直径 (mm) | 8 | 10.8 | 10.8 | 13 | 13 | 22 | ||||||||
| 输出端径向 (动/静) 允许载荷 (N) | 130 | 270 | 400 | 650 | 900 | 1350 | ||||||||
| 输出端轴向 (动/静) 允许载荷 (N) | 130 | 270 | 400 | 650 | 900 | 1350 | ||||||||
| 工作电压 (VDC) | 48±10% | |||||||||||||
| 通讯协议 | EtherCAT / CANopen | |||||||||||||
PHU谐波系列5KG轮式机器人关节选型方案(二)
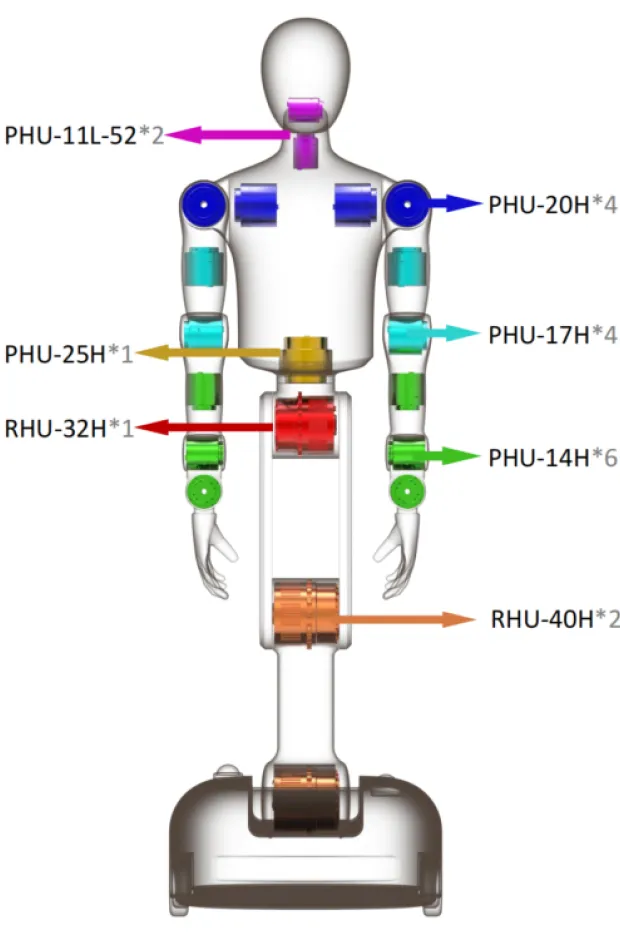
整机身高175 cm,整机重量≈160 kg,全身自由度20,手臂最大负载5 kg,手臂关节最大峰值扭矩182 N.m,腿关节最大峰值扭矩1458 N.m;应用场景:重载、工业制造。
关节布置:PHU-14H ×6、PHU-20H ×4、PHU-17H ×4、PHU-11L-52 ×2、PHU-25H ×1、RHU-32H ×1、RHU-40H ×2,共20个关节。
| 参数 | PHU-11L-52 | PHU-14H | PHU-17H | PHU-20H | PHU-25H | RHU-32H | RHU-40H | |||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 51 | 101 | 51 | 101 | 51 | 101 | 81 | 101 | 121 | 81 | 101 | 121 | 120 | 160 | 120 | 160 | |
| 减速器方式 | 谐波减速器 | |||||||||||||||
| 额定扭矩 (N.m) | 3.5 | 5.5 | 8.6 | 13.5 | 32 | 49 | 58 | 61 | 61 | 107 | 133 | 133 | 197 | 267 | 248 | 363 |
| 峰值扭矩 (N.m) | 11.5 | 15 | 43 | 66 | 86 | 134 | 158 | 182 | 182 | 315 | 351 | 376 | 848 | 848 | 1458 | 1458 |
| 关节额定功率 (W) | 10 | 6 | 27 | 20 | 81 | 62 | 109 | 104 | 87 | 202 | 174 | 145 | 216 | 221 | 433 | 475 |
| 输出端额定转速 (rpm) | 39 | 20 | 39 | 20 | 39 | 20 | 25 | 20 | 17 | 25 | 20 | 17 | 17 | 12.5 | 17 | 12.5 |
| 输出端峰值转速 (rpm) | 100 | 50 | 90 | 45 | 88 | 44 | 38 | 31 | 25 | 44 | 36 | 30 | 22 | 16.25 | 22 | 16.25 |
| 尺寸 (外径x轴向) (mm) | Φ52 x 65 | Φ70 x 75.4 | Φ80 x 78 | Φ90 x 85.8 | Φ110 x 94 | Φ120*126 | Φ130*136 | |||||||||
| 重量 (Kg) (B/N) | 0.39 / 0.35 | 0.89 / 0.81 | 1.25 / 1.14 | 1.74 / 1.58 | 2.54 / 2.35 | 4.36/4.08 | 6.15/5.82 | |||||||||
| 中空直径 (mm) | 8 | 10.8 | 10.8 | 13 | 13 | 22 | 22 | |||||||||
| 输出端径向 (动/静) 允许载荷 (N) | 130 | 270 | 400 | 650 | 900 | 1350 | 2000 | |||||||||
| 输出端轴向 (动/静) 允许载荷 (N) | 130 | 270 | 400 | 650 | 900 | 1350 | 2000 | |||||||||
| 工作电压 (VDC) | 48±10% | |||||||||||||||
| 通讯协议 | EtherCAT / CANopen | |||||||||||||||
RHU谐波系列3KG轮式机器人关节选型方案
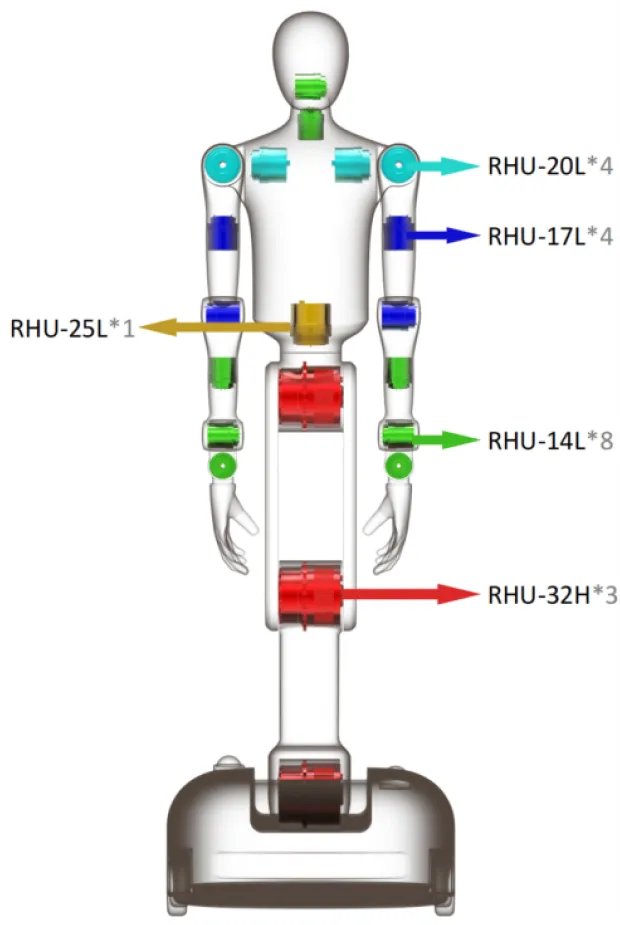
整机身高175 cm,整机重量≈120 kg,全身自由度20,手臂最大负载3 kg,手臂关节最大峰值扭矩89 N.m,腿关节最大峰值扭矩848 N.m;应用场景:轻载、商用。
关节布置:RHU-14L ×8、RHU-17L ×4、RHU-20L ×4、RHU-25L ×1、RHU-32H ×3,共20个关节。
| 参数 | RHU-14L | RHU-17L | RHU-20L | RHU-25L | RHU-32H | |||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 50 | 80 | 100 | 50 | 80 | 100 | 50 | 80 | 100 | 50 | 80 | 100 | 120 | 160 | |
| 减速器方式 | 谐波减速器 | |||||||||||||
| 额定扭矩 (N.m) | 4.8 | 7.7 | 7.7 | 18 | 19 | 27 | 24 | 33 | 34 | 38 | 60 | 75 | 197 | 267 |
| 峰值扭矩 (N.m) | 24 | 35 | 35 | 48 | 61 | 71 | 69 | 89 | 95 | 127 | 179 | 184 | 848 | 848 |
| 关节额定功率 (W) | 15 | 14 | 11 | 46 | 39 | 34 | 71 | 63 | 59 | 113 | 115 | 98 | 216 | 221 |
| 输出端额定转速 (rpm) | 40 | 25 | 20 | 40 | 25 | 20 | 40 | 25 | 20 | 40 | 25 | 20 | 17 | 12.5 |
| 输出端峰值转速 (rpm) | 99 | 62.5 | 50 | 79 | 50 | 40 | 79 | 50 | 40 | 79 | 50 | 40 | 22 | 16.25 |
| 尺寸 (外径x轴向) (mm) | Φ52 x 65 | Φ60 x 66 | Φ70 x 68 | Φ80*80.5 | Φ120*126 | |||||||||
| 重量 (Kg) (B/N) | 0.397 / 0.382 | 0.538 / 0.521 | 0.832 / 0.811 | 1.294/1.266 | 4.36/4.08 | |||||||||
| 中空直径 (mm) | 8 | 10 | 13 | 18 | 22 | |||||||||
| 输出端径向 (动/静) 允许载荷 (N) | 180 | 230 | 270 | 440 | 1350 | |||||||||
| 输出端轴向 (动/静) 允许载荷 (N) | 180 | 230 | 270 | 440 | 1350 | |||||||||
| 工作电压 (VDC) | 48±10% | |||||||||||||
| 通讯协议 | EtherCAT / CANopen | |||||||||||||
RHU谐波系列5KG轮式机器人关节选型方案
整机身高175 cm,整机重量≈150 kg,全身自由度20,手臂最大负载5 kg,手臂关节最大峰值扭矩184 N.m,腿关节最大峰值扭矩848 N.m;应用场景:轻载、商用。
关节布置:RHU-17L ×6、RHU-20L ×4、RHU-25L ×4、RHU-14L ×2、PHU-25H ×1、RHU-32H ×3,共20个关节。
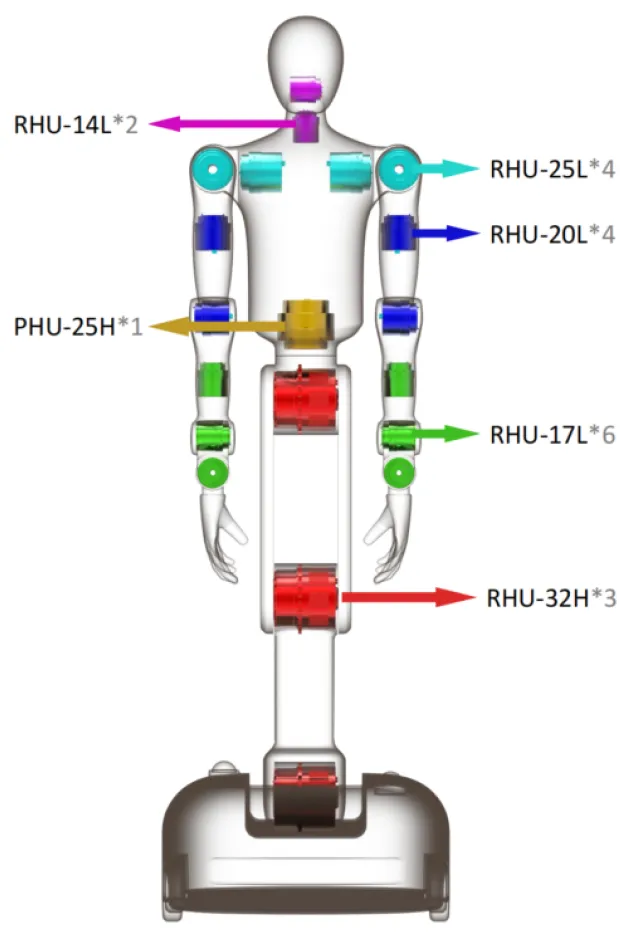
| 参数 | RHU-14L | RHU-17L | RHU-20L | RHU-25L | PHU-25H | RHU-32H | |||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 50 | 80 | 100 | 50 | 80 | 100 | 50 | 80 | 100 | 50 | 80 | 100 | 81 | 101 | 121 | 120 | 160 | |
| 减速器方式 | 谐波减速器 | ||||||||||||||||
| 额定扭矩 (N.m) | 4.8 | 7.7 | 7.7 | 18 | 19 | 27 | 24 | 33 | 34 | 38 | 60 | 75 | 107 | 133 | 133 | 197 | 267 |
| 峰值扭矩 (N.m) | 24 | 35 | 35 | 48 | 61 | 71 | 69 | 89 | 95 | 127 | 179 | 184 | 315 | 351 | 376 | 848 | 848 |
| 关节额定功率 (W) | 15 | 14 | 11 | 46 | 39 | 34 | 71 | 63 | 59 | 113 | 115 | 98 | 202 | 174 | 145 | 216 | 221 |
| 输出端额定转速 (rpm) | 40 | 25 | 20 | 40 | 25 | 20 | 40 | 25 | 20 | 40 | 25 | 20 | 25 | 20 | 17 | 17 | 12.5 |
| 输出端峰值转速 (rpm) | 99 | 62.5 | 50 | 79 | 50 | 40 | 79 | 50 | 40 | 79 | 50 | 40 | 44 | 36 | 30 | 22 | 16.25 |
| 尺寸 (外径x轴向) (mm) | Φ52 x 65 | Φ60 x 66 | Φ70 x 68 | Φ80*80.5 | Φ110 x 94 | Φ120*126 | |||||||||||
| 重量 (Kg) (B/N) | 0.397 / 0.382 | 0.538 / 0.521 | 0.832 / 0.811 | 1.294/1.266 | 2.54 / 2.35 | 4.36/4.08 | |||||||||||
| 中空直径 (mm) | 8 | 10 | 13 | 18 | 13 | 22 | |||||||||||
| 输出端径向 (动/静) 允许载荷 (N) | 180 | 230 | 270 | 440 | 900 | 1350 | |||||||||||
| 输出端轴向 (动/静) 允许载荷 (N) | 180 | 230 | 270 | 440 | 900 | 1350 | |||||||||||
| 工作电压 (VDC) | 48±10% | ||||||||||||||||
| 通讯协议 | EtherCAT / CANopen | ||||||||||||||||
相关系列与方案
系列详情:PHU 增强型谐波关节执行器、RHU 人形谐波关节执行器;整机方案:全尺寸人形机器人关节执行器解决方案。