机器人执行器 FOC 控制详解:磁场定向控制如何工作
FOC 控制(Field-Oriented Control,磁场定向控制,又称矢量控制)是一种三相电机的电流控制方法。它把定子电流换算到随转子旋转的两根轴上,得到决定磁通和决定力矩的两个分量,再分别调节。对机器人执行器来说,这样电机力矩就近似正比于一个被控电流。本文讲解 FOC 算法的工作过程、它在电流环、速度环和位置环中的位置、转子角度的获取方式,以及规格书上哪些数字反映控制效果,并以意优 PHU、RHU、RP 执行器为例。本文的 FOC 仅指电机控制,在其他领域这个缩写还有 free of charge 等含义。
什么是 FOC 控制
1968 年至 1970 年代初,达姆施塔特工业大学的 K. Hasse 和西门子的 F. Blaschke 率先提出交流电机的矢量控制(矢量控制的发展历史)。如今 FOC 用于永磁同步电机(PMSM)、无刷直流电机和交流感应电机。
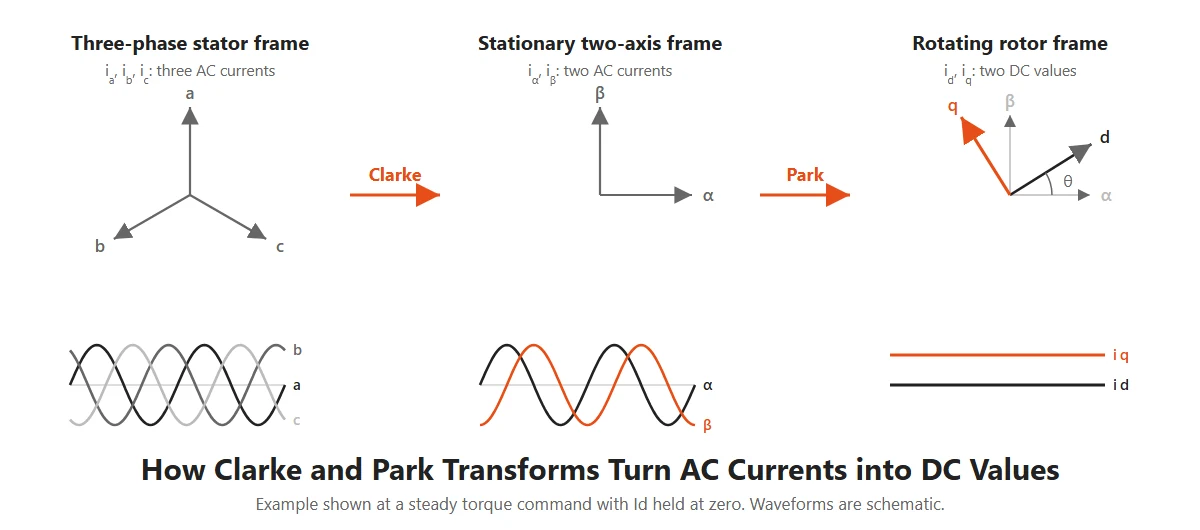
三相电机的相电流是交流量,频率随转速升高。FOC 测量这些电流并变换到随转子旋转的坐标系后,得到的数值在稳态下表现为直流量(MathWorks 磁场定向控制资料)。PI 控制器调节直流量时不需要跟踪变化的正弦波,因此磁通和力矩的控制方式接近他励直流电机。
电机只是机器人关节执行器工作原理中的一部分。FOC 运行在驱动器里,位于上位机的运动指令和向电机绕组输出电流的功率级之间。
FOC 与方波、正弦波控制的区别
无刷电机常见的驱动方式有三种,区别在于控制器调节的对象,这也决定了力矩脉动和所需的传感硬件。
| 方式 | 控制对象 | 力矩脉动 | 低速平顺性 | 实现要求 |
|---|---|---|---|---|
| 方波(六步换相) | 两相导通,每个电周期切换六次 | 较大,换相时有台阶 | 有限 | 简单,通常霍尔传感器即可 |
| 正弦波 | 相电流跟随正弦参考 | 较小 | 良好 | 需要转子角度;转速越高电流滞后越大 |
| FOC | 旋转坐标系下的 Id 和 Iq | 三者中最小 | 良好,接近零速时也能保持 | 每个控制周期都要电流采样、转子角度和坐标变换 |
机器人执行器输出转速低、启停频繁,还要长时间静止保持负载。电机的力矩脉动经减速器传递后,可能表现为机械臂末端的振动。力控和阻抗控制也要求力矩紧跟指令,FOC 通过 Iq 提供这一能力。对伺服级执行器来说,这些需求超过了额外的计算和传感成本,所以方波驱动主要用在成本比力矩平顺更重要的场合。
FOC 算法如何工作
FOC 算法在每个控制周期重复以下步骤,信号路径见下方框图。
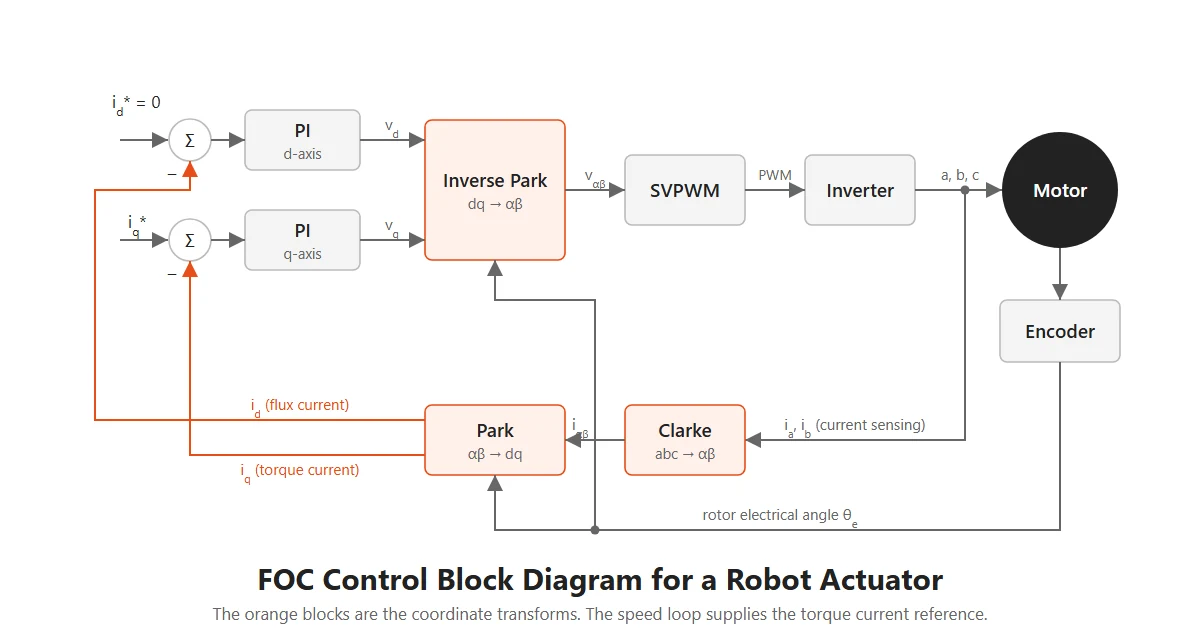
采样相电流和转子角度
驱动器通过采样电阻或电流传感器采集相电流。电机平衡时 ia + ib + ic = 0,测两相即可。编码器给出机械角度,电角度为 θe = p·θm,p 为极对数。编码器零位和转子磁场之间的偏差需要标定:90° 电角度误差会使磁通轴和力矩轴互换,180° 误差会使力矩反向。
Clarke 变换和 Park 变换
Clarke 变换把三相电流映射到静止的两轴坐标系:
iα = ia iβ = ia + 2ib√3
Park 变换再按电角度旋转坐标轴,使 d 轴对准转子磁场:
id = iαcosθe + iβsinθe iq = −iαsinθe + iβcosθe
Id 和 Iq:磁通电流和力矩电流
Id 沿转子磁体轴线产生磁通,相差 90° 电角度的 Iq 产生力矩。PMSM 的力矩公式为:
Te = 32 p [ ψmiq + (Ld − Lq)idiq ]
其中 ψm 为永磁体磁链,Ld、Lq 为 d 轴和 q 轴电感。表贴式 PMSM 的 Ld ≈ Lq,公式简化为:
Te ≈ 32 p ψmiq
基速以下,控制器通常把 Id 保持为零,电流全部用于产生力矩。基速以上,负的 Id 削弱磁场,可以扩展转速范围。
PI 调节、反 Park 变换和 SVPWM
两个 PI 控制器比较 Id、Iq 的实测值和参考值,输出电压 vd 和 vq。反 Park 变换把电压转回静止坐标系,空间矢量脉宽调制(SVPWM)再把它们转换为逆变器六个开关的占空比。
机器人执行器的电流环、速度环和位置环
FOC 是三个级联环路中最内层的一环:位置环输出速度参考,速度环输出电流参考,电流环输出电机电压。德州仪器(TI)指出,电流环对外环带宽影响很大,而 ADC 转换和算法执行带来的延迟把电流控制器带宽限制在采样频率的十分之一左右(TI SPRT735)。
意优 PHU 系列的电流环为 16 kHz,速度环和位置环为 8 kHz。
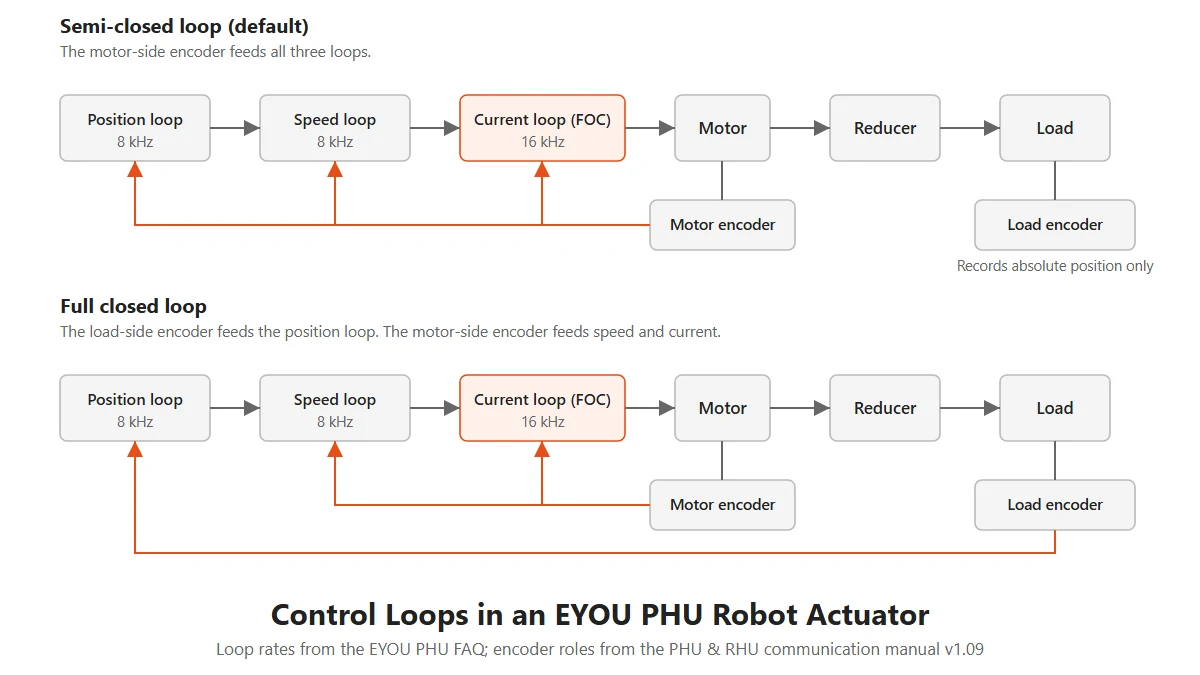
PHU、RHU 执行器有两个编码器,通信手册定义了两种用法:
- 半闭环(默认):电机端编码器负责位置环、速度环和电流环运算,负载端编码器记录负载端绝对位置。
- 全闭环:电机端编码器负责速度环和电流环运算,负载端编码器负责位置环运算。
两种方式的电流环都在电机侧,因为 Park 变换需要转子角度。全闭环让位置环直接测量负载,把减速器的背隙和弹性扭转也计入反馈。机器人关节模组关键参数解读计算了 PHU 执行器在额定扭矩下的扭转量。
上位机也可以承担这一结构的一部分。循环同步速度模式下,主站规划轨迹,执行器运行内部的速度环和力矩环。RP 执行器的 MIT 模式则在一条指令中合成位置、速度和前馈电流,得到电流参考:
iref = Kp(pdes − pact) + Kd(vdes − vact) + iff
这种方式常用于足式机器人,力控需要电流环直接响应上层指令。一项关于本体感知执行器的研究同样说明了这种依赖关系:其基于 FOC 的控制器设计把力矩和磁场控制作为高带宽阻抗控制的基础。
转子角度:编码器还是无感 FOC
FOC 每个周期都需要转子角度,可以来自编码器、旋变、霍尔传感器,也可以由无感估算器根据电压和电流计算。无感 FOC 省去了传感器和线束,但基于反电动势的估算有明确的局限:maxon 指出,反电动势信号在低速时很弱、静止时没有,这种方法无法在外力下保持位置(maxon 无感控制说明)。基于磁各向异性的方法可以把无感运行扩展到静止状态,但实现更复杂。
机器人执行器大部分时间处于低速或带载保持姿态,因此通常使用编码器。PHU 执行器采用双绝对值编码器,电机端和负载端均为 19 位,即每转 524288 个计数。绝对值编码器断电后位置不丢失,重新上电无需回零。
FOC 的实现:MCU、FPGA 和 SoC
FOC 算法可以作为软件运行在微控制器上,也可以用专用硬件逻辑实现,两者的差别在时序。在典型的 MCU 上,电流采样要等待计算完成,结果在下一次 PWM 更新时才生效,环路内因此多了延迟。TI 的快速电流环库通过在处理器各内核间拆分算法,把这一延迟降到 1 微秒以下(TI SPRT735)。FPGA 或硬件 FOC 核用并行逻辑完成计算,采样、计算和更新的间隔更短,时序也更确定。
意优经历了几代硬件方案:先基于 FPGA 自研全硬件 FOC 算法,再推出 proFOC 专用芯片(累计交付超 10 万),之后发展到集成 MCU、FOC 核和驱动的 SoC 方案。
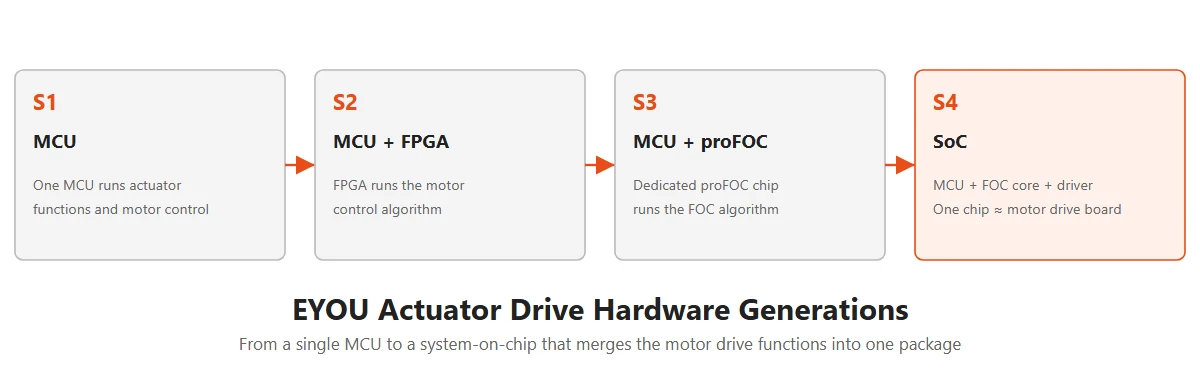
根据意优产品资料,PHU、RHU 执行器采用 SoC 方案,控制性能与 FPGA 方案相当,结构更紧凑,成本更低;RP 执行器用 FPGA 硬件实现 FOC。
规格书上哪些数字反映 FOC 性能
机器人执行器规格书上有多个和控制速度相关的数字,含义各不相同。下表数据来自意优产品资料:
| 参数 | 含义 | 意优示例 |
|---|---|---|
| 电流环频率 | FOC 电流环的执行频率 | 16 kHz(PHU) |
| 速度环、位置环频率 | 外环的执行频率 | 8 kHz(PHU) |
| 力矩传感器采样频率 | 输出力矩测量的更新频率 | 8 kHz(RHU-F) |
| 阻抗控制频率 | 阻抗控制器的执行频率 | 1 kHz(RHU-F) |
| 力控闭环带宽 | 输出力矩能跟随力指令的频率范围 | 30 Hz(RHU-F) |
| 编码器分辨率 | 转子角度反馈能区分的最小角度 | 双绝对值 19 位(PHU) |
环路频率和闭环带宽不能直接比较。频率表示计算执行的快慢,带宽表示系统响应的快慢,后者还包含延迟和机械结构的影响。比较执行器时,要确认数字对应哪个环路、在什么负载下测得。
控制模式和总线周期同样影响 FOC 环路的实际效果。多轴机器人通过 EtherCAT 运行循环同步模式时,目标值每个总线周期更新一次,电流环在两次更新之间执行多次。总线方案对比见机器人通信协议,规格书其余参数见机器人关节模组关键参数解读。
意优机器人执行器中的 FOC
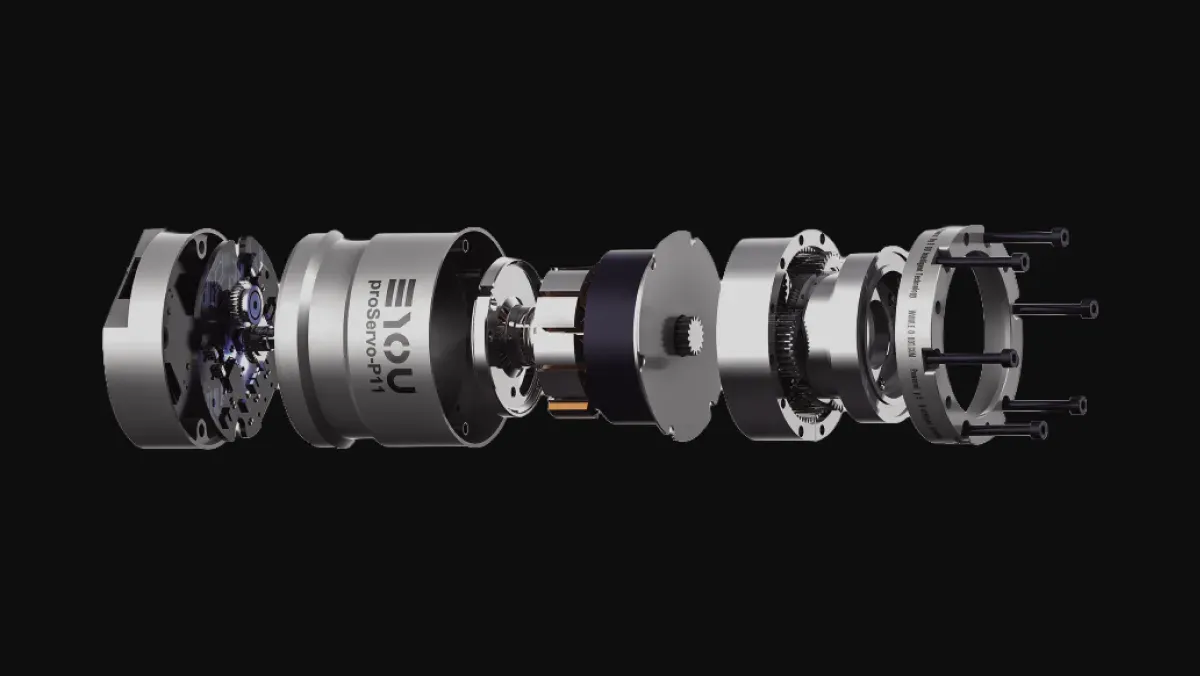
意优把驱动器、FOC 控制和编码器集成在每台机器人执行器内部,上位机通过总线发送位置、速度或力矩指令。内部部件见机器人关节(执行器)构成解析。
| 系列 | 减速方式 | FOC 硬件 | 编码器 | 典型部位 |
|---|---|---|---|---|
| PHU 增强型谐波执行器 | 谐波 | SoC | 双绝对值,19 位 | 协作机械臂、人形上肢、工业自动化 |
| RHU 人形谐波执行器 | 谐波 | SoC | 双绝对值 | 人形机器人高精度部位 |
| RP 人形行星执行器 | 行星 | FPGA | 双绝对值 | 人形机器人下肢 |
各系列规格书和手册可在下载中心获取。如果您的控制架构依赖电流环响应或力控,可以把关节位置、负载和控制模式发给我们的应用工程师,由我们给出型号建议。