机器人关节执行器工作原理:电能如何变成精准运动
理解机器人关节,最好的起点是看看我们自己的身体。人的手臂能弯曲、手腕能旋转、膝盖能屈伸,靠的是骨骼之间的关节,每做一个动作,都是肌肉、骨骼和神经系统协同配合的结果。机器人关节的设计思路,本质上是对人体关节的模仿——用电机代替肌肉、用金属结构代替骨骼、用芯片和算法代替神经系统。但"它是怎么工作的"这个问题,不能用一句"电机带动减速器"打发。一颗现代一体化关节模组是一个完整的小型系统,本文沿着能量流和信号流两条线索,把机器人执行器的工作原理讲清楚。
执行器到底在做什么
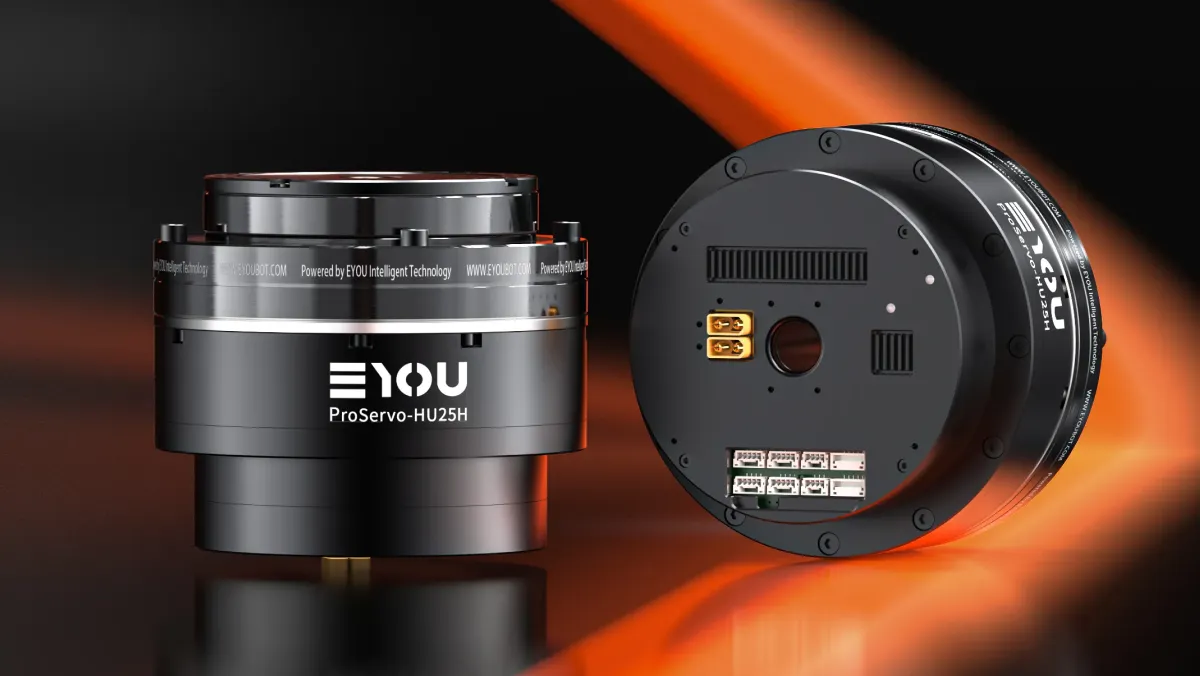
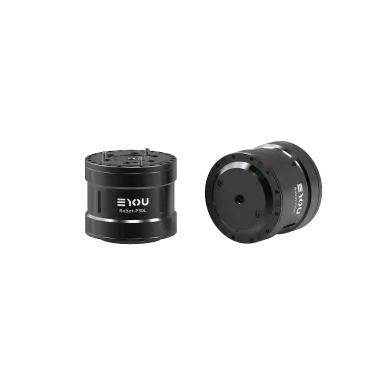
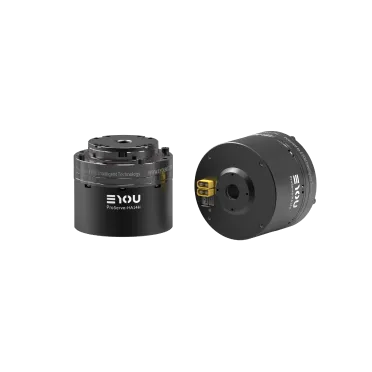
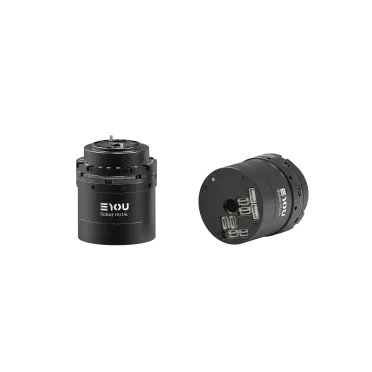
执行器的定义很简单:把电能转换成可控机械运动的装置。简单到容易让人低估它——真正难的是"可控"两个字。拆开一颗一体化关节模组,里面高度集成了电机、减速器或丝杠、驱动器、编码器和结构件,所有能力被打包在一起,才成为一套完整的动力组件(各部件的详细拆解见《机器人关节(执行器)构成解析》,基础定义见《什么是机器人执行器》)。
其中电机是动力来源,角色像心脏:机器人关节常用无框力矩电机,没有传统电机的外壳,转子和定子直接嵌入关节结构内部,在更紧凑的空间里输出更多能量。但电机有一个固有局限——它擅长高速旋转,不擅长直接输出大力矩,空转是干不了活的。这个缺陷,要靠传动结构来解决。
能量流:从电流到关节扭矩
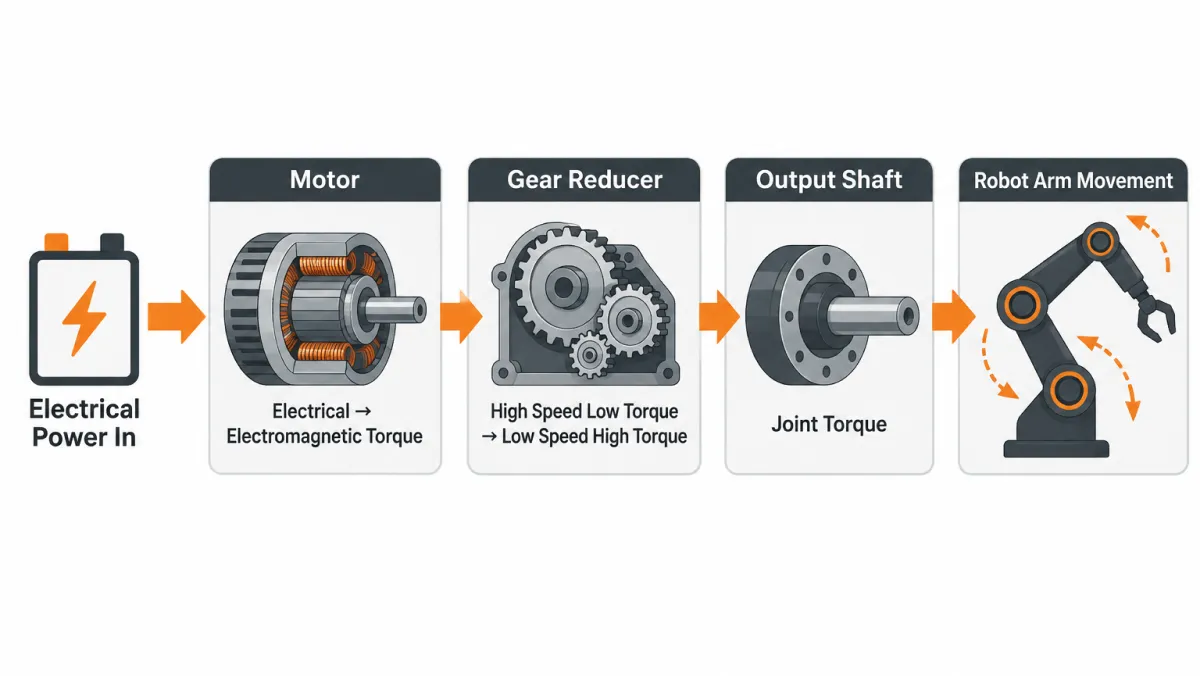
能量流的主线是一条四级转换链:电流进入电机,在定子与转子之间产生电磁转矩——这一步的输出是高速、低扭矩的旋转;随后减速器把上万转的高速降下来,同时把力矩成倍放大,完成"降速增扭";最终输出轴以低速、大扭矩的旋转带动负载,变成机械臂的一个动作。关节能放慢速度,控制精度和运动稳定性随之提高,也才谈得上负重、抬举这类需要力量的任务。
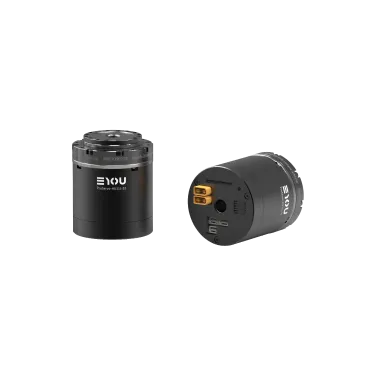
直线关节走的是同一条链的另一个分支:电机输出旋转之后,不由减速器增扭,而是由精密丝杠把旋转运动转换成沿固定轴的直线运动,轴向拉力大、抗冲击能力强——人形机器人的膝部、肘部这类更接近"伸缩"而非"旋转"的部位,用的就是这条路线。
信号流:闭环如何自我修正
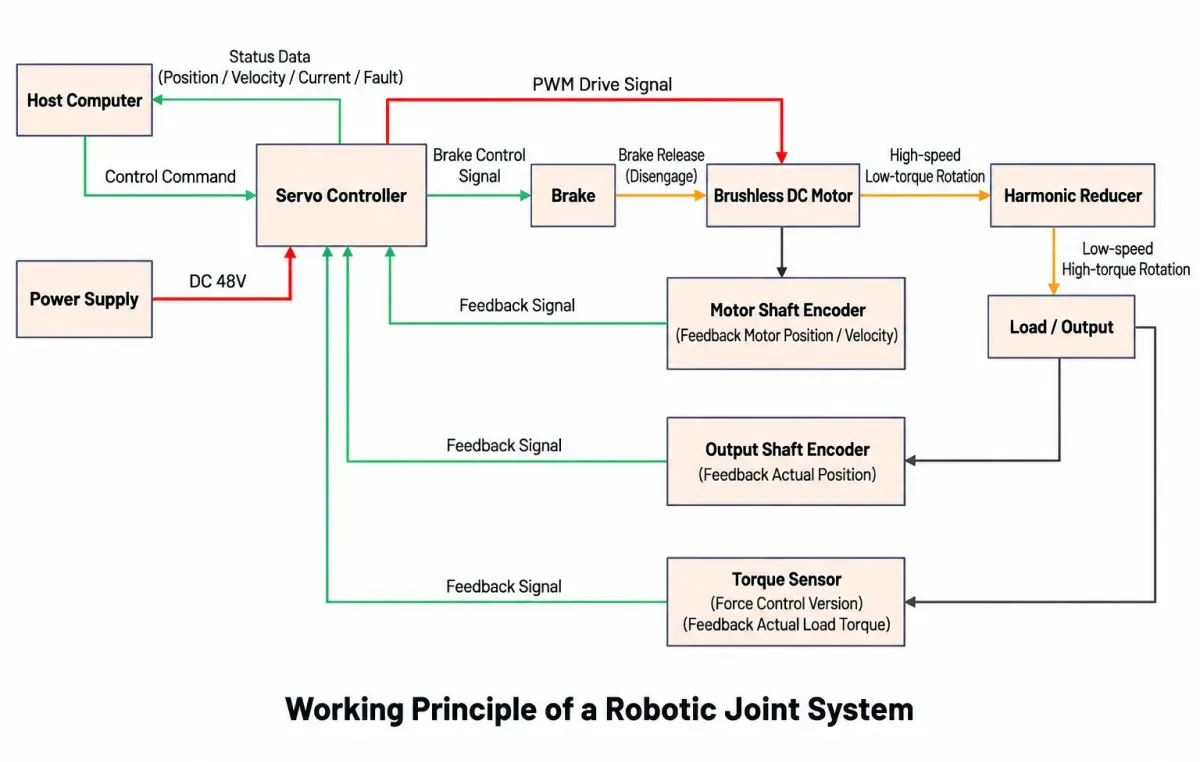
能量流让关节动起来,信号流让关节动得准。驱动器是藏在关节内部的大脑:它接收上层控制器发来的运动指令(比如"转到30度"),同时读取编码器反馈的当前位置,计算出"还差多少",再决定给电机施加多大的电流、以什么方式施加——指令、执行、反馈、修正,在毫秒级的时间里循环往复,这就是闭环。
这套闭环的硬件基础是编码器。意优的谐波、行星关节采用双绝对值编码器:电机轴端一只、输出轴端一只,19bit分辨率,既反馈电机转速,也直接测量减速器之后的真实输出位置——传动环节的任何误差都逃不过第二只编码器。驱动层面,意优自研关节专用控制芯片,同步开发全硬件FOC算法与毫秒级力控算法,终端能效做到70%以上。FOC(磁场定向控制)的核心思想是让定子产生的磁场始终与转子保持垂直,使每一安培电流都用来产生有效转矩(TI技术文档)。
三种传动路线的原理差异
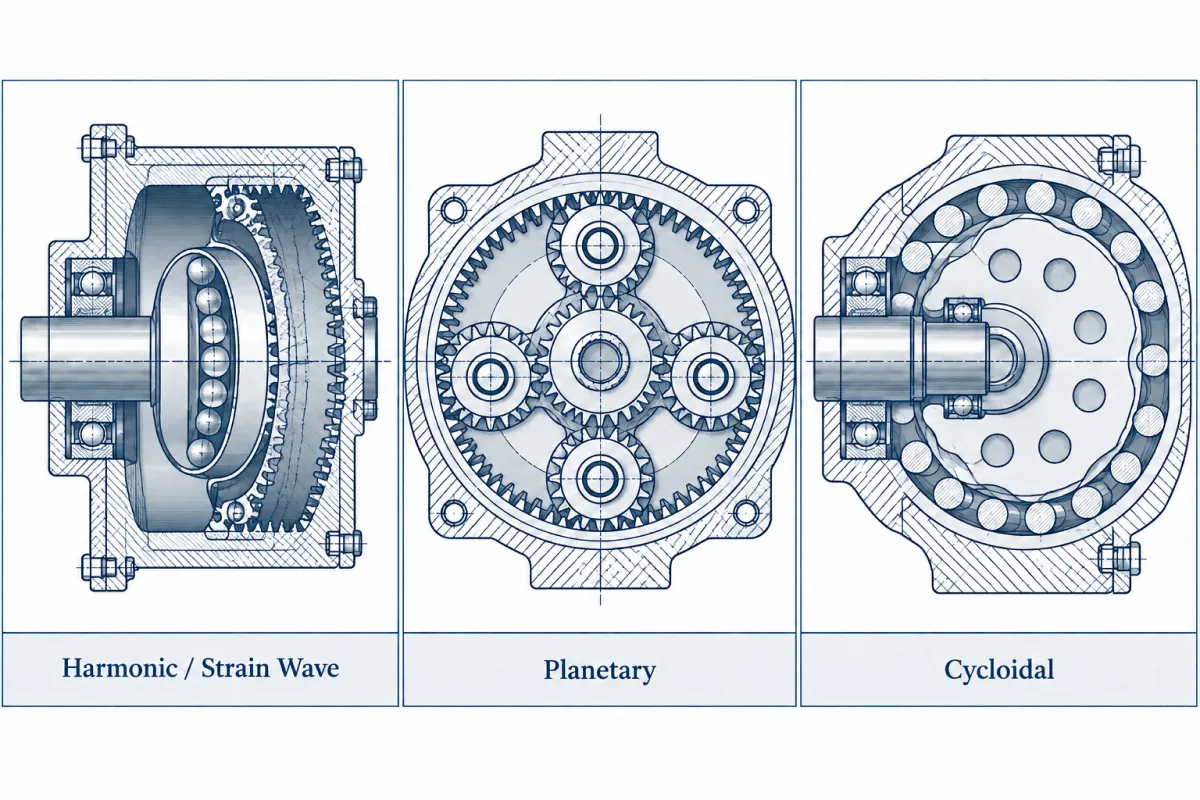
旋转关节的核心差异在减速器方案,主要有三条技术路径,各自的物理原理完全不同。
谐波减速器由波发生器、柔轮、刚轮三个元件构成:椭圆形波发生器撑在薄壁柔轮内部,迫使柔轮发生弹性变形,其外齿在椭圆长轴两端与刚轮内齿紧密啮合——刚轮只比柔轮多两个齿,波发生器每转一圈,柔轮只反向移动两个齿的距离,单级就能实现大减速比,且齿与齿始终紧贴,没有空隙,这就是零背隙的来源(Harmonic Drive官方技术页)。高精度、极致紧凑,让谐波关节在小臂、腕部、手部等空间受限部位几乎无可替代(更深入的谐波原理见《什么是谐波减速器》)。
行星减速器的结构像一个微缩太阳系:中心的太阳轮由电机直接驱动,周围三到四个行星轮一侧与太阳轮啮合、一侧与固定在壳体的内齿圈啮合,既自转又公转,最终通过行星架输出动力。负载被多个行星轮同时分担,单个齿轮承受的力大幅降低——这带来抗冲击和高刚性,代价是齿间存在微小背隙,精度口径与谐波不同。摆线减速器则是中间态:偏心轴带动摆线盘做圆周摆动,再经针齿输出,抗冲击和刚性优于谐波,体积和精度优于行星,广泛用于重载工业机器人。
人形机器人怎样抬高了门槛
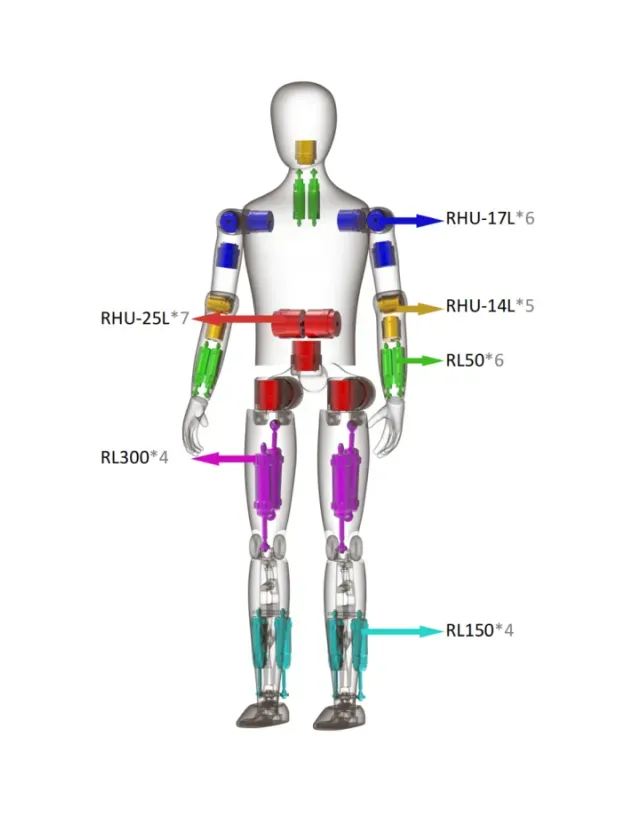
一台人形机器人全身通常搭载20到40个关节,而且它们是串联的——小臂关节端起负载,大臂关节端起小臂加负载,每颗关节的重量和性能都被上游放大。Tesla Optimus公开的配置是28个结构执行器、6种设计,3种旋转加3种直线混合(humanoid.guide整理)——旋转与直线混合、按部位定制,已经是人形关节的主流架构。
在路线层面,人形机器人把执行器设计分成两条分岔:一条是高减速比路线(谐波、行星),刚性强、精度高;另一条是QDD准直驱路线,把减速比压到10:1以下,牺牲扭矩密度换取可反驱性和高带宽力控——MIT的Cheetah系列用单级1:5.8行星传动加电流估计扭矩,实现了不需要力矩传感器的本体感知力控(MIT论文;arXiv综述;UCLA对四种执行器范式做过系统的四维对比:论文)。两条路线没有优劣,只有部位分工。
原理的终点是产品
把两条线索合起来看:能量流回答"力从哪来"——电机产生转矩、减速器或丝杠完成转换;信号流回答"准从哪来"——驱动器、FOC与双编码器构成毫秒级闭环;传动路线的选择则决定这颗关节适合装在机器人的哪个部位。意优科技的量产关节正是按这套原理组织的:RHU人形谐波关节以零背隙谐波方案服务高精度上肢,RP人形行星关节以抗冲击行星方案服务下肢,RL直线关节以丝杠方案覆盖膝肘等伸缩部位。如果你在为人形机器人或协作臂设计整机,可以把各部位的扭矩、精度与空间约束发给我们的应用工程师。