机器人关节模组关键参数解读:如何读懂一份关节规格书
关节模组的规格书通常有二十多行参数。选型时最常见的错误,是把相近的参数当成同一个:把峰值扭矩当成可以长期使用的扭矩,把编码器位数当成定位精度,把零背隙理解为受载不变形。本文把规格书参数分成六组,每组先讲物理含义,再用意优 PHU-17H-80(减速比101)的实际数据演示怎么读,最后说明选型时怎么用。文中数据来自意优官网下载中心的产品规格书与用户手册。
规格书上的六组参数
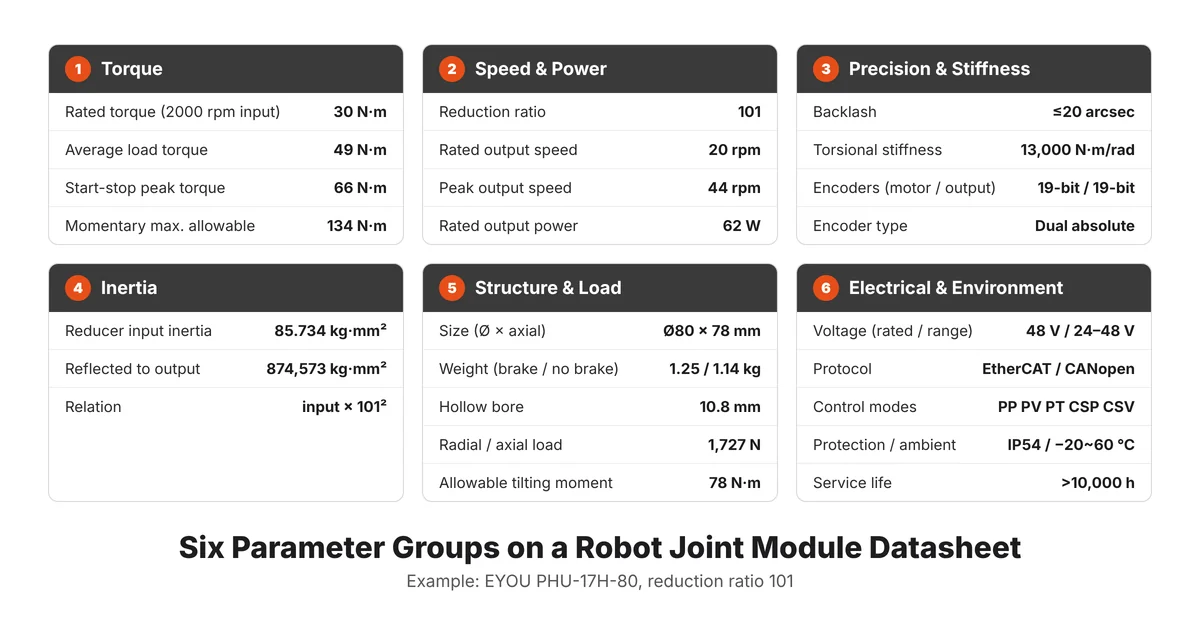
不同厂家规格书的行序不同,参数可以归为六组:扭矩,转速与功率,精度与刚度,惯量,结构与负载,电气、通信与环境。前四组决定关节能否完成指定动作,后两组决定关节能否装进整机、接入控制系统并长期稳定运行。下图是 PHU-17H-80(减速比101)的完整参数,后文逐组解读。
扭矩:规格书上的四个扭矩值
扭矩为什么要分级
扭矩是使物体绕轴转动的力矩,等于力乘以力臂,单位为 N·m。关节能输出多大扭矩受两类上限约束。一类是热:电机绕组的铜损与电流的平方成正比,长时间可用的扭矩取决于绕组温度能否保持在绝缘允许的范围内。另一类是机械强度:减速器齿面、轴承和柔轮在短时冲击下的承受能力,决定了峰值和瞬间扭矩的上限。峰值扭矩只能维持很短时间,持续输出能力由散热决定(参见 Humanoid.guide 对人形机器人关节峰值扭矩与连续扭矩的分析)。所以规格书按作用时间把扭矩分成几级。
四个扭矩值的定义
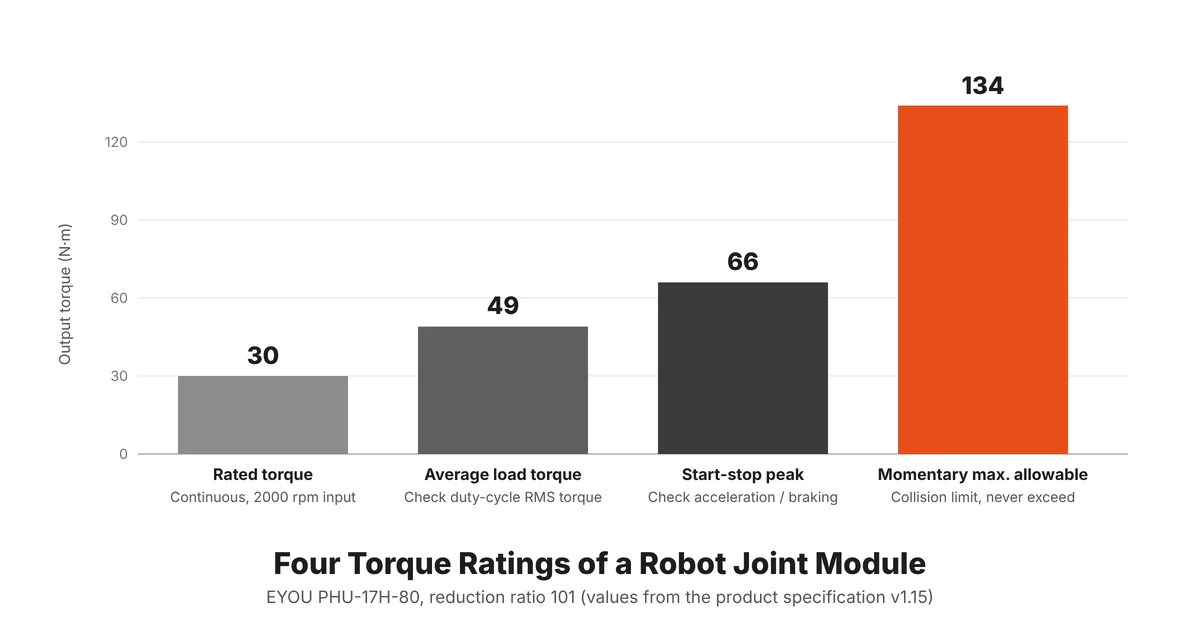
PHU-17H-80(减速比101)的四个扭矩值如下,定义引自意优 PHU&RHU 关节模组用户手册术语表:
- 额定扭矩 30 N·m(输入2000 rpm时):额定输入转速2000 r/min下,减速器输出端允许连续施加的负载转矩。
- 输出端平均负载扭矩 49 N·m:负载或转速变化的工作循环中,负载扭矩平均值的容许上限。长期超过该值,润滑剂会提前劣化,齿面磨损加快。
- 输出端启停峰值扭矩 66 N·m:关节在启动、停止或短时过载时能够承受的最大转矩。
- 输出端瞬间容许外部最大扭矩 134 N·m:减速器能承受的、来自外部的不可预期短暂冲击转矩的最大值,例如碰撞。手册要求施加的转矩不得超过此值,否则可能出现螺钉松动、晃动乃至结构损坏。
同一张表里还列出了内部电机参数:电机额定扭矩0.6 N·m、峰值扭矩1.8 N·m。乘以减速比101,分别约为61 N·m和182 N·m,明显高于关节的额定扭矩30 N·m和启停峰值扭矩66 N·m。关节的扭矩额定值按减速器的寿命和强度给出,规格书中“寿命约束”的标注说明了这一点。用“电机扭矩×减速比”估算关节能力,会高估关节能长期承受的负载。
选型时怎么对照
先把一个完整动作循环拆成若干时间段,算出每段需要的输出扭矩,再分三级对照:
- 工作循环的均方根(RMS)扭矩,对照平均负载扭矩。
- 加速、减速阶段的最大扭矩,对照启停峰值扭矩。
- 碰撞、急停等异常工况,对照瞬间容许最大扭矩。这一级只作为安全上限,正常运行不应触及。
RMS 扭矩的计算公式为:
Trms = √Σ Ti2 tiΣ ti
其中 Ti 为第 i 段的扭矩,ti 为该段持续时间。
长时间保持静止姿态的关节需要单独考虑。零转速下电能全部转化为热量,绕组温升最快。PHU 系列可选带抱闸(B)的版本,下使能后由抱闸锁住输出轴保持负载,绕组不再通电发热。连续扭矩与温度的关系见机器人关节散热:温度管理的四个环节;平均负载扭矩与谐波减速器寿命的三次方关系见谐波传动系统工程解析。
转速、减速比与功率
减速比如何在速度和扭矩之间取舍
减速器把电机转速降为原来的 1/i(i 为减速比),同时把扭矩放大约 i 倍,再扣除传动效率损失。功率等于扭矩与角速度的乘积,转速 n 以 rpm 计时:
P = T × ω = T × 2πn60
同一外径的关节常提供两档以上减速比。PHU-17H-80 的51档与101档参数对比如下:
| 参数 | 减速比 51 | 减速比 101 |
|---|---|---|
| 额定扭矩(输入2000 rpm) | 19.8 N·m | 30 N·m |
| 平均负载扭矩 | 32 N·m | 49 N·m |
| 启停峰值扭矩 | 42 N·m | 66 N·m |
| 输出端额定转速(寿命约束) | 39 rpm | 20 rpm |
| 输出端峰值转速 | 88 rpm | 44 rpm |
| 关节额定输出功率(寿命约束) | 81 W | 62 W |
读表:扭矩、转速、功率能互相验算
101档的额定转速20 rpm对应输入2000 rpm÷101≈19.8 rpm。用功率公式验算:30 N·m×2π×20÷60≈62.8 W,与表中额定输出功率62 W一致。这个方法适用于任何一份规格书:三个数能对上,说明它们是在同一工况下给出的。“寿命约束”指按该转速长期运行可以达到标称寿命;峰值转速用于短时动作。
选型用法:先按速度定档,再核扭矩
例如,关节需要在0.5 s内转过90°。平均角速度为180°/s,即30 rpm;按梯形速度曲线、加速和减速各占1/3时间计算,最高转速约为45 rpm,超过101档的峰值转速44 rpm,应选51档,再用51档的扭矩值核对负载。51档扭矩不够时,需要换更大外径的型号。
精度与刚度:背隙、扭转刚性与编码器
背隙:换向时的空程
背隙是齿轮啮合的齿侧间隙。输入端换向时,输出端要等输入转过这段间隙才开始反向运动,这段空程角度就是背隙,常用角秒(″)或角分(′)表示,1° = 60′ = 3600″。谐波减速器的齿在啮合区完全贴合,理论上没有齿侧间隙,规格书中的背隙值按迟滞方式测得,反映零扭矩附近的空程。
PHU-17H-80 的背隙为≤20″,意优 RP 行星关节为15′(即900″)。换算到末端的位置误差,等于背隙角(弧度)乘以臂长。以0.5 m 臂长计算,20″约对应0.05 mm,15′约对应2.2 mm。腕部、手部、协作机械臂末端几轴等精细操作部位,优先看背隙;人形机器人下肢这类承受地面冲击的部位,可以接受较大的背隙,换取行星传动的抗冲击能力。
扭转刚性:零背隙也会扭转
扭转刚性是输出端每扭转1弧度所需的扭矩,单位 N·m/rad。在扭矩 T 作用下,输出端的弹性扭转角为:
θ = TK
PHU-17H-80 的减速器扭转刚性为13000 N·m/rad。在额定扭矩30 N·m下,θ≈0.0023 rad,约7.9′,是背隙值的20多倍;0.5 m 臂长对应的末端偏移约1.15 mm。谐波减速器的柔轮本身是弹性件,受载必然扭转,Humanoid.guide 在人形关节背隙与扭转刚度一文中专门讨论了零背隙关节为何仍会扭转。实际谐波刚度在低扭矩区较软、随扭矩增大而变硬,规格书给出的单一刚度值适合用于估算。
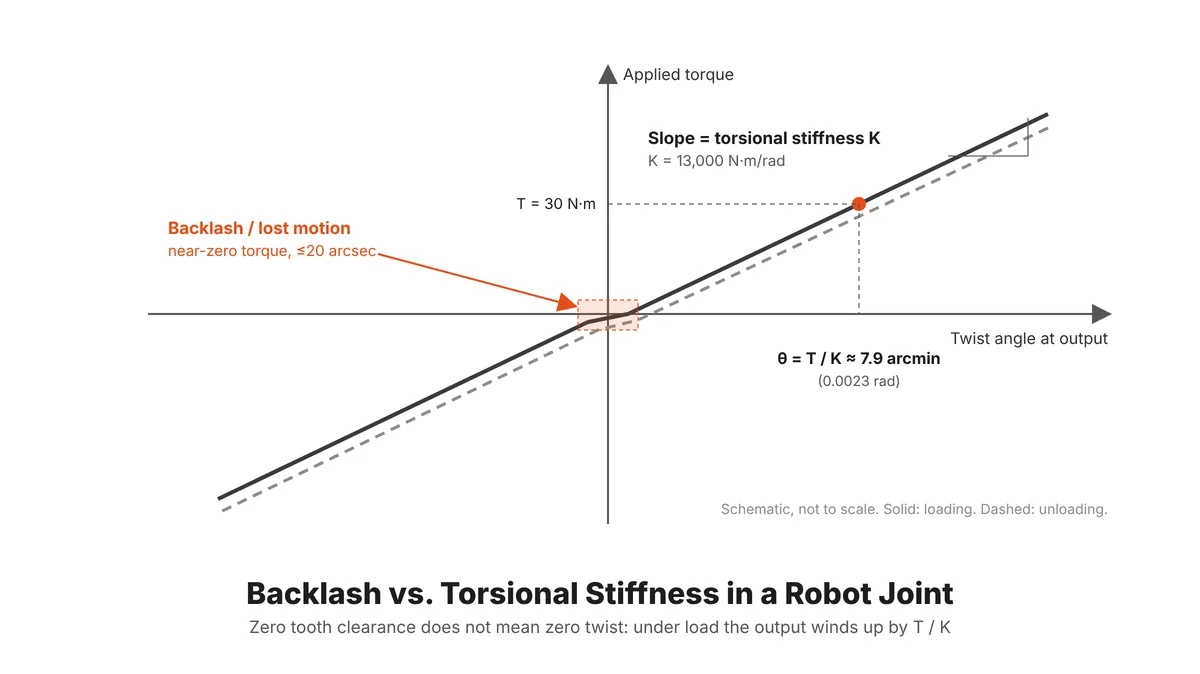
负载变化大、对轨迹精度有要求的关节,要同时看背隙和刚度。刚度还决定关节与负载组成的系统的共振频率,从而限制位置环带宽能调到多高。意优谐波关节在减速器输出端配置编码器,直接测量负载端的实际角度,扭转变形可以在位置环中检测并修正。
编码器:位数代表分辨率
编码器位数 n 表示每转被划分为 2n 个计数。分辨率是能区分的最小角度;精度是测量值与真实位置的偏差,还受安装偏心、信号噪声和标定影响。绝对值编码器断电后位置不丢失,重新上电无需回零。
PHU-17H-80 采用双绝对值编码器,电机端和减速器端均为19位。19位即每转524288个计数,每个计数约2.47″。电机端编码器位于减速器之前,折算到输出端的分辨率还要再除以减速比。规格书上的编码器位数代表控制分辨率的上限,关节最终的定位精度还取决于背隙、刚度和标定。
惯量:减速比如何改变负载的分量
转动惯量与折算
转动惯量 J 表示物体抵抗角加速度的能力,单位 kg·m²,与扭矩的关系为 T = J·α。经过减速比为 i 的传动,各部件的惯量要折算到同一根轴上比较:电机侧的惯量折算到输出端乘以 i²,负载惯量折算到电机侧除以 i²(参见 Motion Control Tips 关于减速器对折算惯量的影响)。
Jout = Jin × i2 Jref = Jloadi2
读表
PHU-17H-80 的减速器输入端转动惯量为85.734 kg·mm²,表中“折算关节输出端转动惯量”为874573 kg·mm²,正好等于85.734×101²。换算成国际单位约0.87 kg·m²,相当于把5 kg 的质量放在0.42 m 半径处。51档的同一数值为222994 kg·mm²(约0.22 kg·m²),约为101档的四分之一。
选型用法
计算加速扭矩时,负载惯量要加上关节自身折算到输出端的惯量:
Tacc = (Jload + Jjoint) × α
只算负载惯量会低估加速所需的扭矩,减速比越大,低估越多。另一个常用指标是惯量比,即负载惯量与关节自身折算惯量之比。比值接近1时,加速效率较高,控制参数也更容易调稳;比值过大时,负载变化会明显影响控制效果。高减速比关节的折算惯量大,外力推动输出端时阻力也大,需要被动顺从或碰撞柔顺的场合要考虑这一点。
结构与负载:尺寸、重量与输出端承载
输出端轴承承受三种外载
关节输出端的轴承同时承受径向力、轴向力和倾覆弯矩。倾覆弯矩来自偏离轴承中心的载荷:悬臂安装的连杆,载荷作用点离轴承越远,弯矩越大。机械臂和人形机器人的关节大多悬臂受载,弯矩常常先于扭矩到达极限。
读表
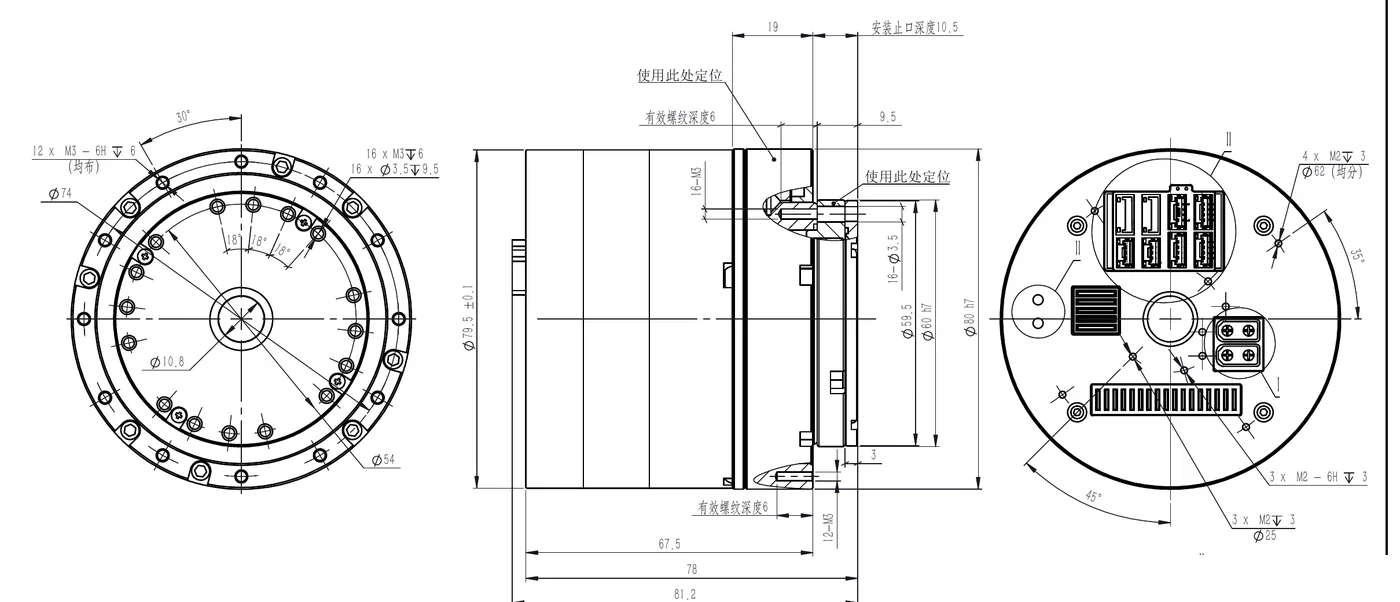
PHU-17H-80 外径80 mm、轴向长度78 mm,带抱闸重1.25 kg、不带抱闸重1.14 kg,中空直径10.8 mm;输出端径向与轴向允许载荷均为1727 N,允许负载弯矩78 N·m。
选型用法
弯矩按 M = Fr×(Lr+R) + Fa×La 校核,各符号含义见谐波传动系统工程解析。中空直径决定线缆能否从关节中心穿过,需要内部走线的多关节机构,先确认线束外径小于中空直径。关节重量要计入上游关节的负载:前臂关节每增加1 kg、距肩关节0.3 m,肩关节的重力扭矩就增加约2.9 N·m。降低关节自重的工程方法见如何提升机器人关节功率密度。
电气、通信与控制模式
参数含义
额定工作电压是规格书性能参数的测试电压,工作电压范围是关节可以运行的电压区间。供电电压低于额定值时,电机反电动势限制了可达到的最高转速,峰值转速通常会下降。通信协议决定关节与上位控制器之间如何交换数据。控制模式沿用 CiA 402 驱动规范:轮廓模式(PP、PV、PT)由驱动器根据目标值自行规划运动轨迹;循环同步模式(CSP、CSV)由主站在每个通信周期下发目标值,适合多轴同步控制。STO(Safe Torque Off,安全转矩关断)通过硬件信号切断电机转矩输出,用于急停等安全功能。
读表
PHU-17H-80 额定电压48 VDC,工作范围24~48 VDC;驱动器内置;接口包括电源、CAN FD、EtherCAT 与 STO;同一尺寸同时支持 EtherCAT 与 CANopen,可通过软件配置切换;控制模式包括 PP、PV、PT、CSP、CSV。
选型用法
多关节同步运动的整机(人形机器人、协作机械臂)一般选 EtherCAT 加 CSP 模式;单轴点位运动或关节数量较少的设备,CANopen 加 PP 模式即可满足。电源设计要考虑电机回馈能量:快速减速时电机处于发电状态,母线电压升高,超过过压保护阈值(手册示例为60 V)时驱动器会报错停机,需要按手册配置能量回收方式。各协议的差异见机器人通信协议:CAN、CANopen、CAN FD、EtherCAT。
环境与寿命
参数含义
IP 防护等级按 IEC 60529 定义:第一位数字表示防固体异物等级,5为防尘(允许少量进尘,不影响正常运行);第二位数字表示防水等级,4为防止任意方向的溅水。外壳工作温升是外壳温度高出环境温度的数值。寿命以小时计,对应规格书中带“寿命约束”标注的额定扭矩和额定转速。
读表
PHU-17H-80 工作环境温度−20~60 °C,外壳工作温升≤60 °C,噪音≤60 dB,防护等级 IP54,寿命大于10000 h。
选型用法
IP54 适合室内与一般工业环境;需要冲洗、淋雨或浸水的场合要增加外部防护。按手册的检查标准,外壳温度通常不超过环境温度加60 °C,人机接触频繁的部位要考虑防烫。寿命在额定工况下给出,实际负载低于额定值时寿命更长,估算方法见谐波传动系统工程解析。
用一组参数完成选型核对
下面用一个示例工况演示完整的核对顺序,工况数据为演示用假设值。
示例:协作机械臂的肘部关节,前端负载5 kg,作用点距关节轴0.5 m;连杆重2 kg、长0.5 m,质量均匀分布;要求1 s内转过90°,按梯形速度曲线运动,加速和减速各占1/3时间。按连杆全程水平的最不利情况估算:
- 重力扭矩:(5×0.5 + 2×0.25)×9.81 ≈ 29.4 N·m
- 负载惯量:5×0.5² + 2×0.5²÷3 ≈ 1.42 kg·m²
- 最高转速:90°÷1 s×1.5 = 135°/s ≈ 22.5 rpm;角加速度约7.1 rad/s²
- 加速扭矩(含关节自身折算惯量0.87 kg·m²):(1.42+0.87)×7.1 ≈ 16.2 N·m
- 各段扭矩:加速段约45.6 N·m,匀速段29.4 N·m,减速段约13.2 N·m;RMS 扭矩约32.3 N·m
| 核对项 | 工况需求 | PHU-17H-80 减速比51 | PHU-17H-80 减速比101 |
|---|---|---|---|
| RMS 扭矩 ↔ 平均负载扭矩 | 32.3 N·m | 32 N·m,不满足 | 49 N·m,满足 |
| 最大扭矩 ↔ 启停峰值扭矩 | 45.6 N·m | 42 N·m,不满足 | 66 N·m,满足 |
| 最高转速 ↔ 峰值转速 | 22.5 rpm | 88 rpm,满足 | 44 rpm,满足 |
| 惯量比(负载÷关节折算) | — | 约6.4 | 约1.6 |
| 径向力 ↔ 允许径向载荷 | 68.7 N | 1727 N,满足 | 1727 N,满足 |
| 倾覆弯矩 ↔ 允许负载弯矩(假设合力距轴承中心0.05 m) | 3.4 N·m | 78 N·m,满足 | 78 N·m,满足 |
| 碰撞冲击上限 | 安全上限 | 86 N·m | 134 N·m |
结论:101档满足全部核对项,RMS 扭矩余量约34%,峰值扭矩余量约31%,惯量比约1.6;51档扭矩不足。实际选型还要加入安全系数,并考虑姿态变化、末端工具和线缆的附加载荷。可以把工况数据发给意优应用工程师复核。
意优关节系列关键参数对照
| 系列 | 减速方式 | 外径范围 | 峰值扭矩范围 | 编码器 | 通信协议 | 典型部位 |
|---|---|---|---|---|---|---|
| PHU 增强型谐波关节 | 谐波 | Φ40–170 mm | 2.3–800 N·m | 双绝对值,19位 | EtherCAT / CANopen | 协作机械臂、人形上肢、工业自动化 |
| RHU 人形专用谐波关节 | 谐波 | Φ52–130 mm | 12–800 N·m | 双绝对值 | EtherCAT / CANopen | 人形机器人高精度部位 |
| PHA 减重型谐波关节 | 谐波 | Φ43–80 mm | 3.3–66 N·m | 双绝对值,16位 | CANopen | 重量敏感的轻载关节 |
| RP 人形行星关节 | 行星 | Φ45–96.5 mm | 6–120 N·m | 感应式绝对值,输入17位/输出19位 | CANopen / CAN FD | 人形机器人下肢 |
| PP 行星关节 | 行星 | Φ32–52 mm | 0.48–18 N·m | 双绝对值,16位 | CANopen | 小型轻载关节 |
注:谐波系列为启停峰值扭矩,行星系列为峰值扭矩;各型号完整参数以官网下载的最新规格书为准。
读规格书的顺序可以概括为:先用转速定减速比,再用 RMS 扭矩、峰值扭矩和瞬间扭矩逐级核对,然后核惯量、弯矩和安装尺寸,最后确认电压、协议和环境。意优 PHU、RHU、PHA 谐波关节与 RP 行星关节均提供完整规格书与用户手册,可在官网下载;也可以把关节位置、负载和运动要求发给我们的应用工程师,由我们给出型号建议。