双足人形机器人关节选型指南:0.8/1.3/1.7米整机方案拆解
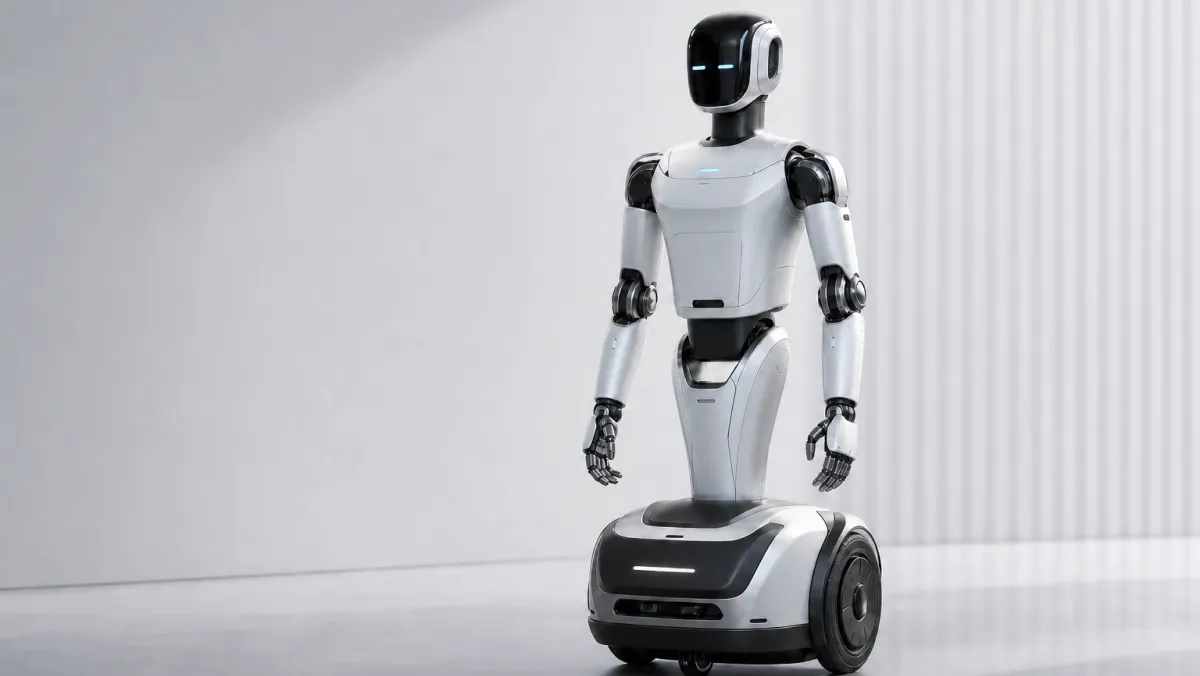
双足人形机器人靠两条腿站立、行走、保持平衡。这一个特点就让它的关节选型比任何其他形态都难:每一步,地面冲击都直接砸进髋、膝、踝关节,而手臂同时还要保证精度。选错关节,机器人要么走不稳,要么负载不达标。本文拆解意优三套双足关节整机方案(0.8米、1.3米、1.7米),外加一套直线+旋转混合方案,关节布置和参数表全部来自我们的量产项目。想知道双足机器人关节怎么选,从这篇开始。
双足选型为什么不一样
轮式机器人有底盘吸收大部分冲击,双足人形机器人只能靠腿关节硬扛,每小时几千次。由此带来三个结果:
- 腿关节要高峰值扭矩还要抗冲击。下面三个尺寸里,腿部峰值扭矩从0.8米机器人的36 N.m一直到1.7米机器人的200 N.m。行星减速器应付这种反复冲击远好于谐波。
- 手臂关节要精度而不是蛮力。手臂峰值扭矩不大(按尺寸6到60 N.m),但定位精度决定机器人能不能抓、能不能操作。
- 每个关节的重量都要腿来背。全身23到31个自由度,关节重量直接吃掉负载。紧凑的一体化关节执行器才能让整机成立。
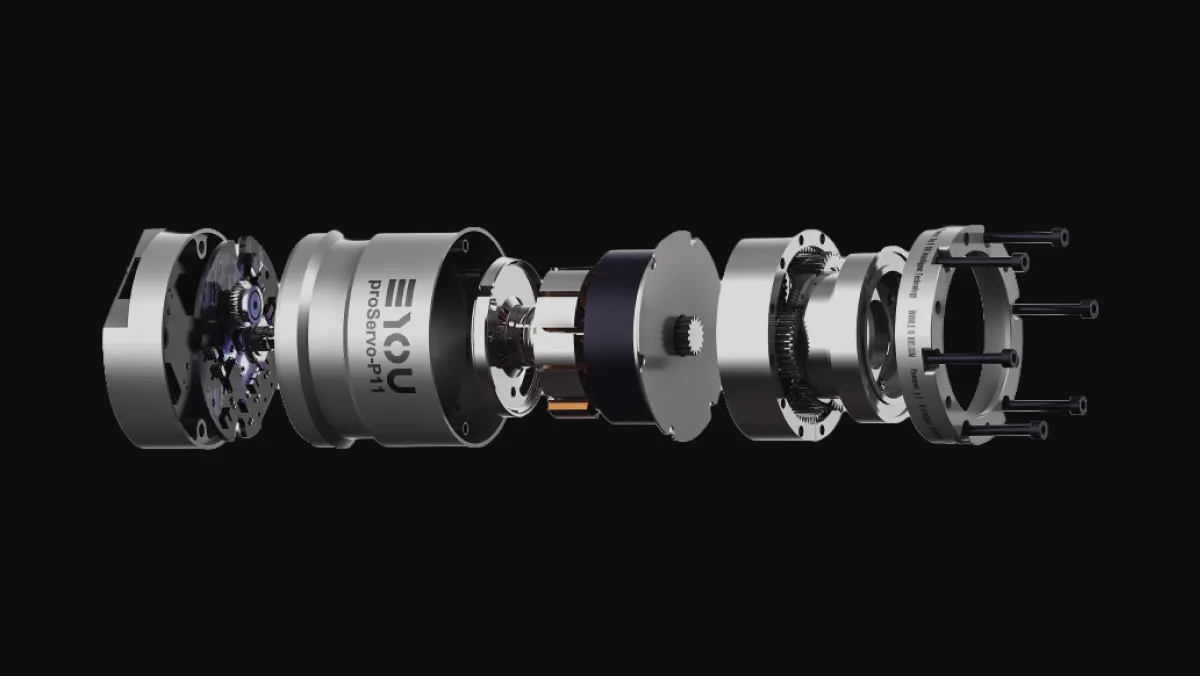
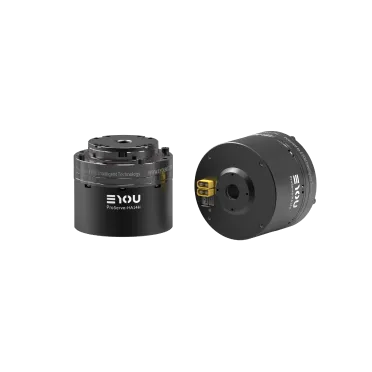
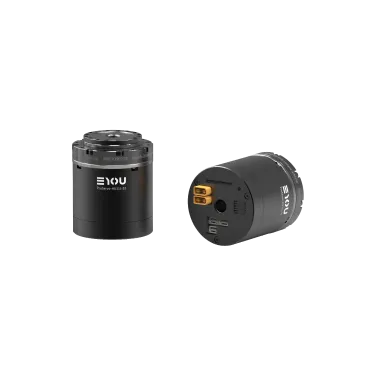
所以下面三套双足方案都以 RP人形专用行星关节 为基础搭建,1.7米级另有一套谐波+直线混合方案。
三套双足方案速览
| 参数 | 0.8米 RP方案 | 1.3米 RP方案 | 1.7米 RP方案 | 1.7米 RHU+RL方案 |
|---|---|---|---|---|
| 整机身高 | 80 cm | 130 cm | 170 cm | 170 cm |
| 整机重量 | ≈12 kg | ≈30 kg | ≈60 kg | ≈70 kg |
| 全身自由度 | 23 | 31 | 31 | 32 |
| 手臂最大负载 | 1 kg | 2 kg | 2 kg | 2 kg |
| 手臂关节最大峰值扭矩 | 6 N.m | 30 N.m | 60 N.m | 61 N.m |
| 腿关节最大峰值扭矩/推力 | 36 N.m | 120 N.m | 200 N.m | 3000 N(直线推力) |
| 使用关节型号 | RP40C、RP50C | RP40C、RP50H、RP70H、RP90L | RP50L、RP50H、RP70H、RP90L、RP90H | RHU-14L、RHU-17L、RHU-25L、RL50、RL150、RL300 |
| 应用场景 | 家庭陪护、高校科研、极客创作者&IP文创潮玩 | 家庭陪护、商业服务、康养医疗 | 康养医疗、家庭陪护、文旅导览 | 商业服务、康养医疗、家庭陪护、文旅导览 |
所有方案全关节统一48 VDC(±10%)供电。RP关节支持CANopen/CANFD通信;RHU+RL方案中旋转关节用EtherCAT/CANopen,直线模组用CANopen。
0.8米双足方案:12KG,23自由度
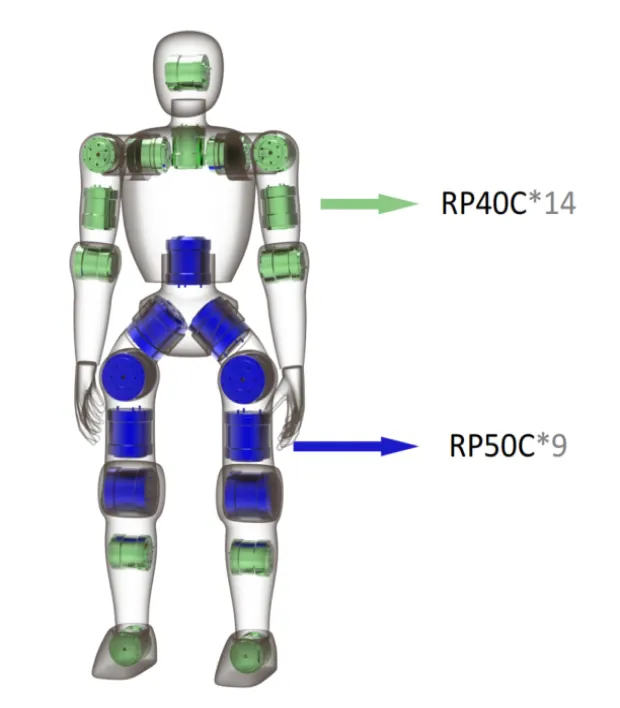
0.8米方案是三套里最轻的,两个型号覆盖全身:RP40C ×14 负责手臂和小负载腿位,RP50C ×9 负责承重腿位。腿部峰值扭矩36 N.m,手臂6 N.m,手臂负载1 kg。
| 关节型号 | RP40C | RP50C |
|---|---|---|
| 减速器方式 | 行星减速器 | 行星减速器 |
| 减速比 | 25.0 | 22.06 |
| 额定扭矩 (N.m) | 2 | 10 |
| 峰值扭矩 (N.m) | 6 | 36 |
| 关节额定功率 (W) | 25 | 157 |
| 额定/峰值转速 (rpm) | 120 / 145 | 150 / 180 |
| 尺寸(外径×轴向) (mm) | Φ45 × 52 | Φ59 × 55.3 |
| 重量 (g) | 225 | 450 |
| 中空直径 (mm) | 4 | 5 |
整机12 kg、23个自由度,这个尺寸适合家庭陪护、高校科研平台、极客创作者和IP文创潮玩项目——成本和简单优先于负载。(RP50C暂链至 RP系列页。)
1.3米双足方案:30KG,31自由度
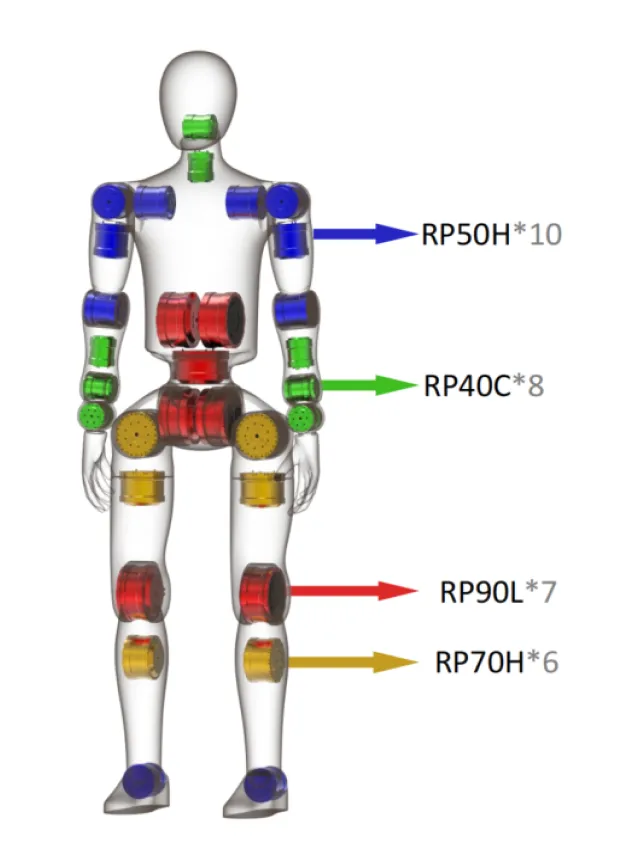
1.3米方案来到31个自由度和2 kg手臂负载,四个型号分工:RP50H ×10、RP40C ×8、RP90L ×7、RP70H ×6。RP90L位置的腿部峰值扭矩达到120 N.m,手臂峰值扭矩30 N.m。
| 关节型号 | RP40C | RP50H | RP70H | RP90L |
|---|---|---|---|---|
| 减速器方式 | 行星减速器 | 行星减速器 | 行星减速器 | 行星减速器 |
| 减速比 | 25.0 | 19.53 | 20.0 | 21.91 |
| 额定扭矩 (N.m) | 2 | 10 | 20 | 40 |
| 峰值扭矩 (N.m) | 6 | 30 | 60 | 120 |
| 关节额定功率 (W) | 25 | 157 | 262 | 482 |
| 额定/峰值转速 (rpm) | 120 / 145 | 150 / 180 | 125 / 160 | 115 / 140 |
| 尺寸(外径×轴向) (mm) | Φ45 × 52 | Φ59 × 59 | Φ77 × 58.3 | Φ96.5 × 56 |
| 重量 (g) | 195 | 445 | 785 | 1050 |
| 中空直径 (mm) | 4 | 5 | 6 | 8 |
30 kg是家庭陪护、商业服务、康养医疗机器人的主流尺寸:大到能干活,小到在人身边足够安全。
1.7米双足方案:60KG,31自由度
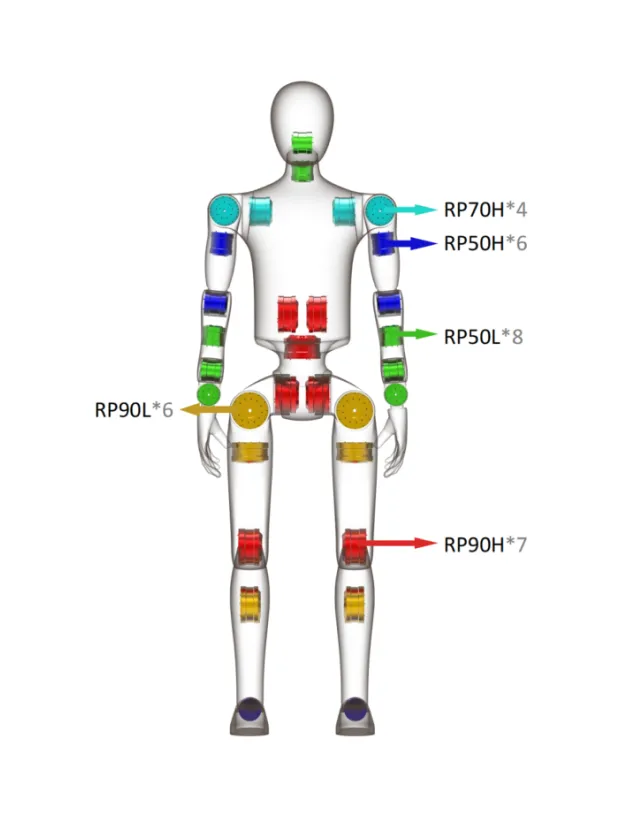
全尺寸双足方案同样是31个自由度,但腿部需求翻倍:RP90H位置的腿部峰值扭矩达到200 N.m。布置混用五个型号:RP50L ×8、RP90H ×7、RP70H ×4、RP50H ×6、RP90L ×6。手臂峰值扭矩升至60 N.m,负载同级2 kg。
| 关节型号 | RP50L | RP50H | RP70H | RP90L | RP90H |
|---|---|---|---|---|---|
| 减速器方式 | 行星减速器 | 行星减速器 | 行星减速器 | 行星减速器 | 行星减速器 |
| 减速比 | 19.53 | 19.53 | 20.0 | 21.91 | 21.91 |
| 额定扭矩 (N.m) | 5 | 10 | 20 | 40 | 60 |
| 峰值扭矩 (N.m) | 15 | 30 | 60 | 120 | 200 |
| 关节额定功率 (W) | 79 | 157 | 262 | 482 | 691 |
| 额定/峰值转速 (rpm) | 150 / 180 | 150 / 180 | 125 / 160 | 115 / 140 | 110 / 130 |
| 尺寸(外径×轴向) (mm) | Φ59 × 53.5 | Φ59 × 59 | Φ77 × 58.3 | Φ96.5 × 56 | Φ96.5 × 66 |
| 重量 (g) | 410 | 445 | 785 | 1050 | 1300 |
| 中空直径 (mm) | 4 | 5 | 6 | 8 | 8 |
60 kg级面向需要真人身高和真实行走能力的康养医疗、家庭陪护、文旅导览机器人。(RP90H暂链至 RP系列页。)
1.7米备选:RHU+RL直线混合方案,70KG,32自由度
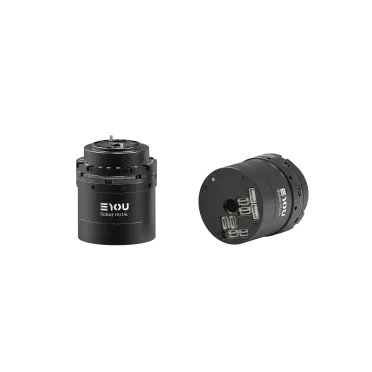
1.7米人形还有第二条路线:上身保留谐波旋转关节,腿部改用直线执行器驱动。这套RHU+RL方案把 RHU人形谐波关节 与RL反式滚柱丝杆直线模组组合:RL50 ×6、RL150 ×4、RHU-14L ×5、RHU-17L ×6、RL300 ×4、RHU-25L ×7,总计32个自由度。
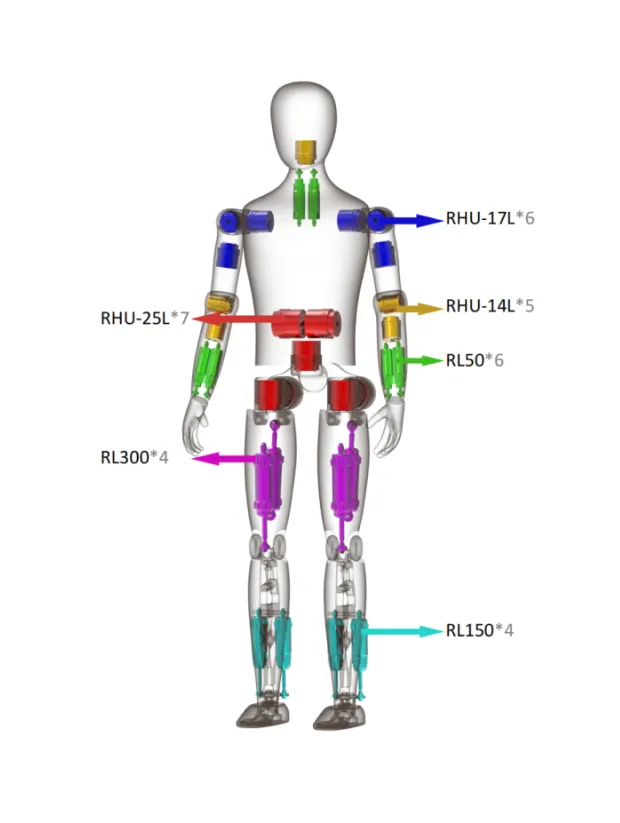
腿部不再按峰值扭矩而是按峰值推力标定:RL300模组单只峰值推力3000 N。手臂峰值扭矩61 N.m,负载同为2 kg。
| 旋转关节 | RHU-14L | RHU-17L | RHU-25L |
|---|---|---|---|
| 减速器方式 | 谐波减速器 | 谐波减速器 | 谐波减速器 |
| 减速比 | 50 / 80 / 100 | 50 / 80 / 100 | 50 / 80 / 100 |
| 额定扭矩 (N.m) | 4.8 / 7.7 / 7.7 | 18 / 19 / 27 | 38 / 60 / 75 |
| 峰值扭矩 (N.m) | 24 / 35 / 35 | 48 / 61 / 71 | 127 / 179 / 184 |
| 尺寸(外径×轴向) (mm) | Φ52 × 65 | Φ60 × 66 | Φ80 × 80.5 |
| 重量 (kg)(B/N) | 0.397 / 0.382 | 0.538 / 0.521 | 1.294 / 1.266 |
| 中空直径 (mm) | 8 | 10 | 18 |
| 直线模组 | RL50-S35-C-F | RL150-S50-C-F | RL300-S70-C-F |
|---|---|---|---|
| 丝杆方式 | 反式滚柱丝杆 | 反式滚柱丝杆 | 反式滚柱丝杆 |
| 推杆行程 (mm) | 35 | 50 | 70 |
| 峰值推力 (N) | 500 | 1500 | 3000 |
| 最大直线速度 (mm/s) | 70 | 300 | 300 |
| 尺寸(外径×轴向) (mm) | Φ32 × 134.4 | Φ51 × 169.5 | Φ56 × 203.5 |
| 重量 (kg) | 0.255 | 0.845 | 1.43 |
混合方案适合商业服务、康养医疗、家庭陪护、文旅导览机器人——手臂要谐波精度、腿部要直线推力密度的设计。
双足机器人关节怎么选:五步走
不管用不用我们的方案,选型逻辑是一样的,五步:
- 先定整机身高和重量级别。关节需求随体重的变化远大于其他任何因素。12 kg机器人需要36 N.m腿关节,60 kg需要200 N.m。先定尺寸级,再比单个关节参数。
- 数清自由度。实用的双足人形在23到32个自由度之间。少于23动作受限,多于32重量和成本的增加快过能力的增加。
- 按关节组分配峰值扭矩,别取平均。这些方案里手臂峰值只要6到61 N.m,腿部要36到200 N.m,走直线方案则对应最高3000 N推力。膝和髋要按迈步、下蹲的最坏工况选,别按站立静止选。
- 按位置配减速器类型。行星关节扛腿部冲击,谐波关节给手臂精度,直线模组给腿部推力密度。全身混用是常规做法,不是妥协。
- 最后锁定电气接口。这里所有方案都是48 VDC。协议(CANopen、CANFD或EtherCAT)对好你的控制器,中空直径(这些型号4到18 mm)对好你的线缆数量,再冻结设计。
意优双足机器人关节方案
意优科技具备这些方案背后的完整关节产品线:扛冲击腿部用 RP人形专用行星系列,精密上肢用 RHU人形专用谐波系列,混合腿部设计用RL直线模组。2025年我们累计交付9.5万套关节,依托国内首条机器人关节自动化产线量产,以上每套方案背后都是量产供应能力,不是样品阶段。
完整全身布置见 人形机器人关节方案页。想深入关节基础,可读《机器人关节执行器有哪些类型》和《机器人关节执行器是什么,如何选》。告诉我们你的机器人目标身高和重量,我们帮你对应到具体关节清单。