如何提升机器人关节功率密度:四大工程路径
机器人关节设计中一直存在一个重要目标:在更小的体积、更轻的重量里,获得更大的动力输出。衡量这个目标的综合指标就是关节功率密度。要提升它,本质上是一场对动力、空间和重量的综合优化——本文从同轴集成、减速器微型化、壳体拓扑优化、电机槽满率四条工程路径,讲清楚功率密度到底怎么提上去。
什么是功率密度与扭矩密度
功率(P)等于扭矩(T)乘以角速度(ω),即 P = T·ω。对应到关节这类以低速大扭矩为主的部件,工程上更常用扭矩密度:单位重量(Nm/kg)或单位体积(Nm/L)能输出多少扭矩。讨论功率密度时还有一个容易混淆的口径:峰值扭矩只能维持几秒,连续扭矩才决定关节能长期干什么活。比较两个关节的功率密度,必须先把"峰值还是连续"对齐,否则数字没有意义。
为什么人形机器人把功率密度推到了台前
一台人形机器人通常搭载二三十个关节执行器,它们串联在机械结构上:小臂关节要端起末端负载,大臂关节要端起小臂加负载,髋膝关节则要扛起整条腿以上的全部重量。关节每重一克,都会被上游关节成倍放大。下肢关节还同时面对峰值扭矩需求与整机续航的双重压力。功率密度因此成为人形机器人关节的第一指标——这也是行业论文中集成关节方案被反复验证的原因:香港科技大学(广州)2026年发表的同轴集成关节原型,实测扭矩密度达到 35.7 Nm/kg(arXiv 原文)。
路径一:同轴集成,先把关节"压缩"起来
一颗完整的关节模组需要集成电机、减速器、驱动器、编码器等核心部件。如果这些零部件各自独立、分散排列,不仅轴向尺寸冗长、整机笨重,还会产生大量传动损耗与信号延迟,大幅拉低有效功率输出效率。
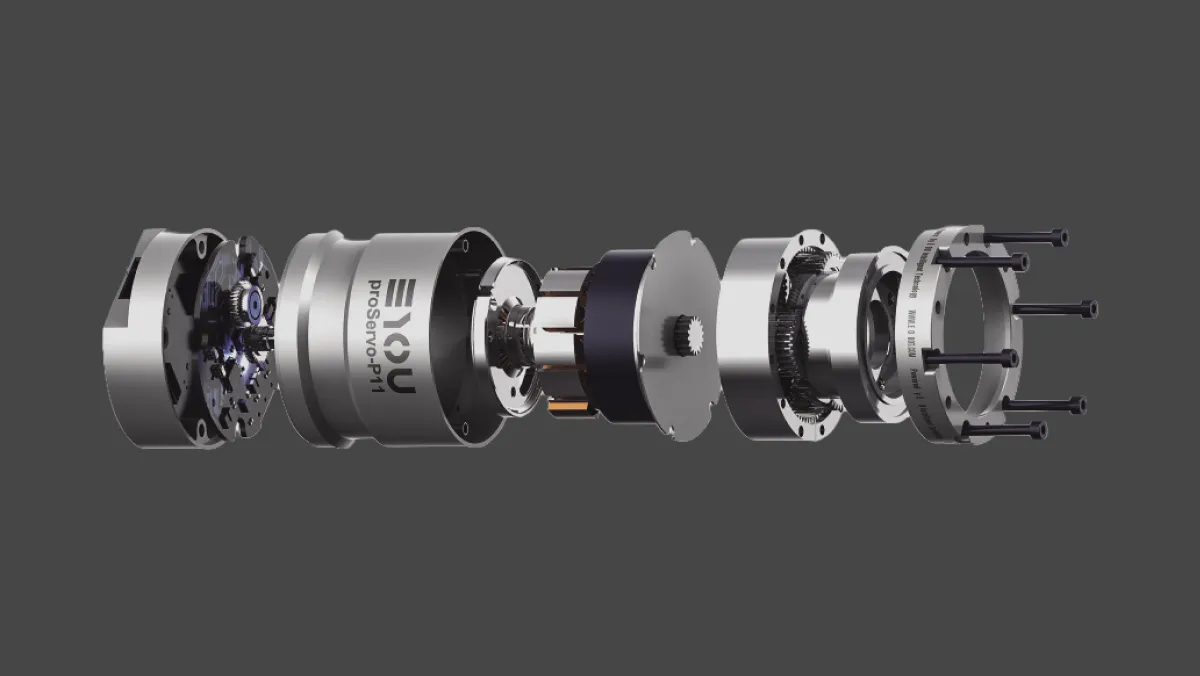
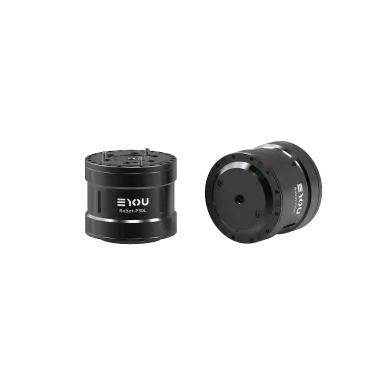
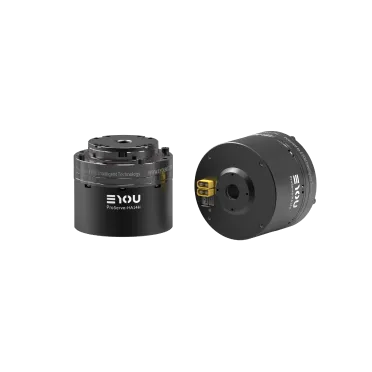
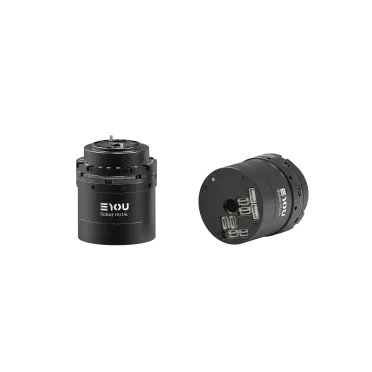
意优关节摒弃传统装配思路,将电机、减速器、驱动器和编码器同轴集成,轴向尺寸被压缩到极致,大幅减少机械传动损耗与无效重量。这一方向有明确的理论支撑:MIT 在准直驱执行器经典研究中证明,电机扭矩密度随气隙半径约呈 r0.8 增长、扭矩效率随 r4.1 增长——大直径、扁平化的同轴布局在物理上就是功率密度的最优解(MIT 论文)。实践结果同样直接:RHU 人形谐波关节在输出相同扭矩的情况下,体积相较传统设计缩小了30%,适配轻量化人形机器人的紧凑需求。
路径二:减速器微型化
减速器是关节中承担降速增扭任务的核心部件,同时也是重量和体积的"大户"。意优针对自研行星减速器开展微型化迭代设计,采用 ISO 1328 标准 6 级精密齿轮,在保障低背隙、低噪音与运动一致性的同时精简多余结构,把传动单元做得更小巧。精密化与微型化并不矛盾:学术界在 3K 型行星减速器上已实测实现 6.5 角秒级背隙(PolyU 研究),说明通过齿形设计与制造精度,小体积和低背隙可以同时成立。
路径三:壳体拓扑优化
关节壳体需要承担支撑、固定和传递载荷的作用,但实际受力情况下,很多位置根本不承重,纯粹是累赘。意优在壳体设计过程中通过拓扑优化分析结构受力情况,判断不同区域的承载需求,在满足结构强度和刚度的前提下去除非承载区的冗余材料。这一手段的减重空间有公开案例可查:KUKA KR16 机器人上臂经拓扑优化后减重 40%(IIETA 期刊案例)。壳体轻了,关节的整体惯量就小了,功率密度自然提高——对需要频繁加减速的机器人关节,惯量下降本身还意味着更快的动态响应。
路径四:提高电机槽满率
前三种方法解决的是"省空间",功率密度的另一半要从动力源头入手。电机定子槽内能塞进多少铜线,直接影响扭矩输出能力,这个指标叫槽满率。把电机槽想象成一个有限大小的储物格,槽满率越高,有效导体就利用得越充分。行业综述给出的参考范围是:传统圆线绕组槽满率约 0.35–0.45,扁线/成型绕组可达 0.60–0.80(Frontiers 综述)。意优对自研电机进行定向改进,RP 人形行星关节搭载的高功率密度电机槽满率做到了 80% 以上,在紧凑体积内提供更高的连续与峰值扭矩。
散热:隐藏的功率密度杠杆
槽满率推高的是"能产生多少扭矩",而散热决定"能持续输出多少扭矩"——这正是峰值与连续口径的分水岭。电机铜耗几乎全部转化为热量,连续扭矩受限于温升而非电磁能力。美国桑迪亚国家实验室的研究量化了冷却方式的影响:仅优化壳体导热即可将散热能力提升约 50%,风冷约 79%,液冷约 107%;主动冷却可让连续扭矩密度提升约 15%(Sandia/ASME 论文)。这也解释了为什么壳体设计是双刃剑:它既是拓扑优化的减重对象,也是关节最重要的散热通路。
从单点升级到系统优化
关节要实现高功率密度,靠的不是某个零件的单点升级。同轴集成省轴向空间,减速器微型化省传动体积,拓扑优化省结构重量,槽满率与散热提升动力输出——四个方向相互咬合:壳体减重不能牺牲散热,集成度提高又会放大热密度。意优科技正在提高性能参数的路上,把每一个"点"做到极致,再拼成一个完整的"面"。
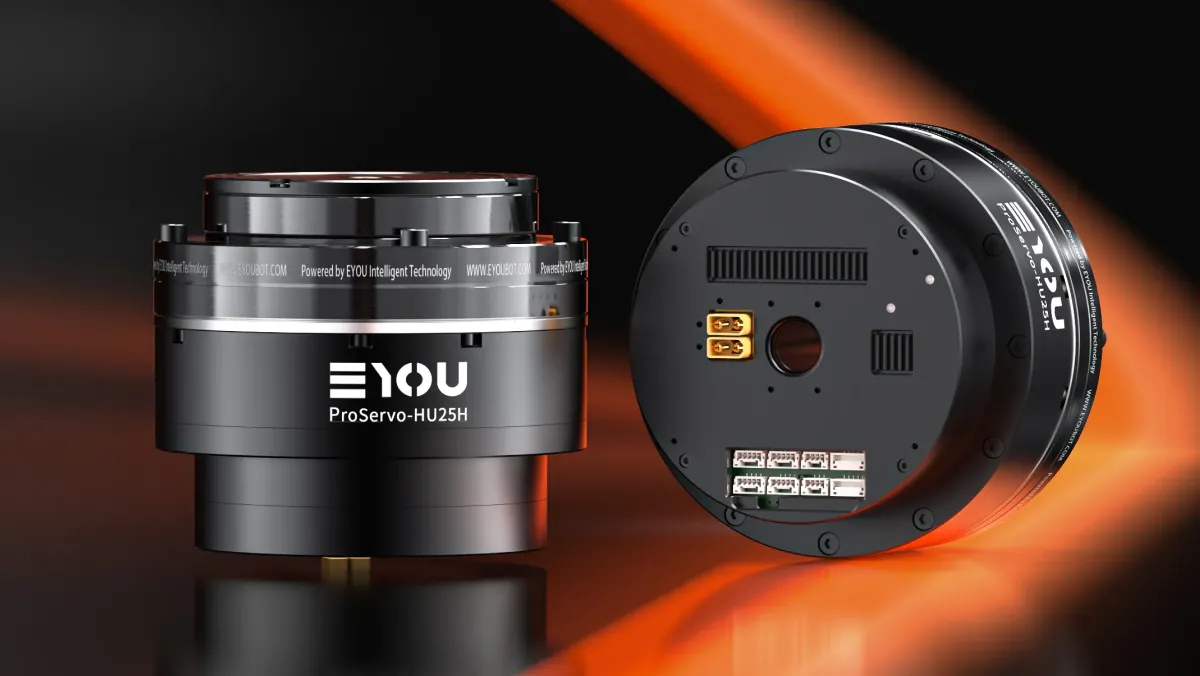
目前这四条路径都已落在量产产品上:RHU 人形谐波关节以同轴集成实现同扭矩体积缩小 30%,RP 人形行星关节以 80% 以上槽满率电机提供高连续扭矩。关节内部的完整构成可参考《机器人关节(执行器)构成解析》。如果你在为人形机器人或协作臂选型关节,可以把扭矩、体积与重量约束直接发给我们的应用工程师。