谐波传动系统深度解析:工作原理与机器人关节工程实践
谐波传动系统是精密机器人关节中最主流的减速方案:单级大减速比、近零背隙、结构紧凑。本文先用最短的篇幅讲清公认的工作原理,主体部分留给工程实践:一体化谐波关节在减速器之外集成了什么、双编码器全闭环如何工作、规格书上的扭矩参数怎么读、寿命怎么算、什么情况必须更换。
什么是谐波传动系统
谐波传动(学名应变波齿轮,Strain Wave Gear)是一种利用薄壁金属齿轮的受控弹性变形来传递运动的精密减速装置。它能在单级紧凑结构里实现约30:1到320:1的减速比,且几乎没有背隙。"Harmonic Drive"是日本 Harmonic Drive Systems 公司的注册商标——这项技术由美国工程师 C. Walton Musser 于1955年发明并申请专利,如今"谐波"已成为这类减速器的通用名称。(入门阅读:谐波减速器是什么?机器人为什么离不开它)
一套完整的谐波传动系统只有三个核心部件:
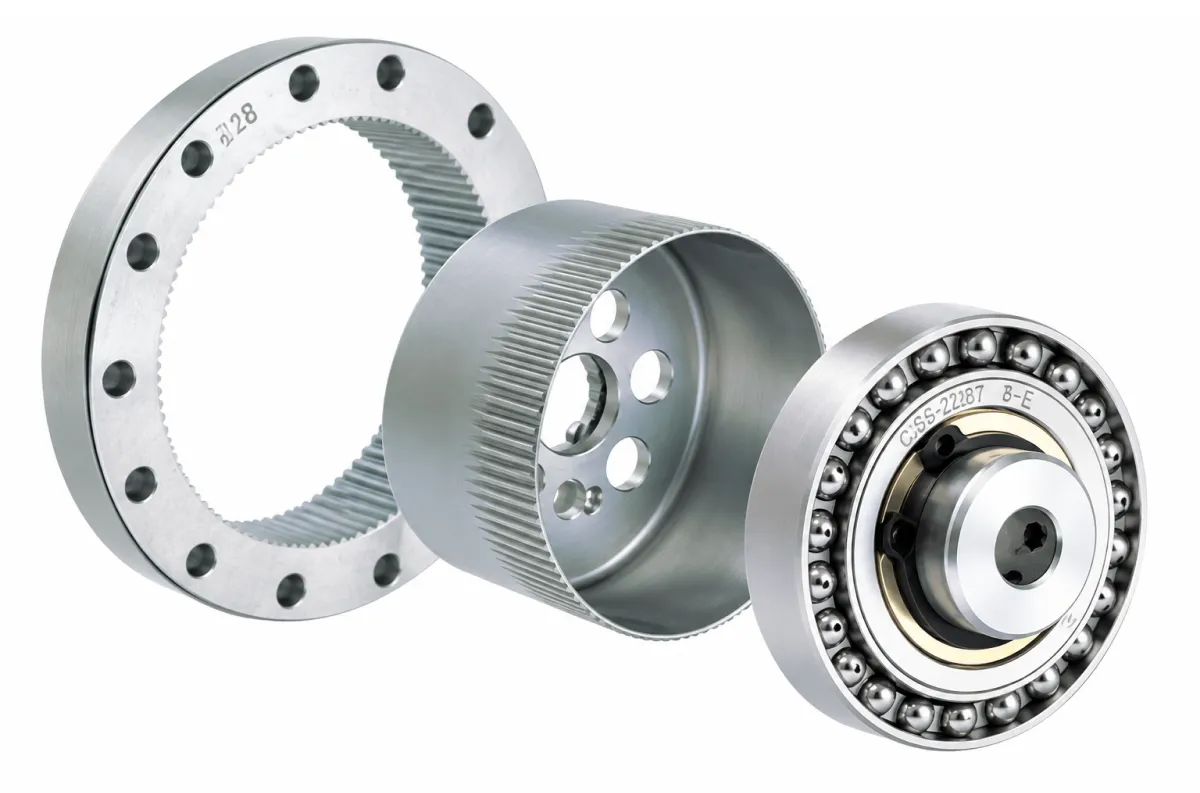
- 波发生器(Wave Generator):椭圆形轮毂外套薄壁滚珠轴承,连接电机轴,是系统的输入端。
- 柔轮(Flexspline):薄壁柔性杯体,开口端外圈有齿,通常作为输出端。
- 刚轮(Circular Spline):带内齿的刚性圆环,比柔轮多两个齿,固定在壳体上。
谐波传动是如何工作的
波发生器旋转时,会把柔轮撑成椭圆形。柔轮的齿只在椭圆长轴两端与刚轮啮合,短轴方向则完全脱开。关键在齿数差:柔轮比刚轮少两个齿,波发生器每转过180°,柔轮相对刚轮只移动一个齿;转过一整圈,输出端仅仅前进两个齿。以200齿的柔轮为例,这就是单级100:1的减速比。减速比由齿数决定,改变齿数或齿形即可获得不同速比,而体积和重量基本不变。
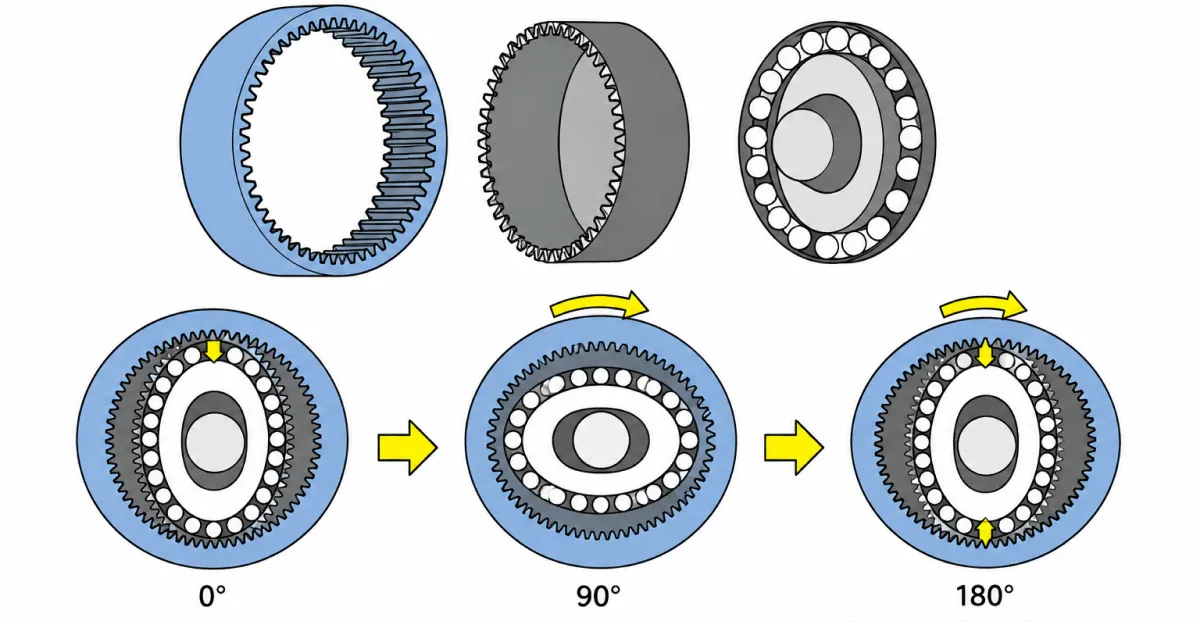
由于啮合区的齿始终完全贴合、没有齿侧间隙,谐波传动在结构上天然接近零背隙——这是它高精度的根源。
从减速器到系统:一体化谐波关节里有什么
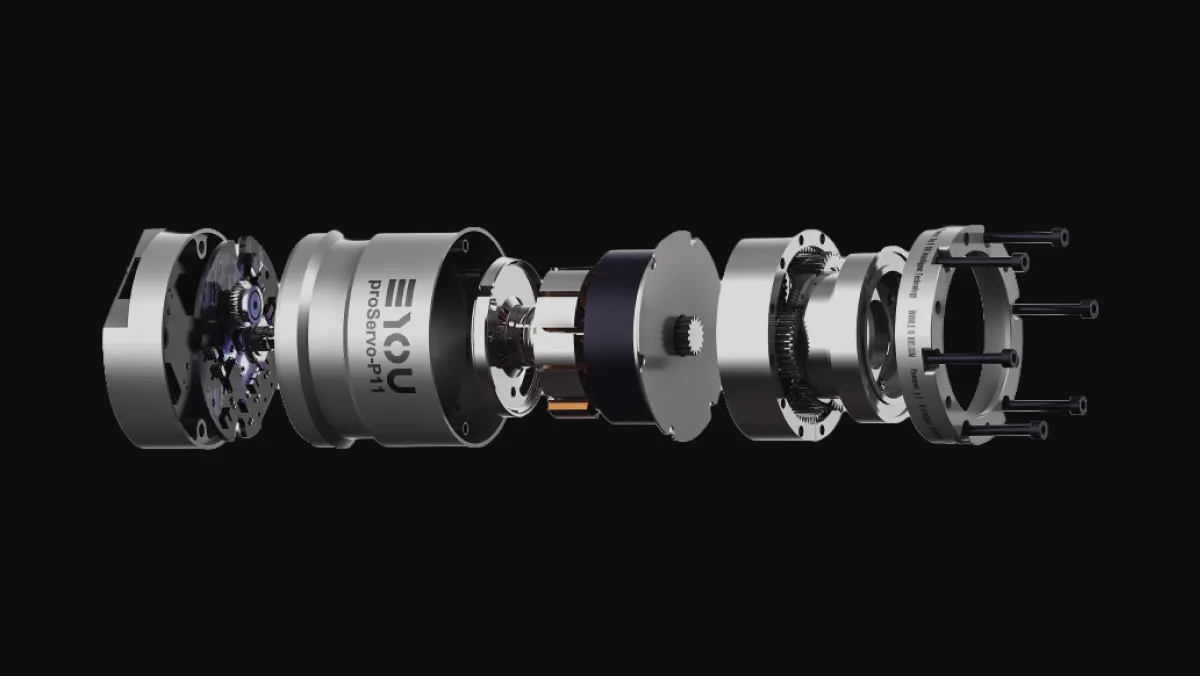
一颗裸的谐波减速器只是"力量放大器",而机器人需要的是一根完整的伺服轴。一体化谐波关节把六个子系统装进同一个壳体:
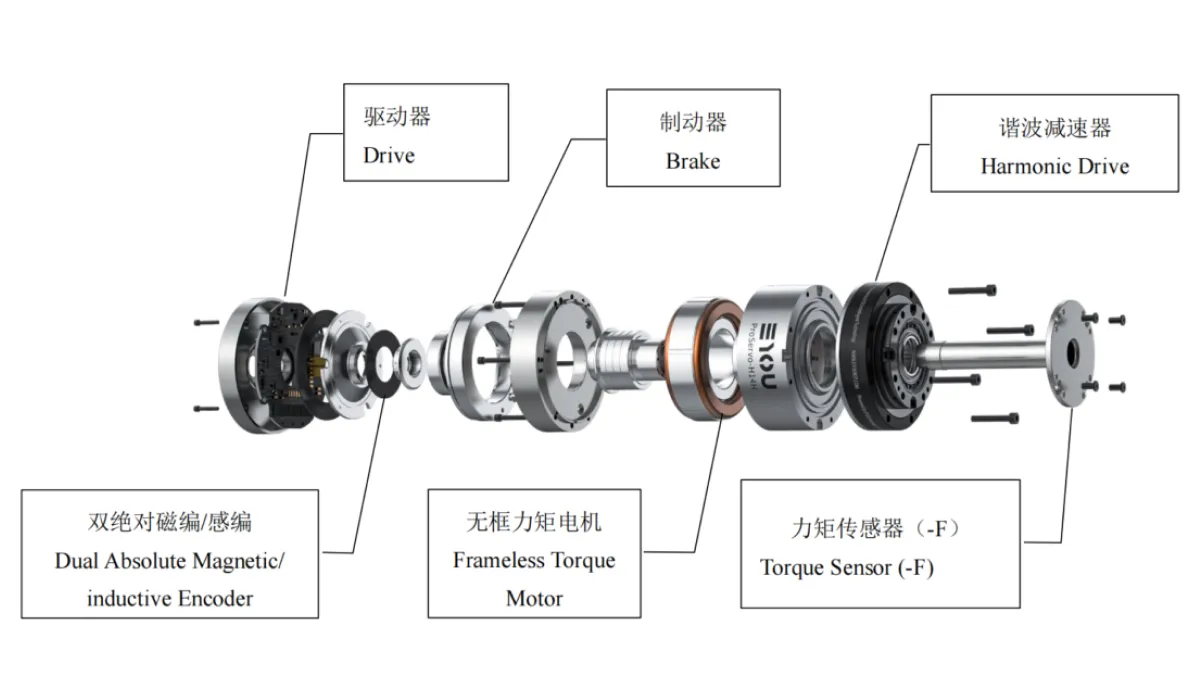
- 伺服驱动器:关节的控制核心,接收上位指令、处理反馈、驱动电机,并持续监控电流、位置、温度与错误码。
- 无框力矩电机:转子与定子直接嵌入关节结构,与谐波减速器深度融合,在紧凑空间内输出高扭矩。
- 谐波减速器:单级实现大减速比,降速增扭。
- 双绝对值编码器:电机端与输出端各一只,构成全闭环的感知基础(下一节详述)。
- 电磁制动器(多数型号可选):断电或下使能时自动抱闸,静态保持负载;吸合寿命超过10万次。
- 力矩传感器(力控版 -F 系列):基于应变效应,力反馈分辨率0.01Nm,转矩检测刷新频率8kHz,让关节从位置执行单元升级为力控执行单元。
一体化的价值在于省去联轴器、对中和外部走线:PHU、RHU 系列在同尺寸下同时支持 CANopen 与 EtherCAT 双通讯协议,软件配置即可切换,机器人本体集成的复杂度大幅下降。
双编码器全闭环:精度是系统属性,不是零件属性
谐波减速器天然存在微小的弹性变形和迟滞——它们在运行中不会消失。工程上的解法不是假装它们不存在,而是直接测量输出端。
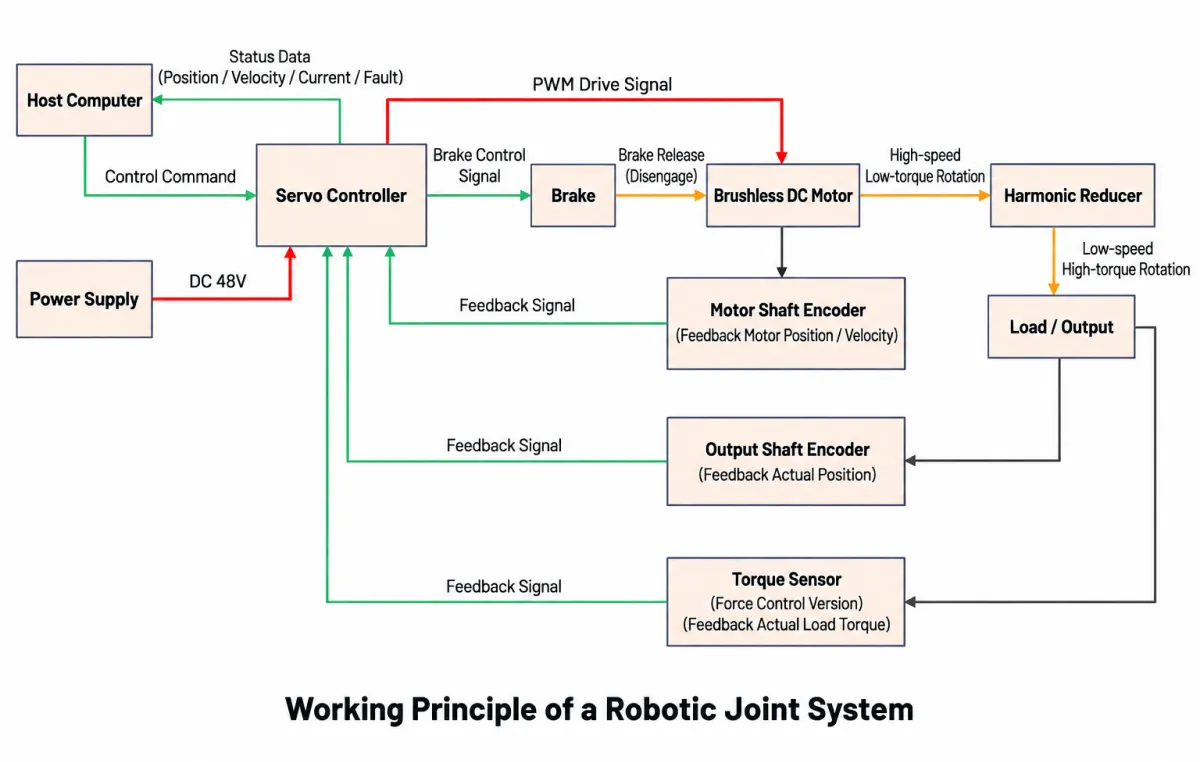
电机端编码器实时检测转子位置与速度,构成内环(电流环/速度环),保证电机控制精度;输出端编码器直接检测负载端的实际位置,构成外环(位置环)。减速器的传动误差、背隙和弹性变形都被外环直接测量并补偿——这就是全闭环控制,末端定位精度因此不再受传动链误差的拖累。
意优谐波关节采用双绝对值编码器,输出端19位分辨率意味着每转一圈被精确划分为524288个位置步长。两个实用的换算关系:位置脉冲数 ÷ 524288 × 360° = 当前角度;速度脉冲数 ÷ 524288 × 60 = 转速(rpm)。断电后位置信息不丢失,重新上电无需回零。
像工程师一样读谐波关节的规格书
规格书上的扭矩不是一个数,而是四个层级,混淆它们是选型错误最常见的来源:
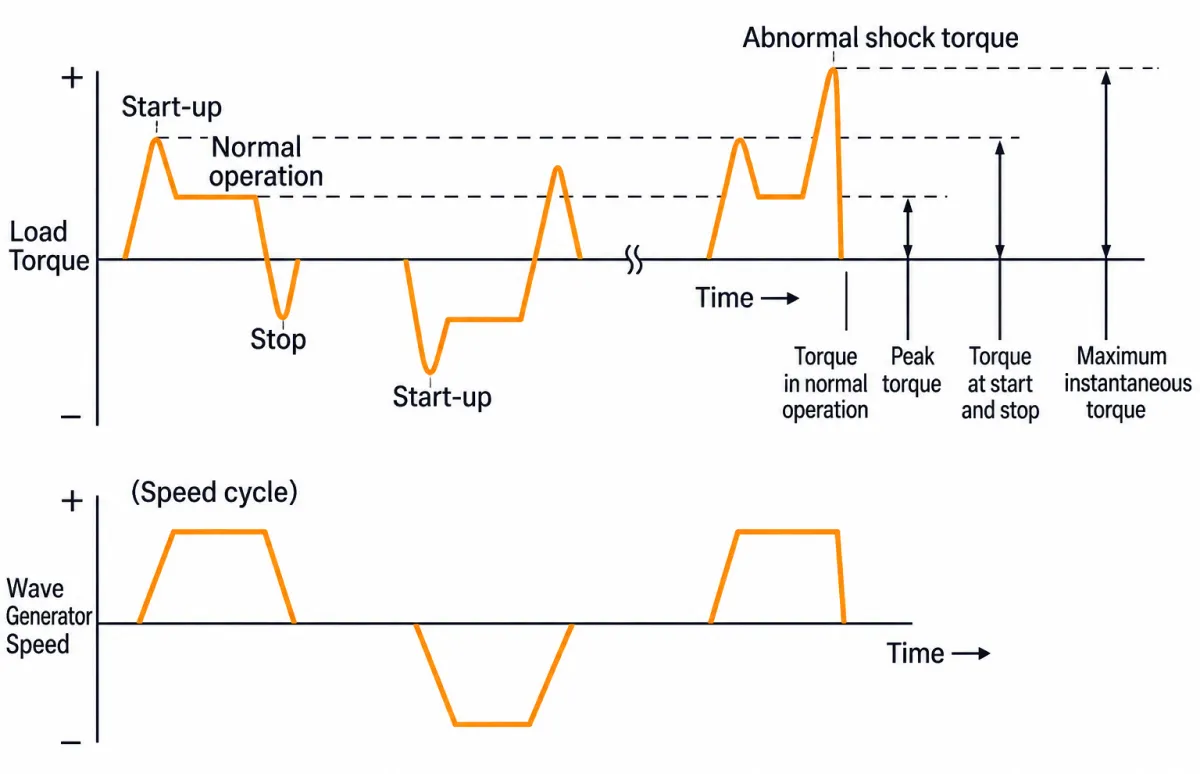
- 额定扭矩(输入2000rpm基准):波发生器输入轴以2000rpm恒速旋转、标准温度且充分润滑条件下,输出轴可长期连续输出的最大扭矩。
- 平均负载扭矩容许值:负载或转速变化时必须另行计算平均负载扭矩。超过该值会导致润滑剂提前劣化、齿轮磨损加剧。
- 启停峰值扭矩:启动和停止时负载惯量产生的更大冲击,规格书给出的是此时的容许峰值。
- 瞬时容许最大扭矩:外部不可预期冲击扭矩的上限,任何情况下不得超过。
另外两个容易被误读的参数:背隙按国标 GB/T 35089—2018 定义为迟滞损耗——关节制动条件下,输出端在±3%额定扭矩作用下的转角差,意优谐波关节背隙为15弧秒;扭转刚性是固定波发生器、向输出端施加扭矩时输出轴的扭转量,它决定关节在交变负载下的跟随性。安装侧还要核对径向/轴向动静态允许载荷与允许弯矩,弯矩按 Mmax = Fr×(Lr+R) + Fa×La 校核(Fr为最大径向负载,Fa为最大轴向负载,R为偏置量),不得超过容许静力矩。
谐波关节的寿命有多长
关节模组的寿命取决于谐波减速器,而减速器的寿命取决于波发生器轴承——它可以像普通滚珠轴承一样,通过转速和负载扭矩计算。实际运转条件下的使用寿命公式:
Lh = Ln × (TrTavg)3 × NrNavg
- Lh:实际使用寿命;Ln:额定寿命(L10指10%破损率的使用寿命,L50指平均使用寿命)
- Tr:减速器额定扭矩;Nr:减速机额定扭矩测试的电机端额定转速(一般为2000rpm)
- Tavg:减速器输出端的平均负载转矩;Navg:减速机输入(电机输出)平均转速
注意公式里的三次方关系:平均负载扭矩每降低20%,寿命约翻一倍——轻载使用是延长谐波关节寿命最有效的手段。意优 PHU 系列在额定工况下寿命超过10000小时,RHU 人形系列为8000小时。
但要明确一个事实:谐波减速器是磨损件,即使保养得当也不例外。出现以下任一情况时应计划更换:定位精度下降到控制系统无法补偿;背隙超过允许值并影响机器人的绝对精度;运行噪音和振动显著增大,经检查确认内部损坏。
维护与使用:真正要紧的几条规则
- 润滑:出厂已注适量润滑脂,无需额外处理;长期存放建议每3到6个月空载运行一次,让润滑脂均匀分布,防止轴承与齿轮工作面锈蚀。
- 存储:通常不超过1年;超过1年使用前必须全面检查,特别是密封件是否老化。
- 严禁拆解:波发生器、柔轮、刚轮是高度精密的匹配组件,任何非授权拆装都可能导致永久性损坏和精度完全丧失。唯一的维修途径是返厂或送授权维修中心。
- 立即停机信号:持续异响、严重过热、突然出现的巨大背隙、卡死。
- 使用环境:工作温度-20~60℃(力控系列-10~60℃),湿度10%~90%RH,避免粉尘、金属粉、腐蚀性气体与油雾。
谐波适用在哪里,不适用在哪里
在精度、紧凑、轻量化主导的部位,谐波关节几乎无可替代:机器人的小臂、腕部、手部,协作机器人各轴,以及半导体封装设备、精密检测仪器、手术机器人等场景。而在抗冲击和成本主导的部位——比如人形机器人承受奔跑跳跃地面冲击的髋、膝、踝——行星关节是更合适的工具。完整的对比见《机器人关节执行器有哪些类型》。
走向量产:一致性是最后一个工程问题
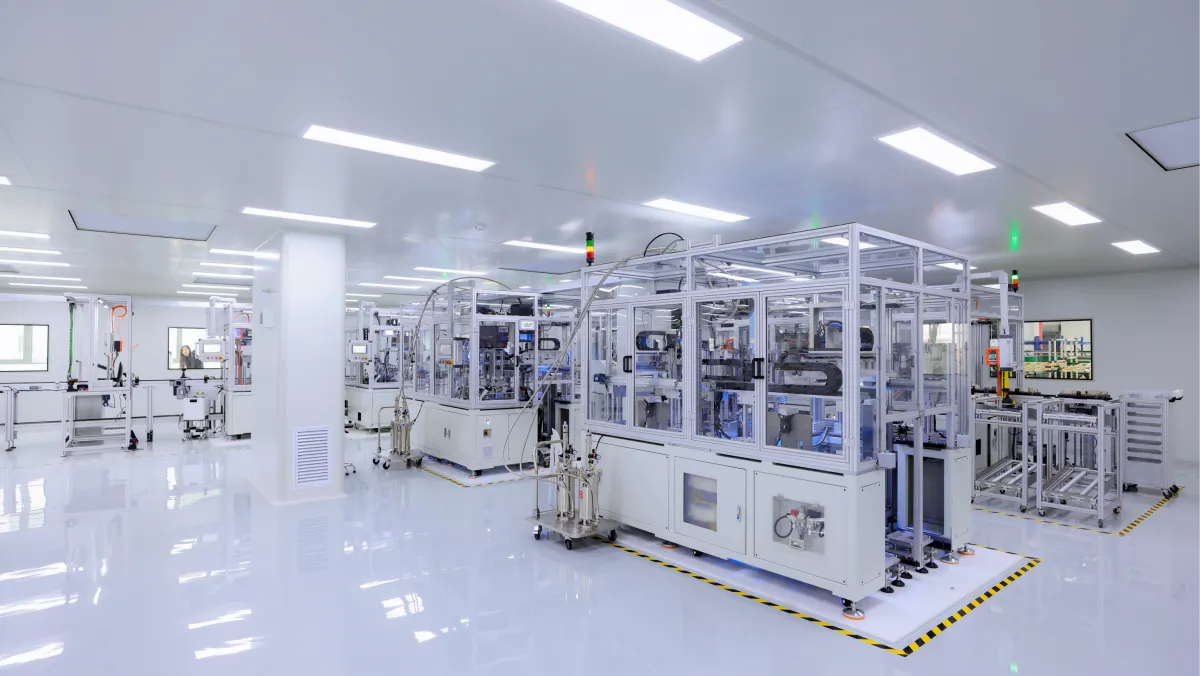
样品的性能不等于批量的性能。意优的分体式设计让电机模组与减速器模组可以在独立的自动化产线上并行生产,并在总装前对每个子模块做100%在线检测——编码器测试、电机惯量测试、转速转矩波动测试、抱闸测试、减速器测试——任何一个子模块不合格都不会进入总装。最终交付的谐波关节做到绝对定位精度60角秒、重复定位精度20角秒,并由全球首条机器人关节自动化产线保证批量一致性。
目前意优的谐波产品线包括三个系列:PHU 增强型谐波关节,全球首款采用自动化生产的一体化关节;RHU 人形专用谐波关节,同等扭矩下体积缩小30%;PHA 减重型谐波关节,面向重量与能效敏感场景。如果你正在为机器人选型谐波关节,可以把工况需求直接发给我们的应用工程师。