机器人关节散热:温度管理的四个环节
机器人关节工作时,电机通电产生电阻损耗,机械传动产生摩擦损耗,这些损耗最终都以热量的形式堆积在关节内部狭小的腔体里。热量散不出去,关节就会"发烧"——轻则性能下降、精度漂移,重则停机报错、寿命加速衰减。热管理要源头减热与加强散热双管齐下,本文按减热、导热、辐射、对流四个环节,讲清楚机器人关节的温度管理到底怎么做。
为什么温度决定关节的连续输出
关节电机的输出能力高度受限于绕组温度,这是实验结论而不是经验之谈:在外骨骼机器人的准直驱关节研究中,关节在22°C室温、无外部散热的条件下堵转运行,15分钟后壳体表面温度就达到62.7°C,测试以100°C定子温度上限强制结束(IEEE论文)。电机厂商对连续扭矩的定义同样是一个热定义:在25°C环境温度下连续运行、绕组恰好触及允许温度上限的工作点(maxon技术文档)。连续扭矩本质上是一个散热指标。
温度超限的代价分两层。短期看,绝缘材料加速老化——行业经验法则是每超额定温度10°C连续运行,绝缘寿命减半(绝缘等级资料)。长期看还有不可逆损伤:钕铁硼磁钢的矫顽力随温度升高以约0.50%至0.65%/°C的速度恶化,高温叠加大电流产生的反向磁场,工作点一旦越过退磁曲线拐点就造成永久退磁(MDPI研究)。温度管理不是舒适性配置,而是关节性能与寿命的硬约束。
环节一:迷宫式密封,从源头减少发热
传统接触式密封依靠胶圈压紧回转面实现防尘防漏油,会持续带来接触摩擦——既产生额外热量,又带来附加扭矩损耗,转速越高摩擦发热越明显。泵行业的实测数据可以给出量级概念:一只唇形密封平均消耗约147W功率,非接触式的迷宫密封几乎为零(AESSEAL数据,大轴径工况,关节尺度上数值更小但结论方向一致)。
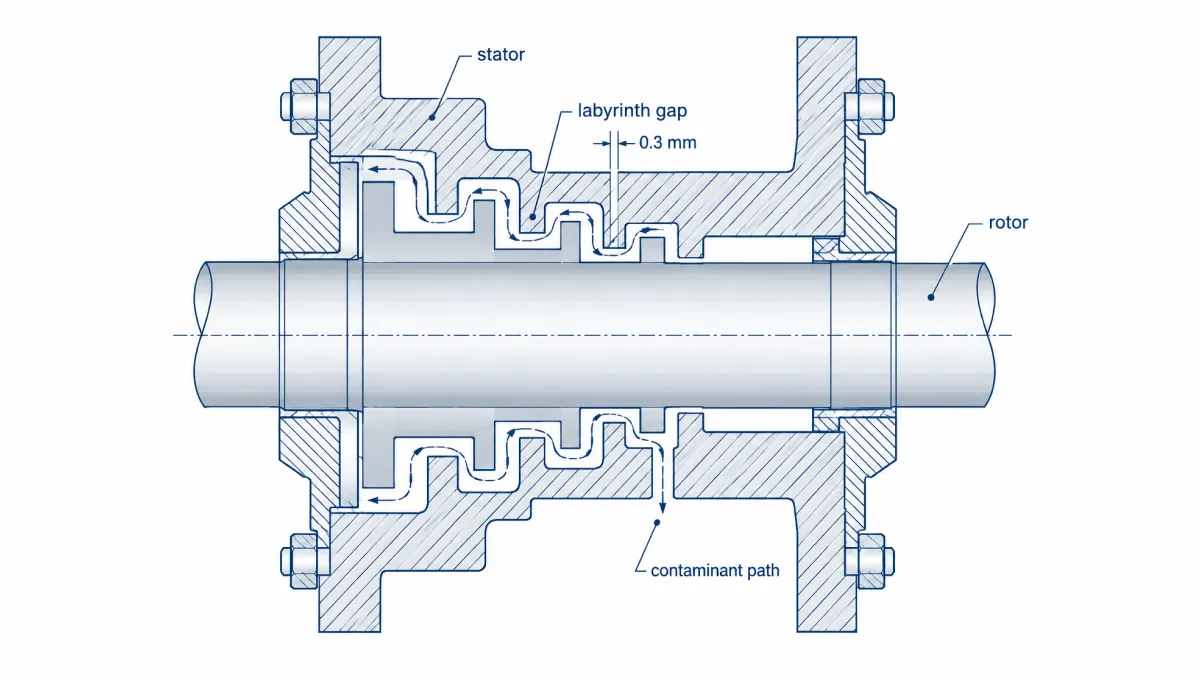
意优关节采用迷宫式密封,一种非接触式结构:依靠动、静环之间的微小间隙形成曲折泄压通道,配合离心效应阻挡油脂外泄及粉尘水汽侵入,消除了硬件之间的持续直接接触,也就消除了摩擦带来的额外发热。收益是双重的:从源头减少发热,同时大幅提升密封件寿命与可靠性。需要说明的是,迷宫密封不是绝对密封,适合防尘防溅的关节工况;密封件厂商的对比测试显示,合格的迷宫式保护器可以达到IP66等级,近距离高压水冲洗也不泄漏,且不限转速、免维护(GMN对比资料)。
环节二:高导热灌胶,把热量从内部导出来
源头减热之后,已经产生的热量怎么尽快传出去?电机是关节最大的热源。传统设计中,定子绕组和壳体之间充斥着空气——空气的导热系数极低,热量从绕组产生后要先穿过空气间隙才能到达壳体,这条路又窄又慢,热量堵在内部,温度持续攀升。
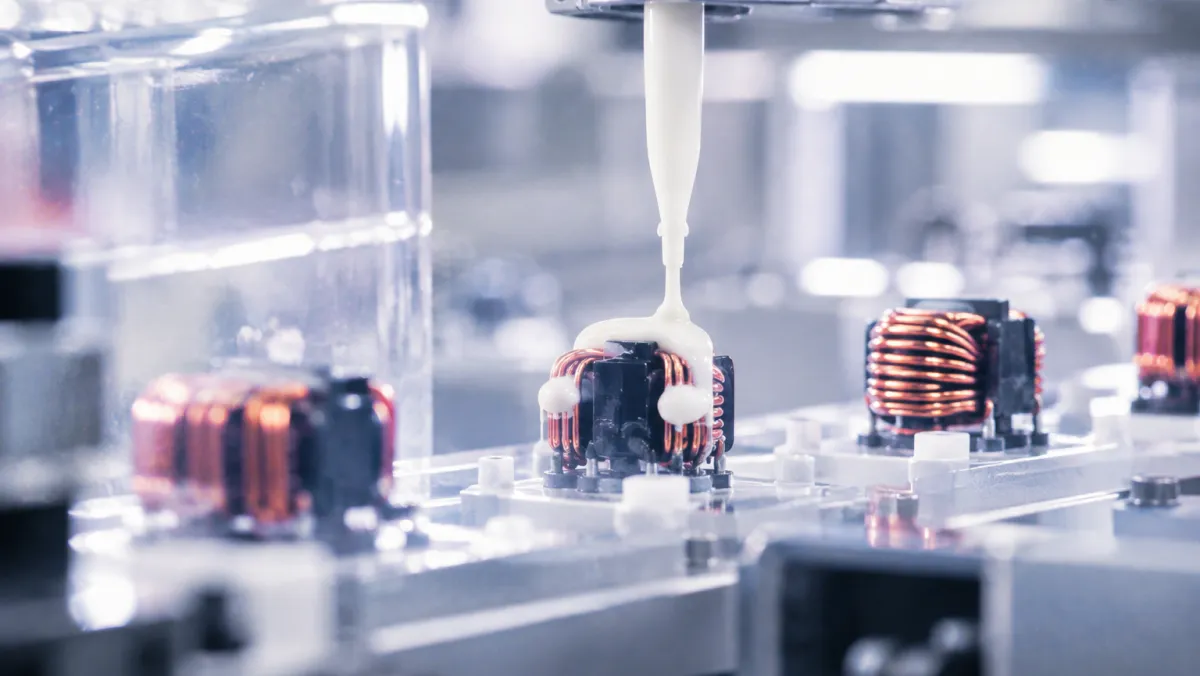
意优关节对电机定子做了高导热灌胶工艺:导热灌封胶固化后形成连续致密的固体介质,导热系数远高于空气,为热量铺设了一条从热源到壳体的导热通路,让热量高效导出到外壳。第三方测试数据支撑这一工艺的价值:灌封后绕组热点温度可下降10至20°C(ELAPLUS测试)。Henkel白皮书中的一个对比案例更值得注意:导热系数1.5 W/m·K的灌封料实测绕组平均温度83.1°C,反而优于2.2 W/m·K材料的84.2°C——导热系数不是唯一决定因素,灌封覆盖率与接触质量同样关键(Henkel白皮书)。这正是工艺经验的价值所在。
环节三:黑色阳极氧化,加强辐射散热
热量传导到外壳后,下一步是把壳体上的热量释放到环境空气中。壳体散热有两条通道:辐射与对流。辐射能力取决于表面发射率,颜色决定了辐射散热能力。意优关节采用黑色阳极氧化表面工艺,处理后辐射散热系数大幅提高,更多热量以红外辐射的形式发射到外部环境中——同等工况下,关节的稳态温升能够降低2℃,保障了高负载下的性能稳定与寿命。
环节四:散热翅片,扩大对流面积
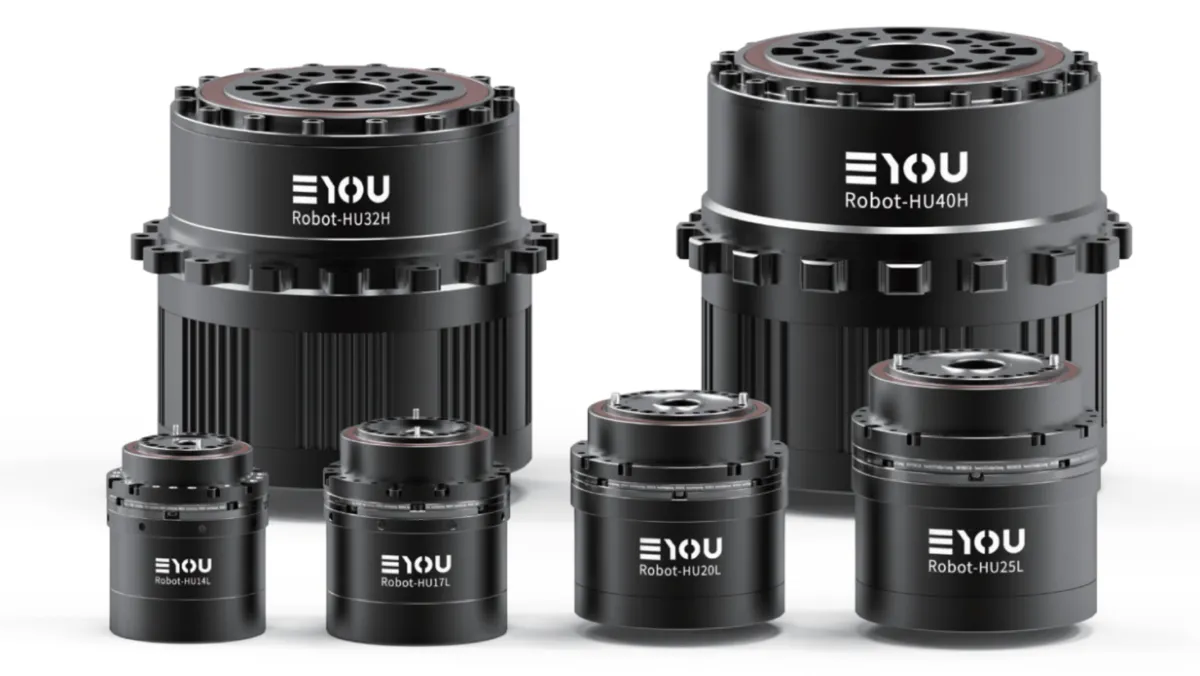
对流散热的关键是接触面积。原本相对平整的关节外壳增加合理的翅片结构后,在不显著增加体积与重量的前提下,壳体与空气的接触面积大幅增加,热量有了更多逃逸出口,更容易通过对流散出去,整机散热上限显著提升。翅片不按全系配置,而是按热负载分级设计:小规格关节发热量小,光滑壳体自然散热即可;大规格、连续输出高的型号才加翅片。
全链路热管理:环环相扣的系统工程
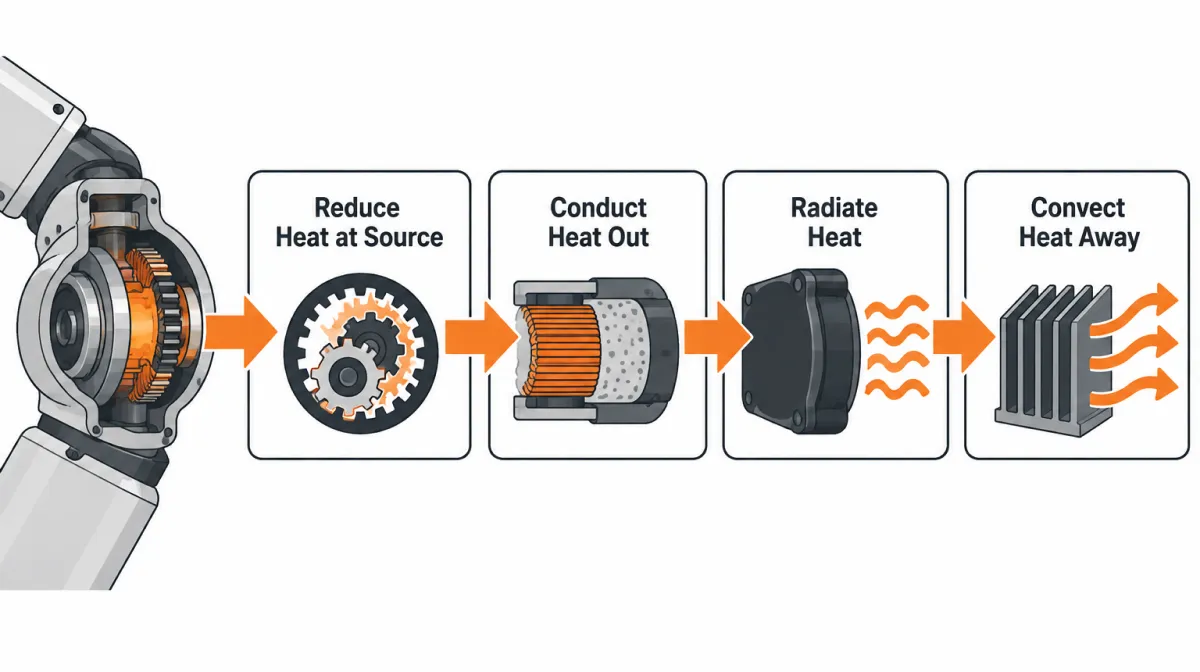
关节的工作温度管理,本质上是从源头到末端的全链路工程:迷宫密封负责源头减热,灌胶工艺负责导热,阳极氧化负责辐射,翅片负责对流。密封方式、灌胶工艺、表面处理、壳体结构都不是孤立的设计,而是热管理链条上的一环。散热还是隐藏的功率密度杠杆——散热决定连续输出,连续输出决定关节的真实性能上限,功率密度的完整讨论见《如何提升机器人关节功率密度》。
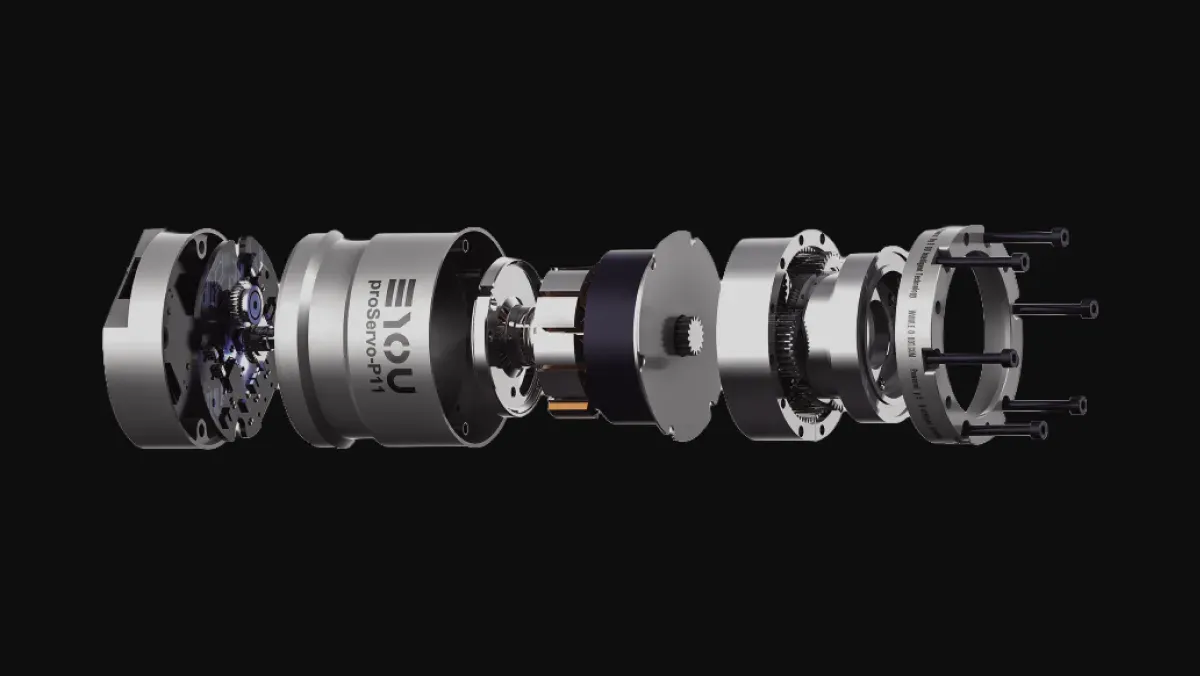
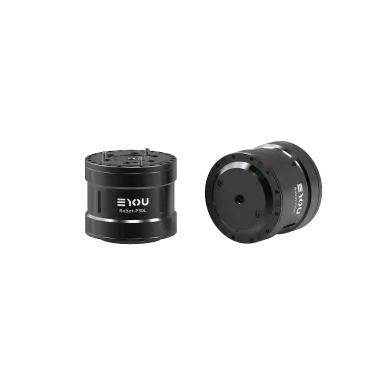
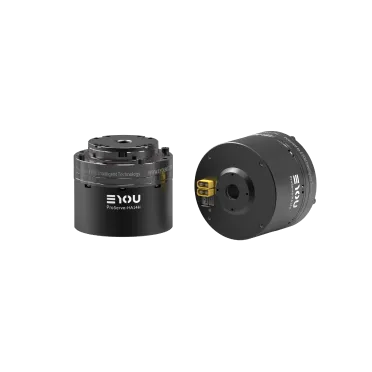
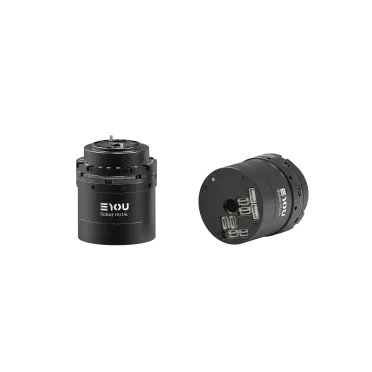
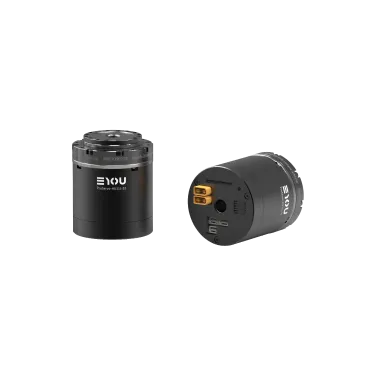
这些设计已经落在量产产品上:RHU人形谐波关节与RP人形行星关节均搭载上述热管理设计,在功率密度不断提升的同时保持稳定的工作温度。关节内部的完整构成可参考《机器人关节(执行器)构成解析》。如果你在为高负载场景选型关节,可以把工况与温升约束直接发给我们的应用工程师。