机器人通信协议:CAN、CANopen、CAN FD、EtherCAT
机器人要动起来,控制器得不断告诉每个关节转到什么位置、用多大力,关节也要持续回报自己的状态。这套通信系统就像机器人的神经网络,把"大脑"(控制器)和"身体"(关节、传感器等执行与感知部件)连接起来。连接的核心是一套标准化的"沟通规则"——通信协议,它规定数据怎么传、代表什么意思、谁先谁后,让原本互不相识的设备能够准确理解对方、协同工作。
机器人关节领域最常用的通信协议有四种:CAN、CANopen、CAN FD、EtherCAT。它们不是简单的并列替代关系——CAN 是硬件基础,CANopen 与 CAN FD 都建立在 CAN 之上,EtherCAT 则走以太网路线。本文按这个层次逐一讲清各自的工作机制和区别。
什么是通信协议
通信协议本质是三个约定:数据怎么传(电气与帧格式)、数据代表什么意思(应用层语义)、谁先谁后(仲裁与时序)。落到机器人上,协议直接决定三项性能:指令延迟(实时性)、多轴同步精度、单条总线能挂载的关节数量。选型时没有绝对的最优解,只有针对具体需求的最合适方案。
CAN:四十年的硬件基石
CAN 是一种基础的硬件通信协议,最核心的特征是非破坏性逐位仲裁机制。通俗地说,当多个设备同时争用总线发送数据时,这条机制会自动判断每条消息的优先级,并让高优先级的消息不受任何干扰地优先通过,低优先级的则主动避让。这种确定性抢占能力,使得关键指令(如紧急停止)总能被最及时地执行,也是 CAN 在汽车和机器人领域历经四十年仍未被淘汰的根本原因。
可靠性方面,CAN 配备了多层次的错误检测与纠错机制,包括 CRC 校验、位错误检测等,能够有效识别并处理传输过程中的数据异常。同时它采用差分信号传输,具有较强的抗电磁干扰能力,适合部署在电机、驱动器等强干扰源密集的环境中。
工程上必须记住两个限制:单帧最多装载 8 字节数据;最高速率 1 Mbit/s,且在该速率下总线长度不能超过约 40 米。CAN 的主要应用场景涵盖机器人本体内部的组件通信、汽车电子系统,以及中小型自动化设备。
CANopen:给关节统一"工作语言"
CANopen 是基于 CAN 总线硬件的一套标准化应用层协议(CiA 301 规范),相当于为关节通信制定了统一的"工作语言"。它通过对象字典为每一个参数(如位置、速度、控制字)分配统一编号——16 位索引加 8 位子索引——让不同厂家的设备能互相理解对方的数据。
在通信层面,CANopen 定义了四种互补的机制:PDO 负责实时状态广播,SDO 用于参数配置,NMT 实现节点生命周期管控,SYNC 提供多轴同步触发信号。四者相互配合,兼顾了数据传输的实时性与系统配置的灵活性。
NMT 状态机:节点的生命周期
每个 CANopen 节点都受一台网络管理状态机控制:
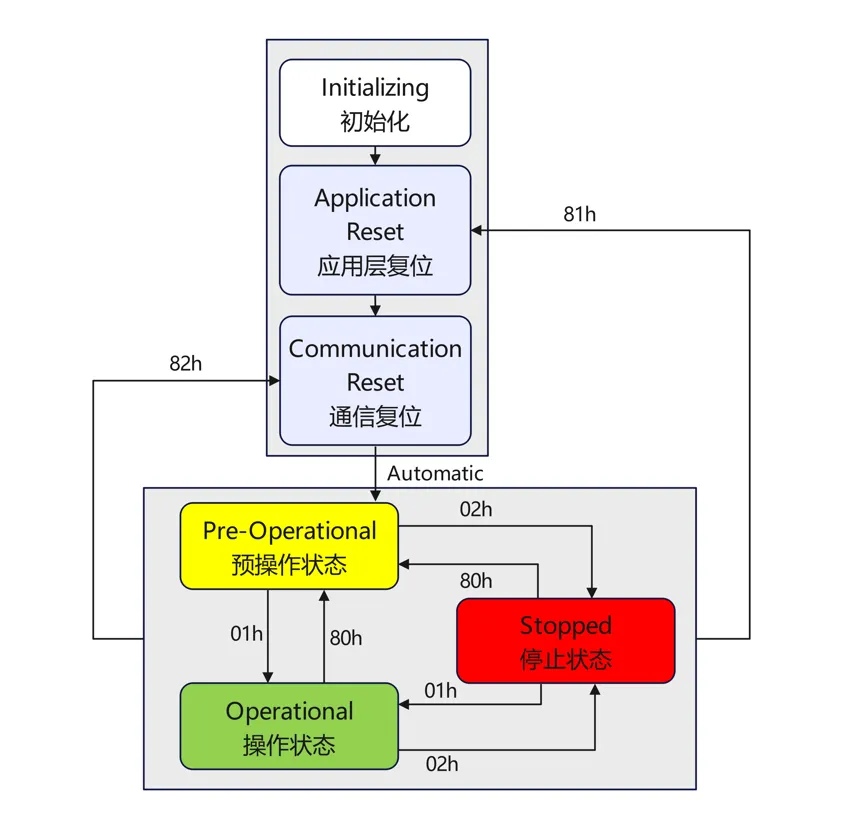
节点上电后进入初始化(Initializing),完成自检与应用层、通信层复位后,自动进入预操作状态(Pre-Operational)——此状态下可以进行 SDO 参数配置,但 PDO 实时通信尚未开启。主站发出启动命令(01h)后节点进入操作状态(Operational),全部通信功能生效;停止命令(02h)让节点回到停止状态(Stopped),只保留基础通信。此外还有复位节点(81h)与复位通信(82h)两条命令,用于异常恢复。这套状态机让主站可以统一管控总线上所有关节的启动、停止与复位。
PDO 配置:先禁用、再映射、后使能
PDO 开箱并不能直接使用,需要先完成映射配置:
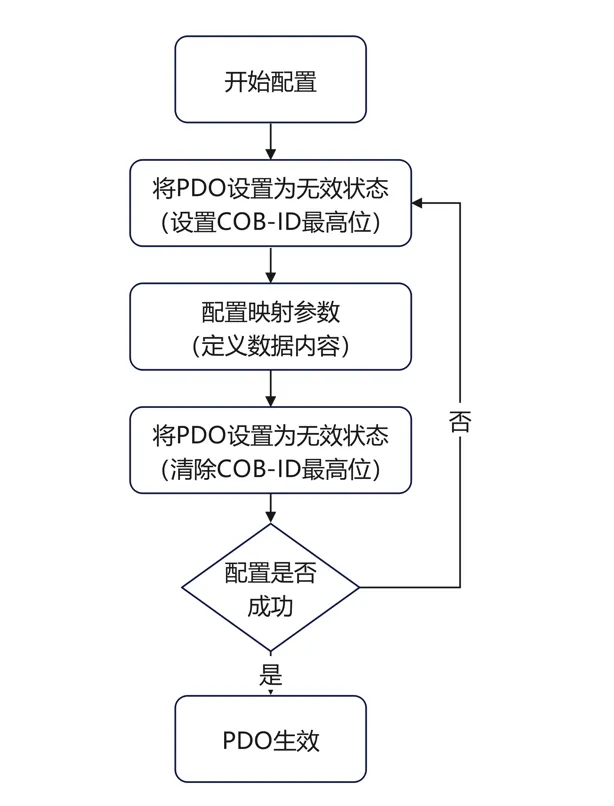
先将 PDO 置为无效状态(COB-ID 最高位置位),然后写入映射参数、定义这一帧报文里装载哪些对象字典条目,再清除最高位使 PDO 生效,最后校验配置是否成功,失败则重新配置。这套流程保证总线上不会出现配置到一半的"半成品"报文。
心跳与节点保护:总线上的在线监测
一条总线上挂了十几个关节,如何及时发现哪个掉线?CANopen 提供两套互补机制:
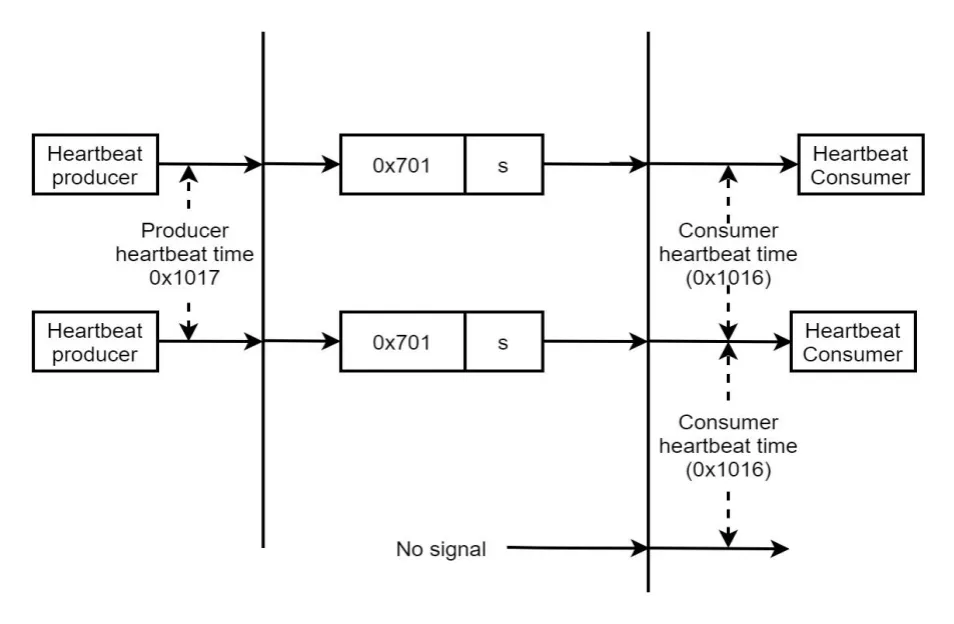
心跳机制是节点主动汇报:关节(生产者)按生产者心跳时间(对象 0x1017)周期性发出一帧 COB-ID 为 0x700+节点号 的状态报文,主站(消费者)在消费心跳时间(对象 0x1016)内没有收到,即判定该节点异常。
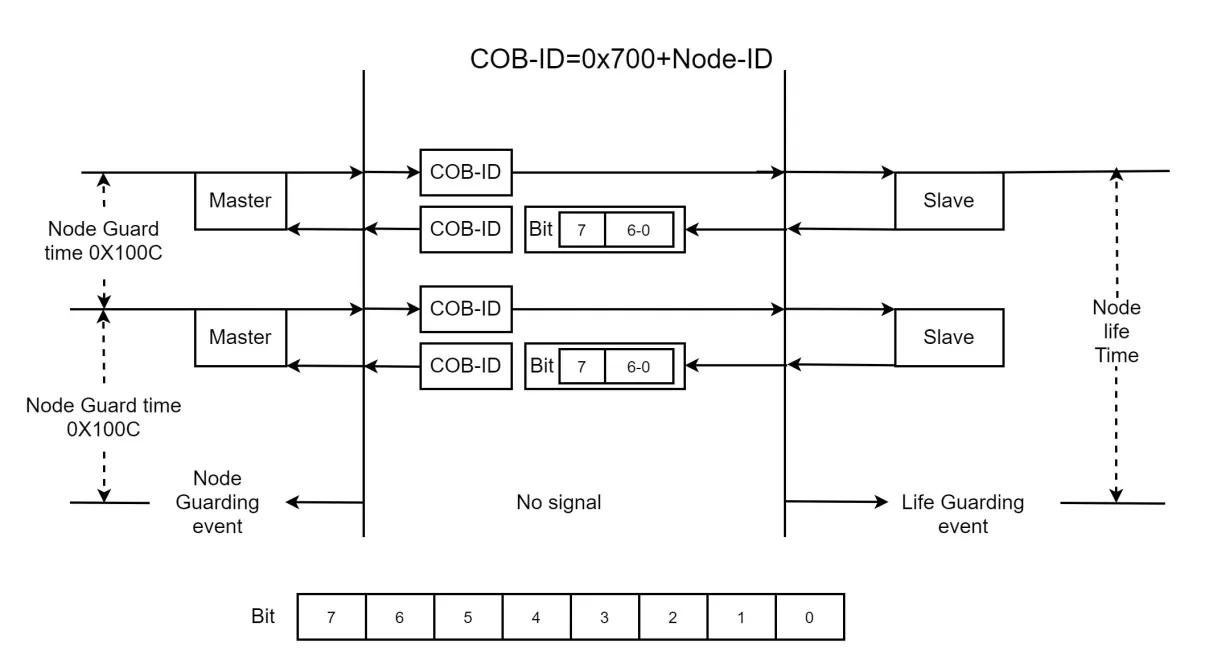
节点保护则是主站定期"点名":主站按节点保护时间(对象 0x100C)轮询每个从站,从站回复一个字节的状态码(Bit 7 为翻转位,Bit 6-0 为节点状态),超时无应答即触发保护事件。前者由从站主动上报,后者由主站主动核查,两者可同时启用。
正是这套体系,使 CANopen 成为机器人关节领域模块化、低成本、可互换通信方案中最成熟的技术底座之一。不过受限于底层 CAN 总线的带宽和同步机制,CANopen 在多轴同步精度和整体数据吞吐量方面存在明显的天花板——一条总线最多 127 个节点,1 Mbit/s 带宽由所有节点共享。因此它更适用于小型多关节机器人和对性能要求不高的简单服务型机器人。
CAN FD:CAN 的带宽升级
CAN FD(Flexible Data-Rate)是博世于 2012 年发布、2015 年写入 ISO 11898-1 标准的 CAN 扩展版本,核心升级体现在三方面:一是将单帧数据最大长度从 8 字节扩展至 64 字节,减少了大数据传输时的分包次数,提升了通信效率;二是将 CRC 校验从 15 位增强至 21 位,在长数据帧下仍能保证较高的数据完整性;三是双速率机制——仲裁段保持标准速率以确保兼容性,数据段则可切换至更高速度(实际应用中普遍达到 5 Mbit/s),从而兼顾了可靠性与时延。
兼容性上需要注意:CAN FD 节点可以收发经典 CAN 报文,但经典 CAN 节点收到 CAN FD 帧会报错。两类节点混用时,CAN FD 节点必须按经典 CAN 模式通信(8 字节、不超过 1 Mbit/s)。
相较于 EtherCAT,CAN FD 的硬件成本更低,开发也相对简单;而 EtherCAT 的多轴同步精度可达微秒级,CAN FD 在此方面稍弱。因此 CAN FD 更适合关节点数较多、但对各轴之间同步精度要求并非极致的机器人场景,例如协作机器人或部分轻载人形机器人——在这些应用中,CAN FD 能在满足性能需求的前提下显著降低系统成本。
EtherCAT:为同步精度而生
EtherCAT 是倍福(Beckhoff)于 2003 年推出的基于以太网的实时通信协议,后成为 IEC 61158 国际标准,是高性能机器人领域的主流选择。
飞读:一个帧完成整条总线的数据交换
EtherCAT 的核心机制是飞读(Processing on the Fly):
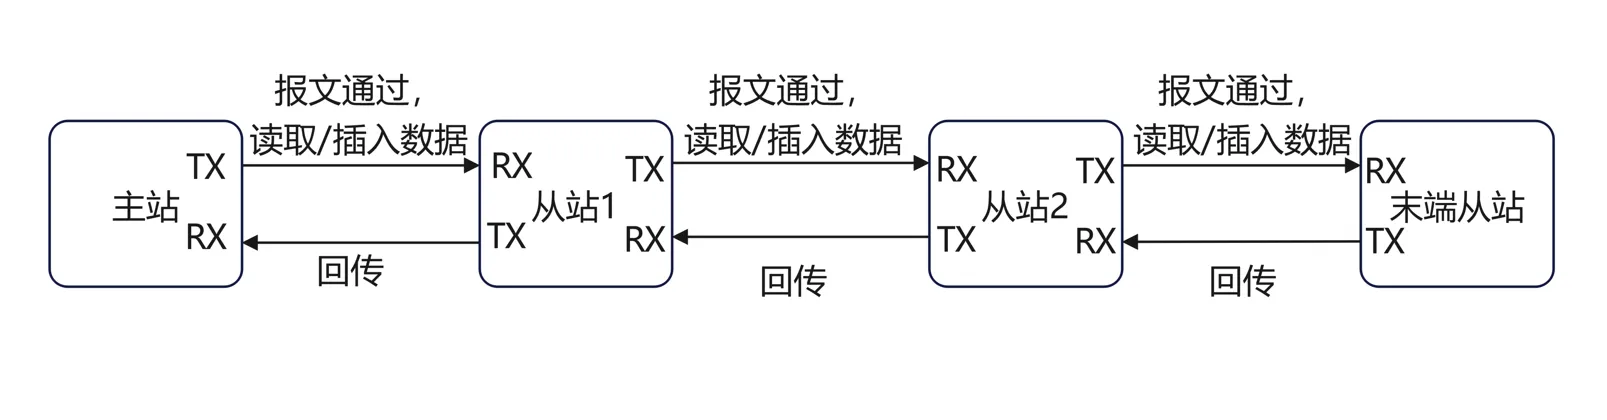
主站发出的数据帧依次穿过每个从站,从站控制器在帧高速经过的瞬间,直接从帧中读取属于自己的输出数据、插入自己的输入数据,剩余部分继续向下传播,到达末端从站后原路返回主站。整个过程由从站专用硬件(ESC)完成,几乎不引入处理延迟——一个帧就能完成整条总线上所有节点的数据交换,这是 EtherCAT 实时性的根基。
分布式时钟:所有关节在同一微秒内动作
分布式时钟(Distributed Clocks)让每个从站拥有本地时钟,并自动补偿各站之间的时钟偏差与传输延迟:
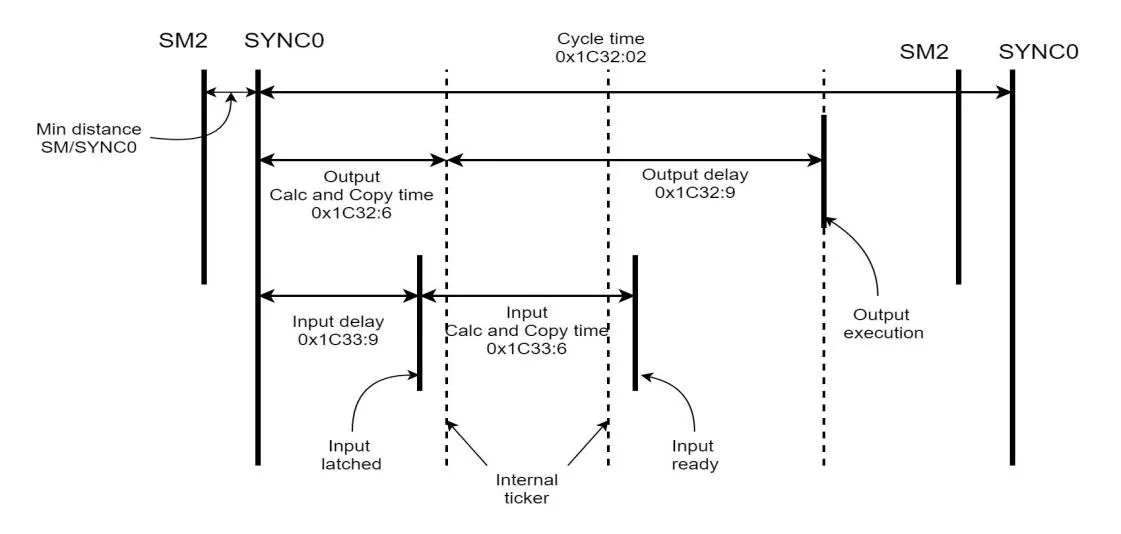
图中是一个完整周期的时序:SYNC0 同步信号触发后,从站经过输出计算与拷贝时间(0x1C32:6)和输出延迟(0x1C32:9),在精确时刻执行输出;输入侧则按输入延迟(0x1C33:9)锁存采样。借此机制,所有从站设备(关节、传感器等)在同一微秒内执行动作,同步抖动可控制在微秒以内——这是 CAN 体系难以企及的量级。
ESM 状态机:逐级解锁的安全设计
与 CANopen 的 NMT 类似,EtherCAT 从站由一台状态机(ESM)管理:
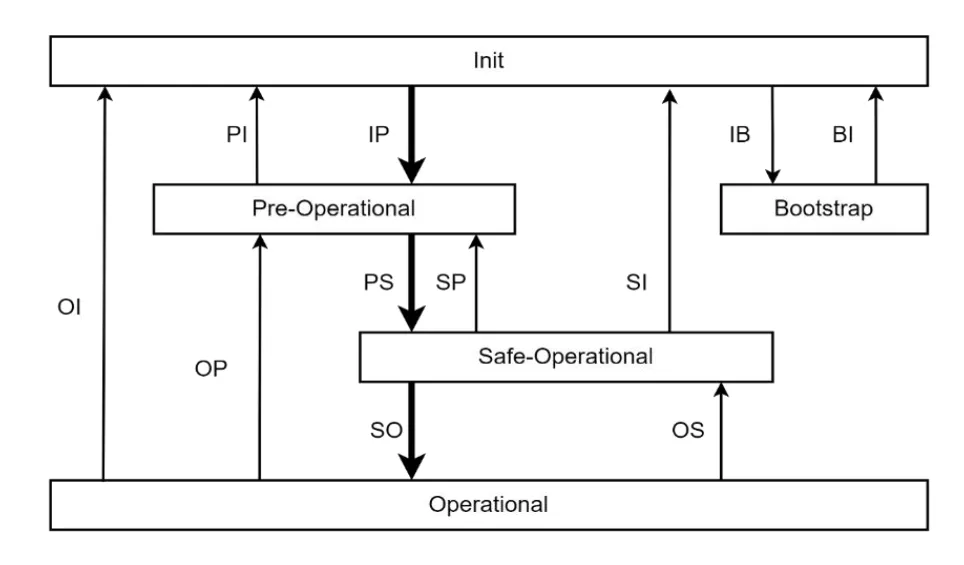
节点从初始化(Init)开始,依次进入预运行(Pre-Operational,可进行邮箱通信与参数配置)、安全运行(Safe-Operational,输入数据有效但输出保持安全状态)、运行(Operational,输入输出全部生效),另有 Bootstrap 状态用于固件更新。逐级解锁的设计让配置错误不会直接驱动电机。
值得一提的是,EtherCAT 通过 CoE(CANopen over EtherCAT)直接复用 CANopen 的对象字典、PDO/SDO 机制与 CiA 402 伺服驱动行规——熟悉 CANopen 的工程师迁移到 EtherCAT 的成本很低。
这些机制造就了 EtherCAT 极高的同步性、实时性与灵活性,常用于人形机器人、高精度协作臂、数控机床、高速包装线等场景,单网段最多支持 65535 个节点;代价是与其他协议相比,成本与开发门槛较高。
四种协议对比一览
| 维度 | CAN | CANopen | CAN FD | EtherCAT |
|---|---|---|---|---|
| 协议定位 | 硬件总线(物理层+数据链路层) | CAN 之上的应用层协议 | CAN 的带宽升级版硬件协议 | 基于以太网的实时工业协议 |
| 单帧数据量 | 8 字节 | 8 字节 | 64 字节 | 标准以太网帧,远大于 CAN 系 |
| 最高速率 | 1 Mbit/s | 1 Mbit/s | 仲裁段 1 Mbit/s,数据段实际可达 5 Mbit/s | 100 Mbit/s 全双工 |
| 多轴同步 | 无内置同步机制 | SYNC 信号同步,精度有限 | 优于 CAN,但仍不及 EtherCAT | 分布式时钟,抖动微秒级以内 |
| 最大节点数 | 受总线负载限制 | 127 | 受总线负载限制 | 65535 |
| 成本与开发门槛 | 最低 | 低 | 较低 | 较高 |
| 典型机器人场景 | 本体内部组件通信 | 小型多关节机器人、简单服务机器人 | 协作机器人、轻载人形机器人 | 人形机器人、高精度协作臂、数控机床 |
概括来说:CAN 是四十年的硬件基石,CANopen 在其上解决了设备互通的标准语言问题,CAN FD 补齐了带宽短板,EtherCAT 则把同步精度推向微秒级。协议之间不是简单的优劣关系,而是各自占据不同的性能与成本区间。
意优产品的通信协议支持
意优标准产品覆盖 CANopen、CAN FD、EtherCAT 三种协议:
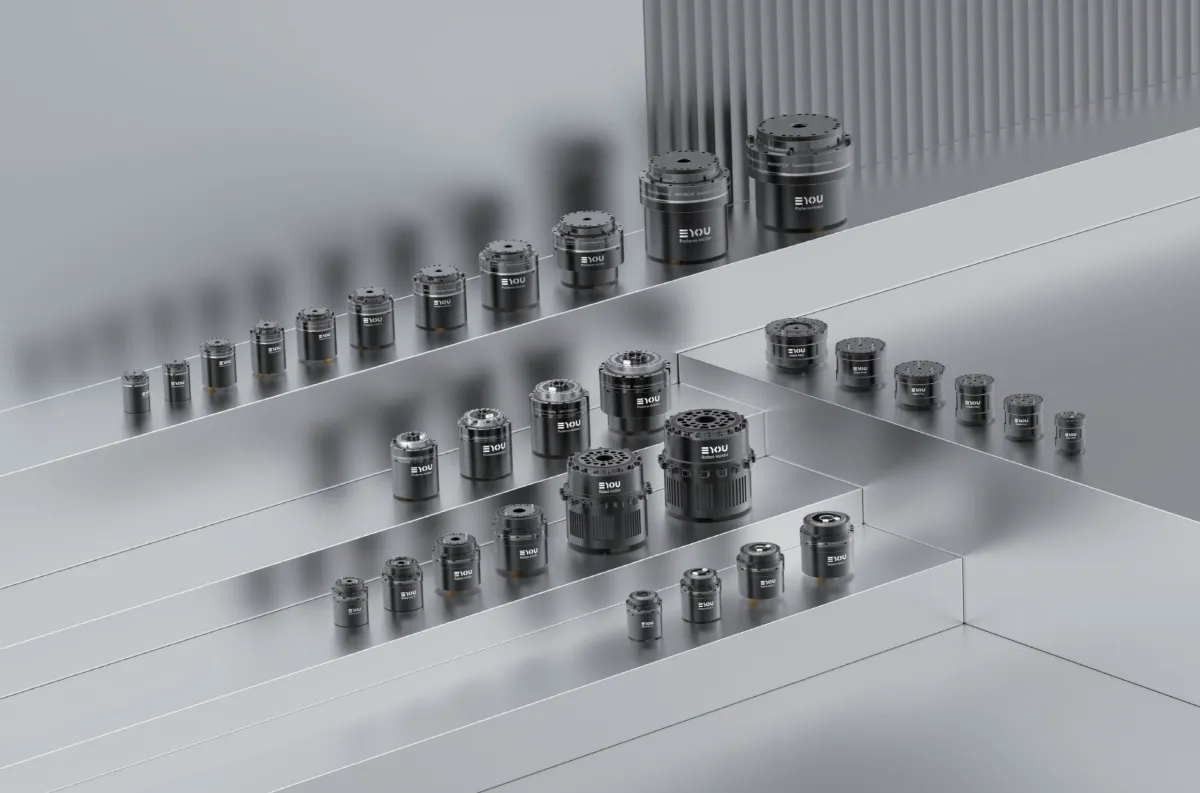
- PHU 增强型谐波关节与RHU 人形谐波关节:同尺寸同时支持 CANopen 与 EtherCAT 双通讯协议,可通过软件配置切换,提升系统兼容性。
- PHA 减重型谐波关节:CANopen 协议,配备 CAN FD 物理接口。
- RP 人形行星关节:搭载 CANopen 协议与可定制 CAN FD 通讯接口,实现高速、高带宽、低延迟的实时数据交换,满足复杂控制场景的严苛需求。
产品型号后缀直接标明通信协议:C 代表 CANopen/FD,E 代表 EtherCAT,F 代表 CAN FD,R 代表 RS485。关于关节内部的电机、编码器与驱动器构成,可阅读《机器人关节(执行器)构成解析》。如果你在通信协议与关节匹配上有具体工况问题,可以直接联系我们的应用工程师。