机器人关节(执行器)构成解析
理解机器人关节,最好的起点是看看我们自己的身体。
人的手臂能弯曲、手腕能旋转、膝盖能屈伸——靠的是骨骼之间的关节。每做一个动作,都是肌肉、骨骼和神经系统协同配合的结果。机器人关节的设计思路,本质上是对人体关节的模仿:用电机代替肌肉、用金属结构代替骨骼、用芯片和算法代替神经系统。
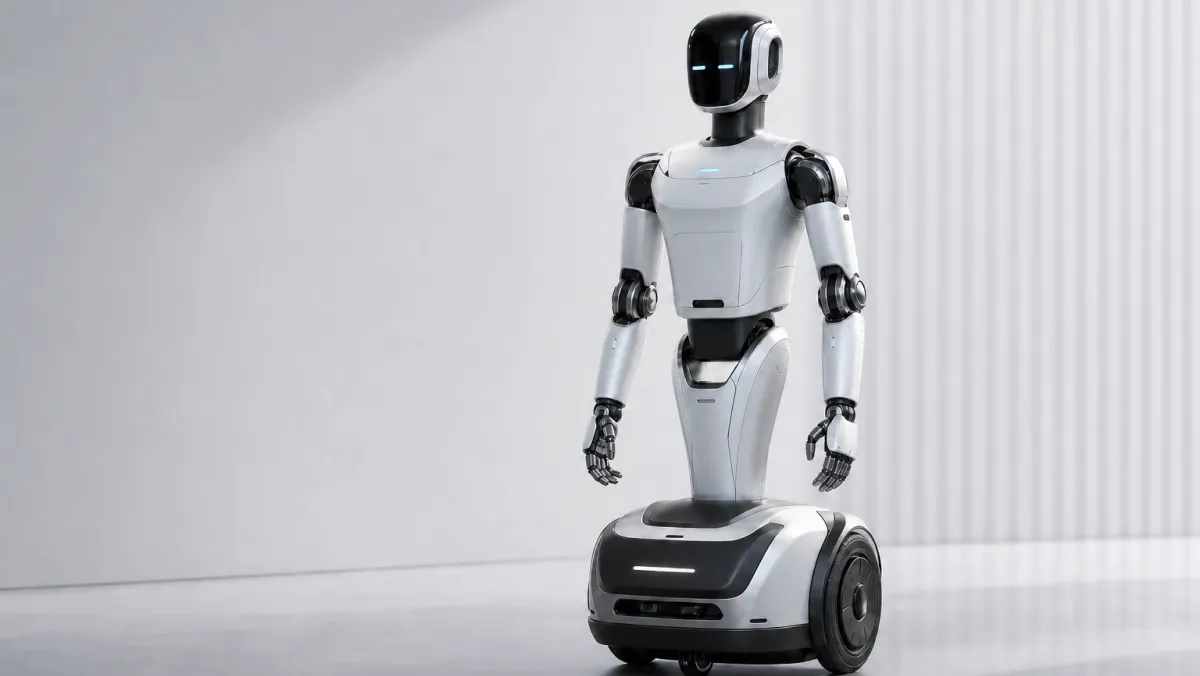
一台典型的人形机器人,全身通常需要20到40个关节。每个关节都要输出足够的力矩、精确控制每一个角度,并在整个运动过程中保持稳定可靠。小小一枚关节,承担着让机器人"活"起来的使命。那么,拆开一颗关节模组,里面到底有什么?
一颗关节模组里,有哪些东西?
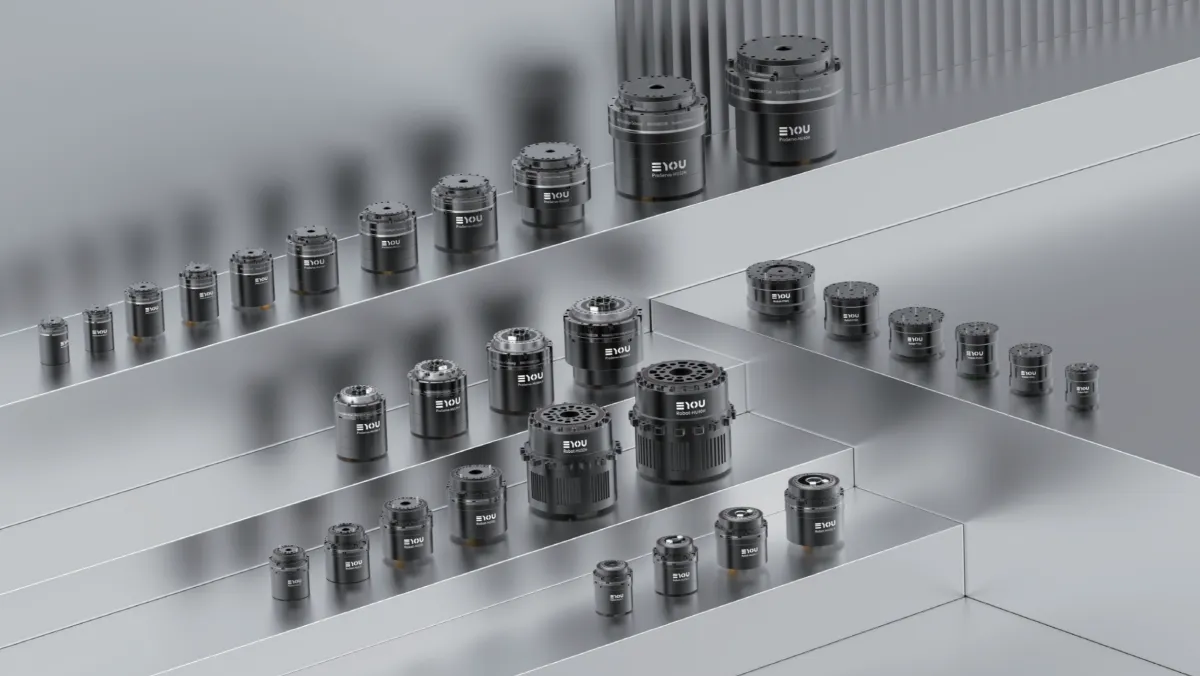
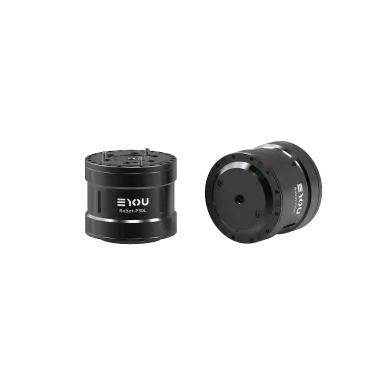
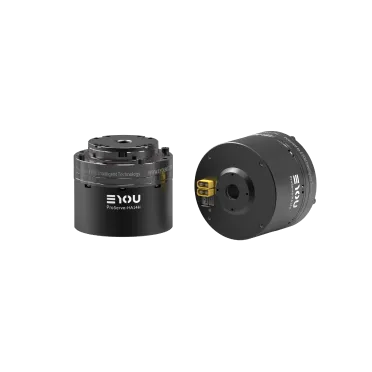
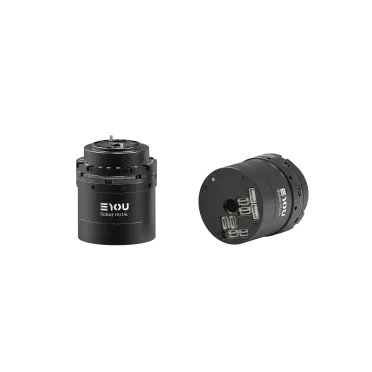
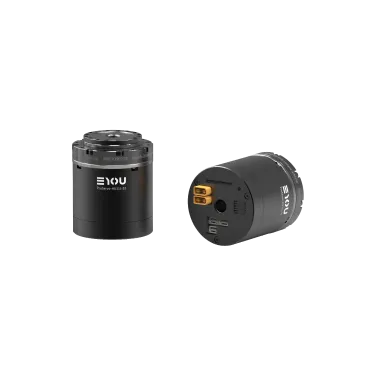
以意优的一体化机器人关节模组为例,内部高度集成了电机、减速器/丝杠、驱动器、编码器和各结构件。所有能力被打包在一个壳体里,才成为一套完整的动力组件——螺栓固定、接通电源和通信线,它就能工作。
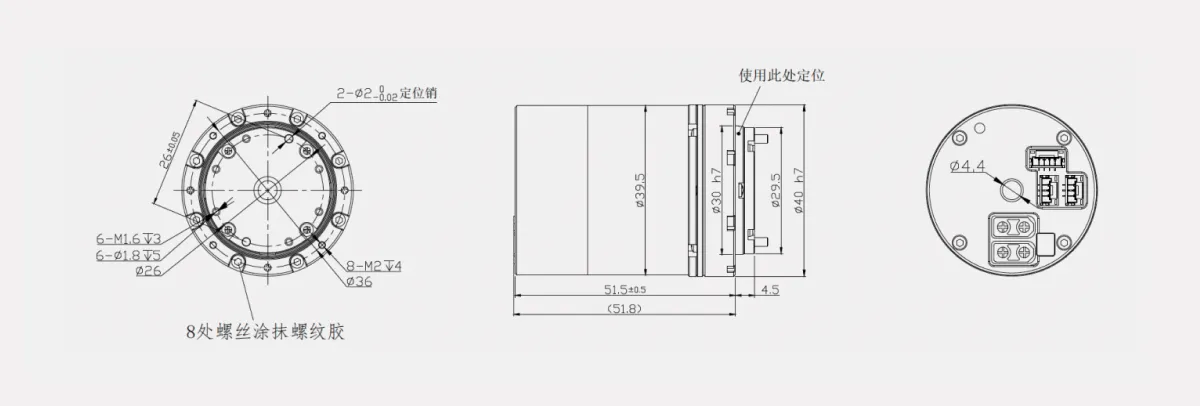
下面按动力流向,逐个部件拆解。
电机:关节的动力来源
电机的功能非常纯粹:将电能转化为机械能。它像心脏一样,为关节提供最原始的驱动力。
机器人关节中常用的是无框力矩电机——它没有传统电机的外壳,直接把转子和定子嵌入关节结构内部,在更紧凑的空间内输出更多能量。
电机负责让关节"转起来",但它有自身的局限:擅长高速旋转,却不擅长直接输出大力矩。空转是干不了活的——这一缺陷,要靠传动结构来解决。
传动部件:降速增扭的力量放大器
旋转关节中,传动部件的核心是减速器。它通过齿轮传动,把电机上万转的高速降下来,同时把力矩成倍放大。达到"降速增扭"的效果后,关节才能放慢速度、提高控制精度,开始承担负重、抬举等需要"力量"的任务。
减速器的类型决定了关节的性格:
- 谐波减速器:刚轮比柔轮多几个齿,柔轮与刚轮始终紧密咬合、没有空隙,实现零背隙的高精度传动;通过柔轮弹性变形在单级传动中实现大减速比,体积极致紧凑。适用于轻负载、高精度、空间受限的部位。查看谐波关节产品
- 行星减速器:结构像一个微缩"太阳系"——太阳轮居中,三到四个行星轮环绕咬合,负载被分散到多个齿轮上,抗冲击能力强、刚性高、成本低。适用于需要承受奔跑跳跃地面冲击的下肢关节。查看行星关节产品
直线关节中,传动部件则换成精密丝杠,将电机的旋转运动转化为直线运动,具备轴向拉力大、抗冲击能力强的特点,用于膝部、肘部、脚踝等运动形式接近直线伸缩的部位。
编码器:让关节知道自己"转到哪了"
关节输出了扭矩,但如果不知道当前位置,控制系统就无法判断"还差多少到达目标",也就谈不上精确控制。编码器负责实时记录关节的旋转位置和速度,为控制系统提供精确反馈,及时修正误差。
意优谐波、行星关节采用双绝对值编码器,19bit高精度编码器提供超高分辨率,为高动态平衡、精细操作与复杂轨迹运动提供位置反馈;直线关节RL系列采用绝对式多圈编码器,内置非易失性存储,实时记录多圈绝对位置——系统掉电后重新上电无需回零,提升设备效率并简化控制逻辑。
驱动器:藏在关节内部的大脑
驱动器是常被忽略但至关重要的部件。它既要接收上层控制器发来的运动指令(比如"转到30度位置"),同时读取编码器反馈的当前位置,计算出"还差多少",还要决定给电机施加多大的电流、以什么方式施加。
驱动器负责的,就是把关节内部部件真正组织成一个能稳定工作的闭环系统:指令→驱动器→电机→传动→输出→编码器反馈,循环往复。
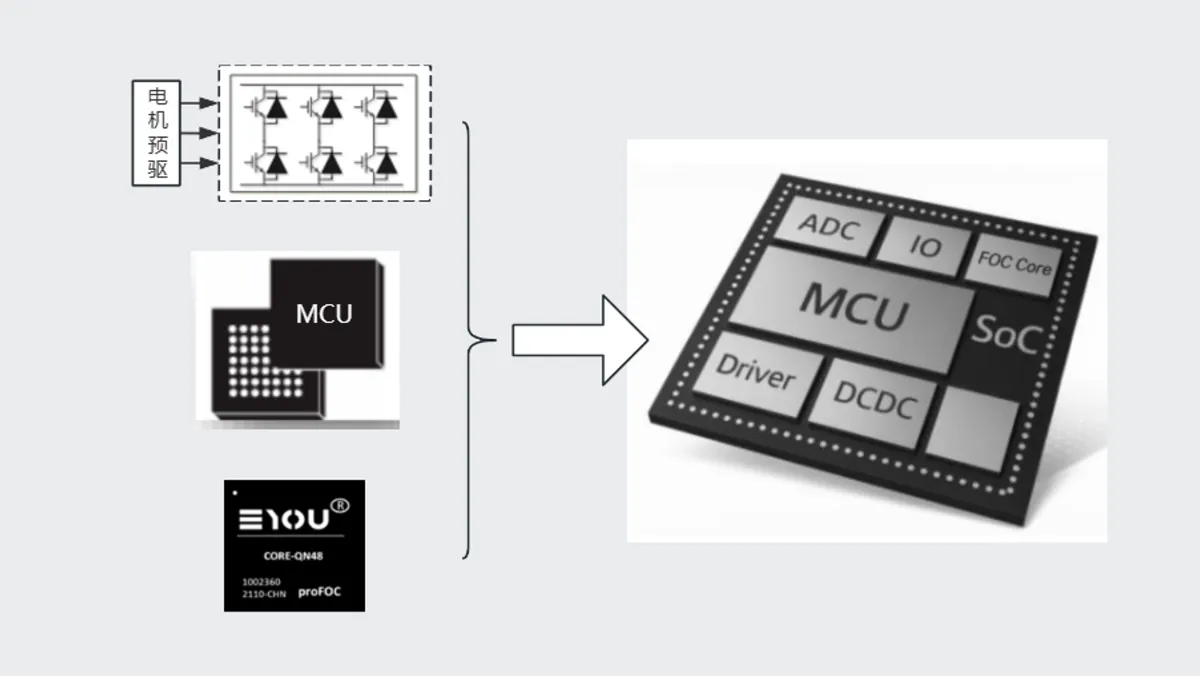
意优科技自研关节专用控制芯片,同步研发全硬件FOC算法和毫秒级高精度力控算法,实现终端能效>70%、速度抖动极低的表现。通信方面,标准产品支持CANopen / CAN FD / EtherCAT协议;PHU、RHU系列同尺寸同时支持CANopen与EtherCAT双协议,可通过软件配置切换,提升系统兼容性。
结构件与一体化封装
把所有部件装进一个壳体,不是简单的"打包"。如果电机、减速器、驱动器、编码器各自独立、分散排列,不仅轴向尺寸冗长、整机笨重,还会产生大量传动损耗与信号延迟。
意优关节采用同轴集成设计,将电机、减速器、驱动器和编码器沿同一轴线排布,轴向尺寸被压缩到极致,大幅减少机械传动损耗与无效重量。RHU系列在输出相同扭矩的情况下,体积相较传统设计缩小了30%。
关节,在整机中扮演什么样的角色?
功能上,它是机器人的"能力边界"。扭矩密度决定机器人能扛多重的活、跑多快的速度;精度决定它能不能做精细操作;响应速度决定动作是敏捷流畅还是笨拙迟钝;可靠性决定这台机器是生产力工具还是实验室玩具。
成本上,它是机器人的"经济命脉"。一台全尺寸人形机器人全身部署20-40个一体化关节模组,关节部分的成本几乎占整机BOM的一半,是整机成本中比重最高的单一部件。关节不降本,机器人就永远停留在昂贵的"样品"阶段。
意优科技在关节降本方面有两条实践路径:一是采用自动化产线替代大量人工,提高生产效率,降低人力成本和人为操作带来的质量波动;二是引入汽车工厂级质量管理体系,将质量控制点前置到每一道工序,从根源减少隐形损失,实现"质量降本"。
结语
机器人关节绝非简单的机械连接件。电机提供动力、传动部件放大力量、编码器感知位置、驱动器统筹闭环、结构件把一切集成于一体——五个系统协同,才构成整机实现运动、感知与交互的动力核心。随着人形机器人与具身智能技术迭代,高性能一体化关节模组,将成为机器人规模化落地的核心关键。